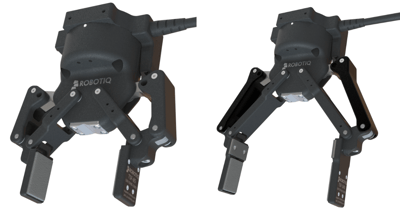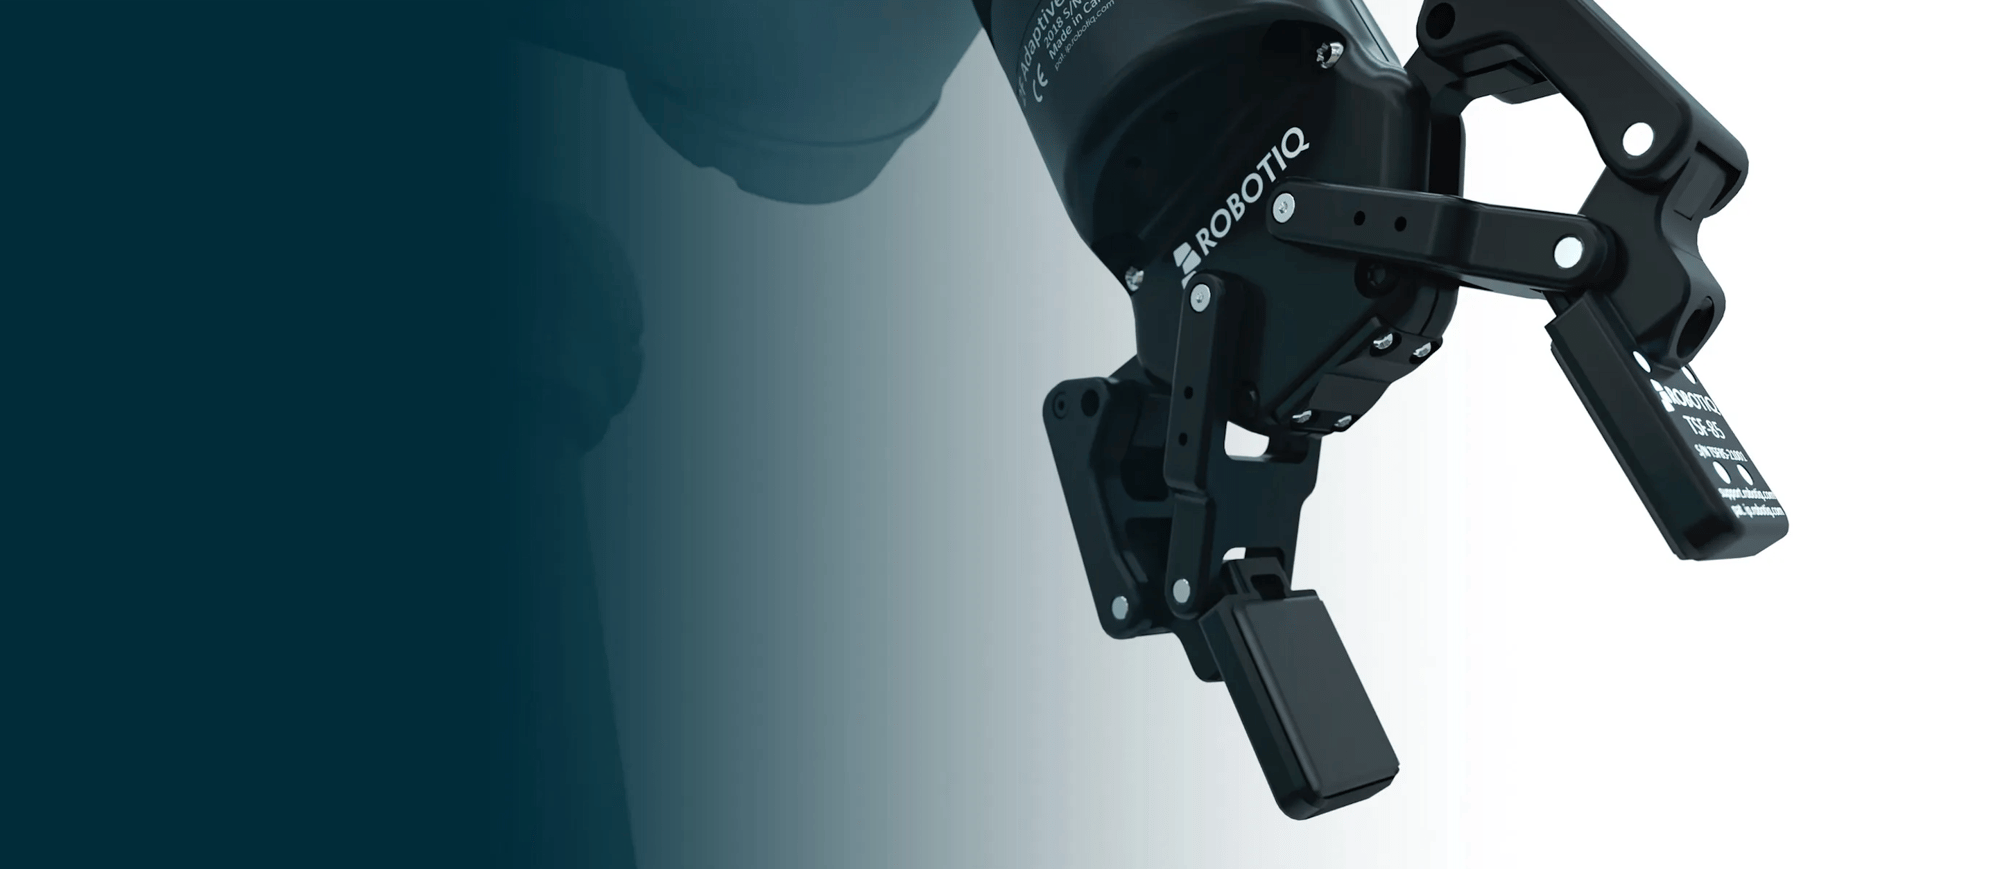
Adaptiver Greifer von Robotiq mit taktilen Sensor-Fingerspitzen TSF-85

Software für Physical AI

Contact Core: Modelle mit kontaktreichen Daten trainieren

Contact Core ist die Software von Robotiq für Physical AI. Sie stellt Modellentwicklern die Simulations-Assets, Steuerungspakete und integrierte Intelligenz bereit, um Manipulationsmodelle auf Robotiq-Komponenten zu trainieren und auf echten Robotern einzusetzen.

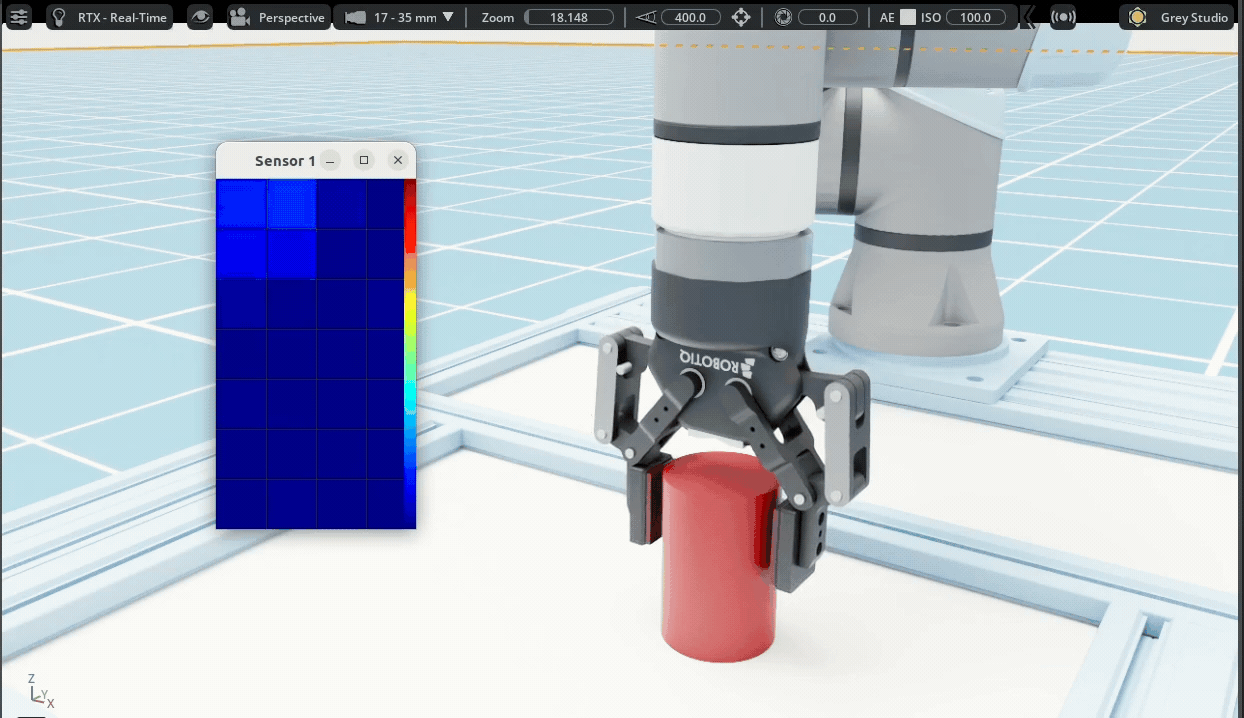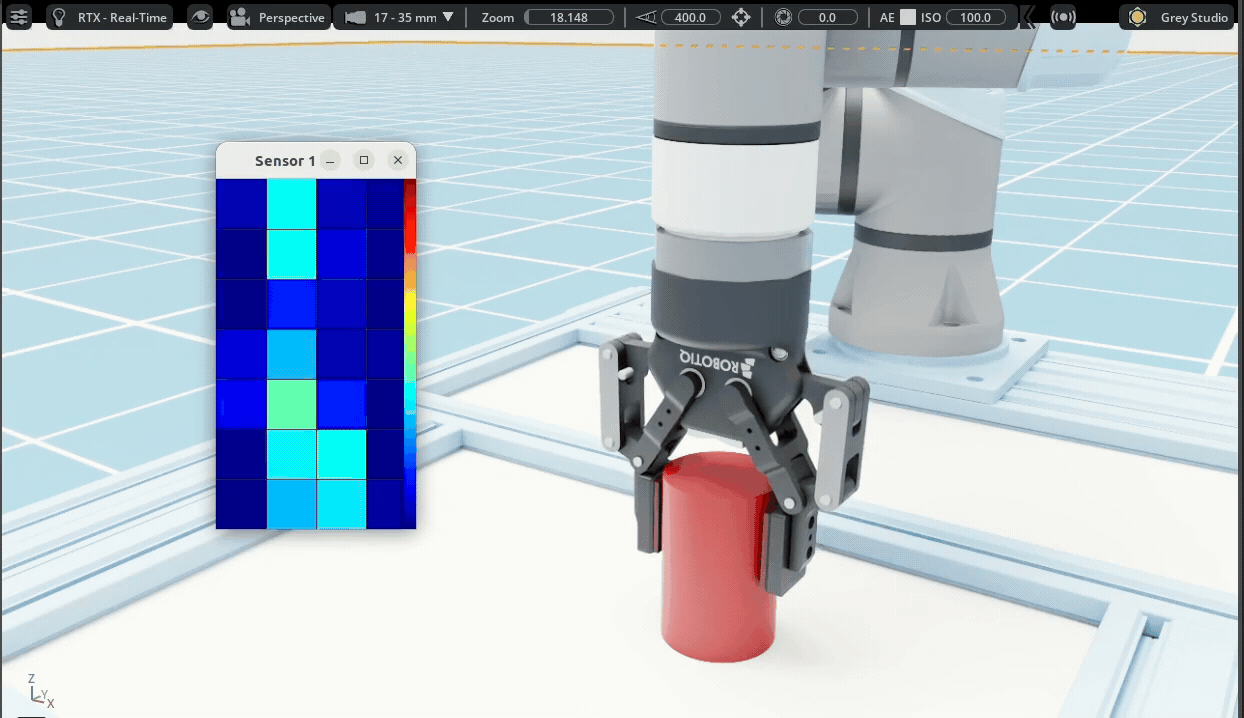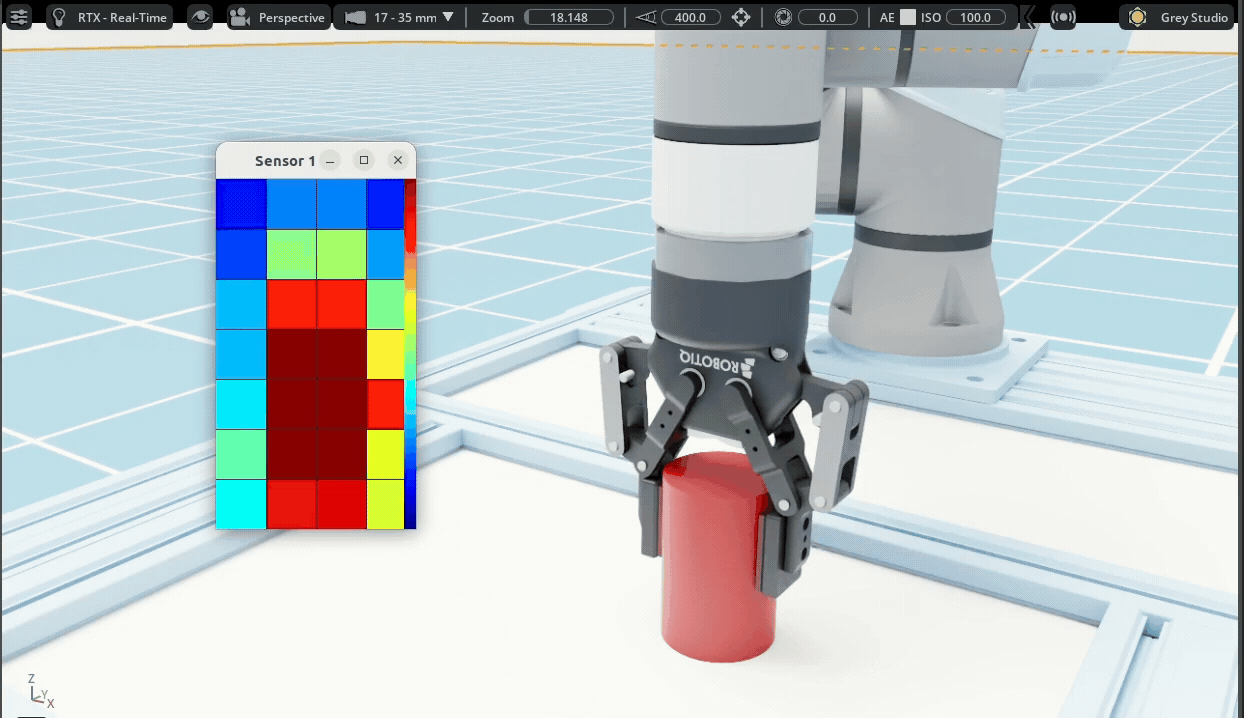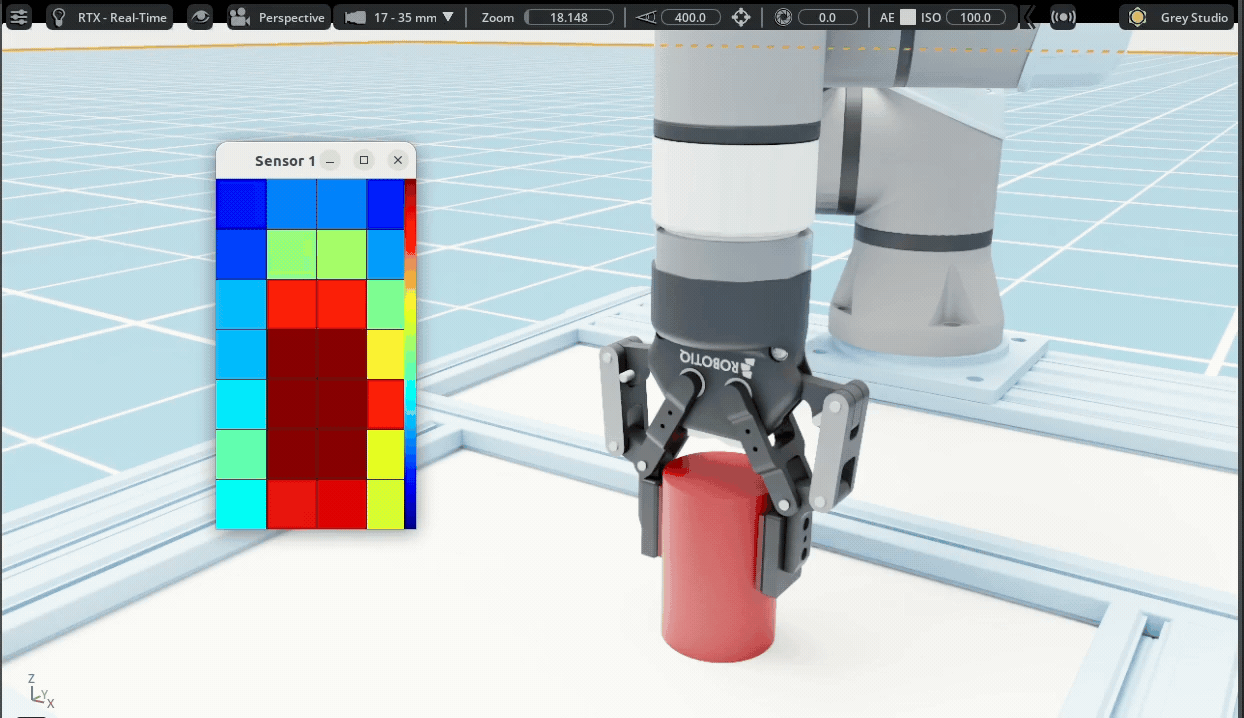
TSF-85-Greifer in NVIDIA Isaac Sim
Simulation

Assets für NVIDIA Isaac Sim

Präzise physikalische Modelle der Greifer und taktilen Sensoren von Robotiq. Trainieren und iterieren Sie kontaktreiche Manipulation in der Simulation.
Greifer-Assets auf GitHub aufrufen

Erweiterung für taktile Sensoren aufrufen

Robotiq-Greifer mit ROS-Logo
Steuerung

Pakete und Treiber

Steuerungs- und Datenerfassungspaket für kompatible Robotiq-Komponenten. 
Robotiq auf GitHub aufrufen

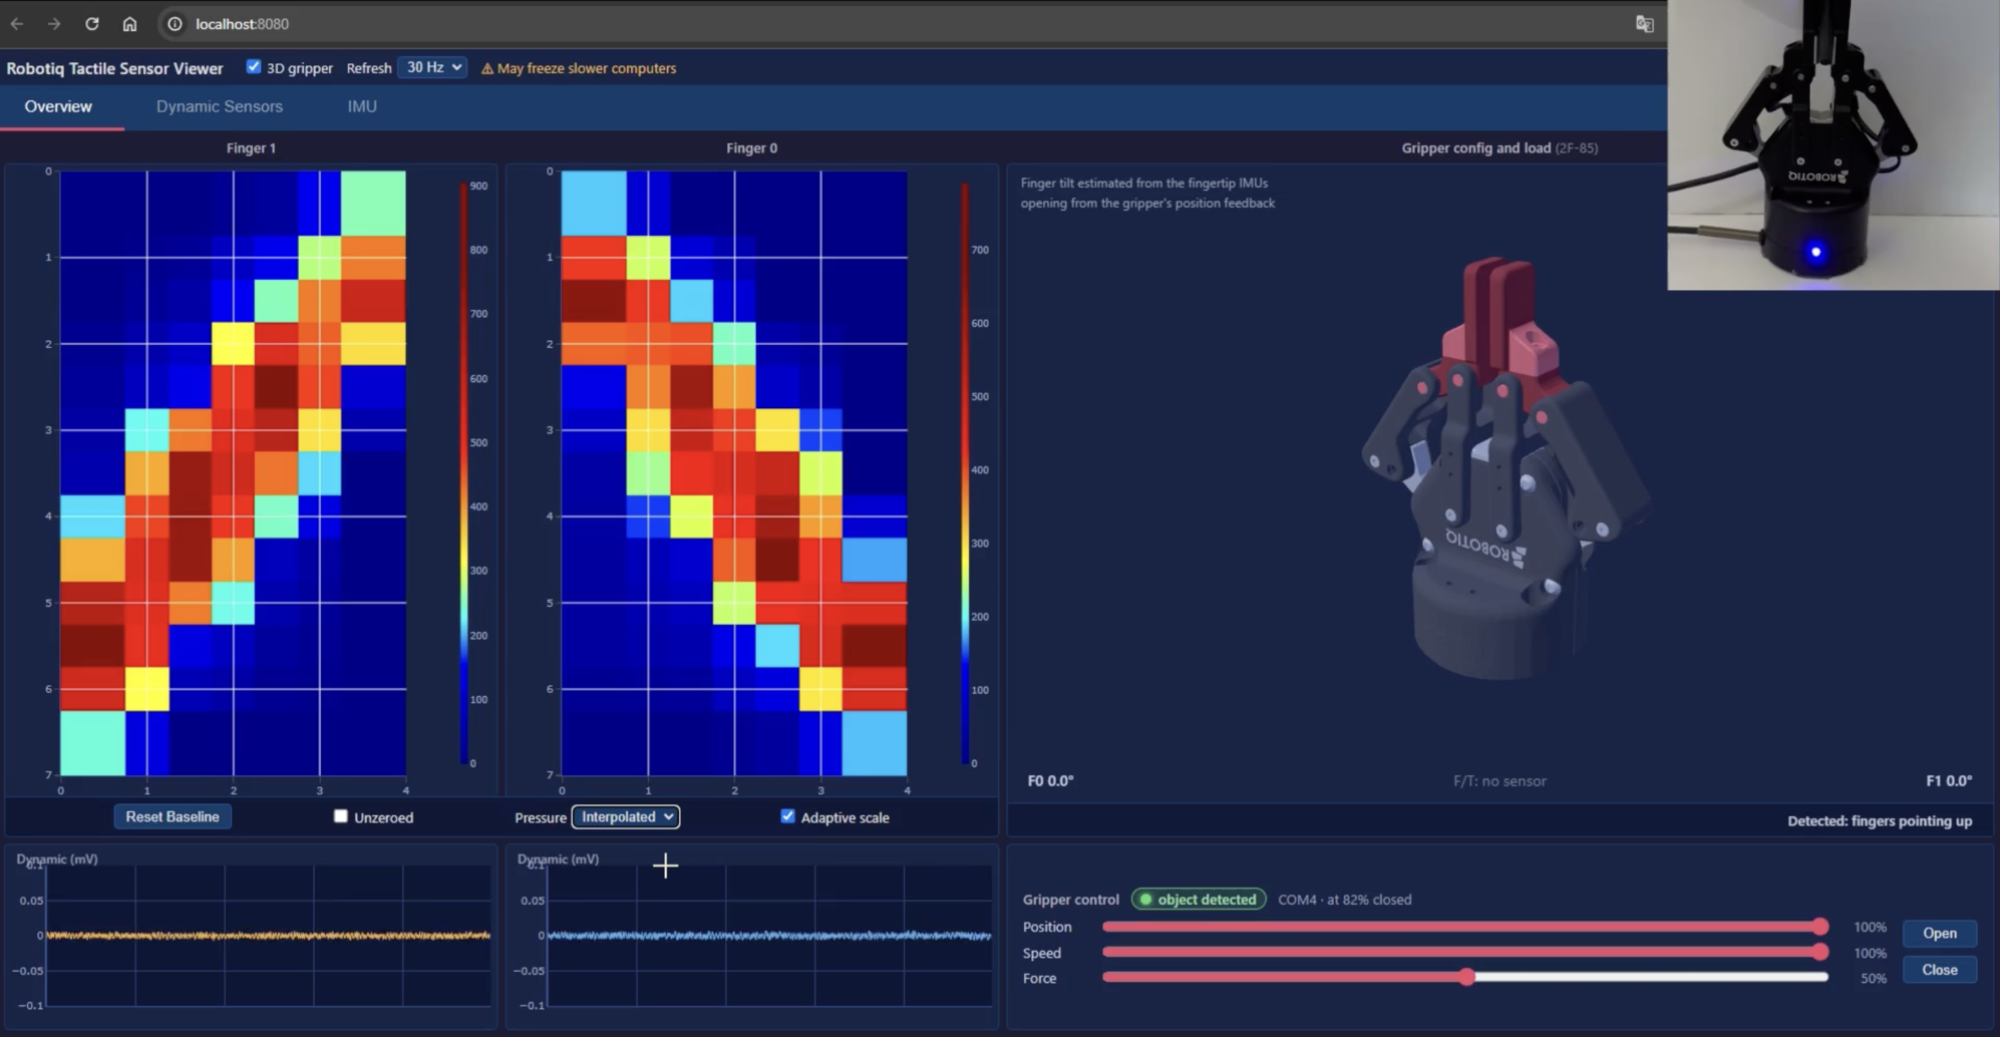
Visualisierung der taktilen Daten des 2FC-Greifers
Skills

Integrierte Intelligenz

Mit der im Greifer integrierten Rechenleistung führt der 2FC Greif-Skills lokal und in Echtzeit aus:

Bewertung der Griffqualität 
Erkennung beginnenden Rutschens
Schätzung der Objektpose
Zentrierung des Objekts
Erweiterte Griffprüfung
Skills

Bewertung der Griffqualität und Erkennung beginnenden Rutschens

„Wie sicher ist dieser Griff?“

  • Ein Konfidenzwert, auf den die Zelle reagieren kann.

„Das Objekt beginnt zu rutschen.“

  • Automatische Erkennung und Kennzeichnung von Rutschen.

Skills

Schätzung der Objektpose

„Wo befindet sich das Objekt zwischen meinen Fingern?“

  • Zustandsinformationen für das Lernen und die nachgelagerte Manipulation.
Skills

Zentrierung des Objekts

„Bewege den Roboter in die richtige Position.“

  • Ermöglicht Manipulation im geschlossenen Regelkreis.

Contact-Ready-Komponenten

Hardware, die für Contact Core entwickelt wurde

Das Contact-Ready-Abzeichen zeigt, welche Robotiq-Komponenten mit Contact Core für Simulations-, Datenerfassungs-, Trainings- und Einsatz-Workflows kompatibel sind.

Adaptive Greifer 2F-85 und 2F-140
Adaptive Greifer

2F-85 & 2F-140

Simulations- und Steuerungspakete
Robotiq Contact-Ready-Abzeichen
Taktile Sensor-Fingerspitzen TSF-85
Taktile Sensor-Fingerspitzen

TSF-85

Simulations- und Steuerungspakete
Robotiq Contact-Ready-Abzeichen

Greifer 2FC-85 und 2FC-140
Greifer für Physical AI

2FC-85 & 2FC-140

Simulation, Steuerungspakete und integrierte Intelligenz.

Robotiq Contact-Ready-Abzeichen

Erfassen → Trainieren → Einsetzen → Verbessern

Contact Core deckt den gesamten Physical-AI-Kreislauf ab, von der ersten taktilen Messung in der Simulation bis zum kontaktbasierten Skill auf Produktionshardware.

01 · ERFASSEN

Kontakt erfassen

Zeitgestempelte und synchronisierte Greifer-, Taktil-, Roboterzustands- und Kontaktdaten von Contact-Ready-Komponenten.

02 · TRAINIEREN

Modell aufbauen

Nutzen Sie Simulations-Assets, Steuerungspakete und integrierte taktile Intelligenz, um kontaktreiche Daten zu erzeugen, zu kennzeichnen und in Ihre Physical-AI-Trainingspipelines einzuspeisen.

03 · EINSETZEN

Auf echten Komponenten ausführen

Setzen Sie auf denselben Komponenten ein, mit denen Sie trainiert haben. Reduzieren Sie den Übertragungsaufwand zwischen Modellentwicklung und Produktionshardware.

04 · VERBESSERN

Den Kreislauf schließen

Erfassen Sie neue Kontaktdaten im Einsatz, verfeinern Sie das Modell und rollen Sie Verbesserungen über dieselbe Toolchain aus.


Roboterunabhängig

Contact Core ist nicht an einen Roboter gebunden. Die Contact-Ready-Komponenten von Robotiq funktionieren mit mehreren Robotermarken: Sie wählen den Arm, wir übernehmen die Kontaktebene.