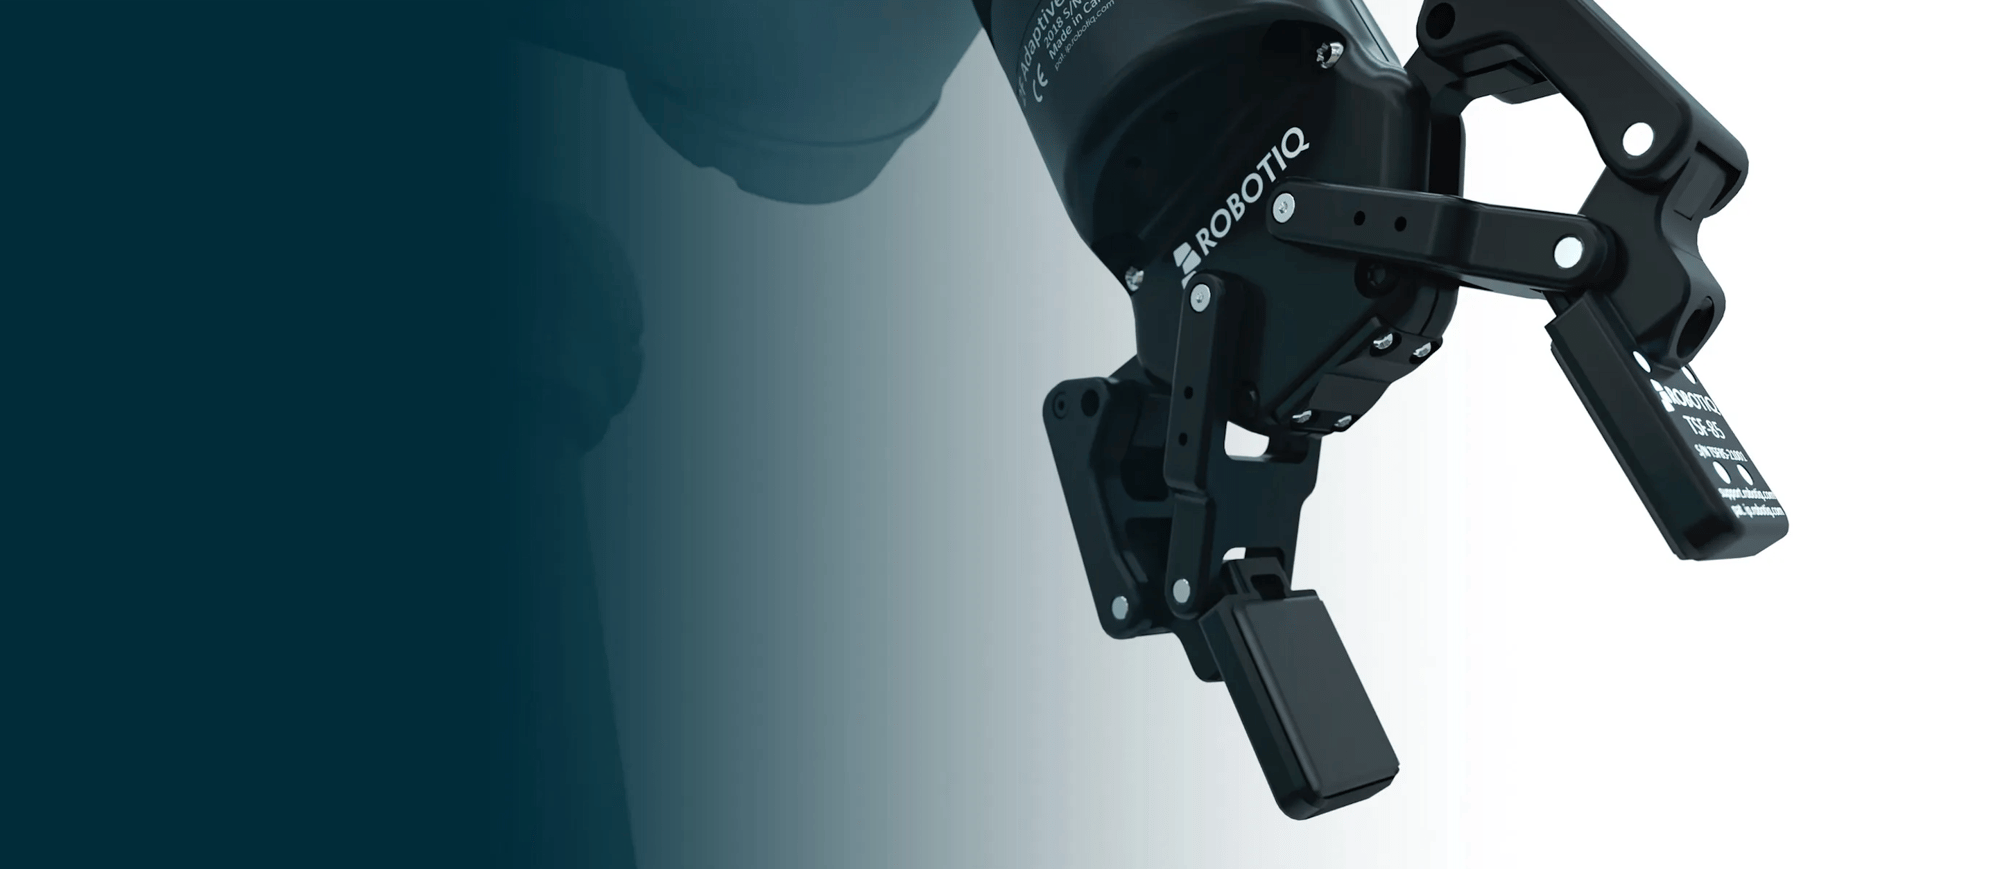
触覚センサーフィンガーチップTSF-85を装着したRobotiqアダプティブグリッパー

フィジカルAIのためのソフトウェア

Contact Core:接触データを活かしたモデル構築

Contact Coreは、Robotiqが提供するフィジカルAI向けソフトウェアです。モデル開発者に、シミュレーションアセット、制御パッケージ、組み込み知能を提供し、Robotiq製コンポーネント上でマニピュレーションモデルを学習し、実機のロボットに導入できます。

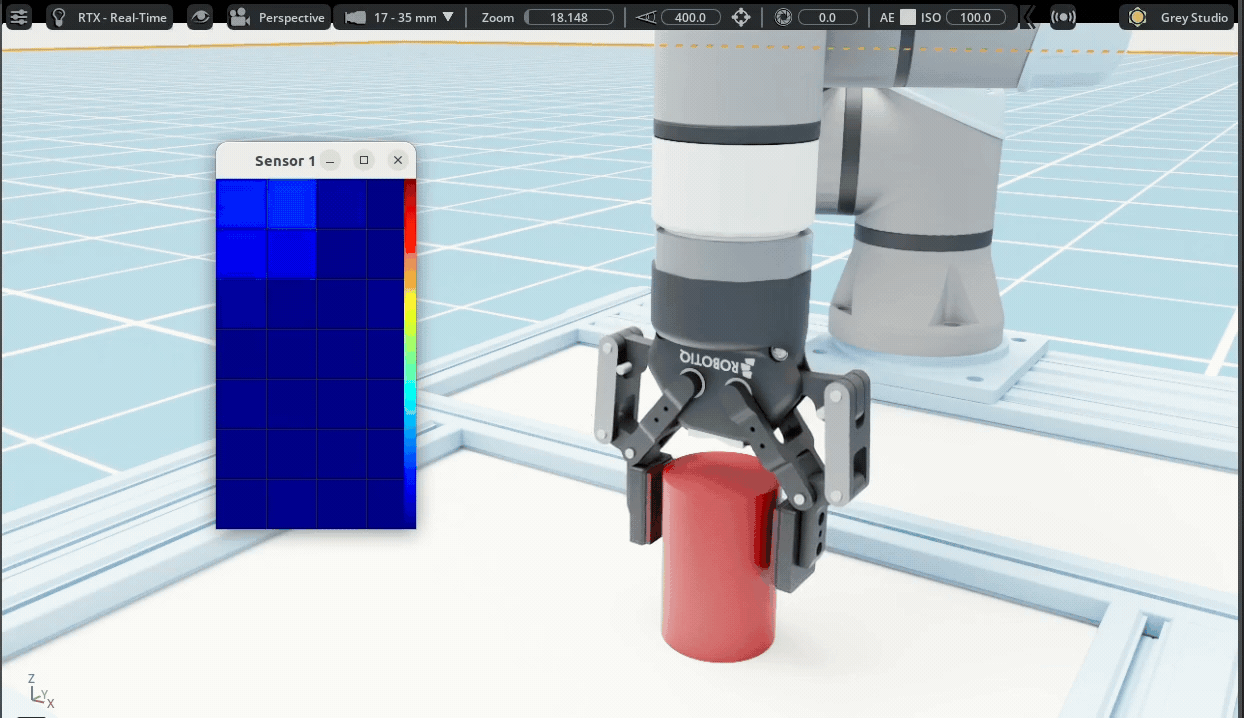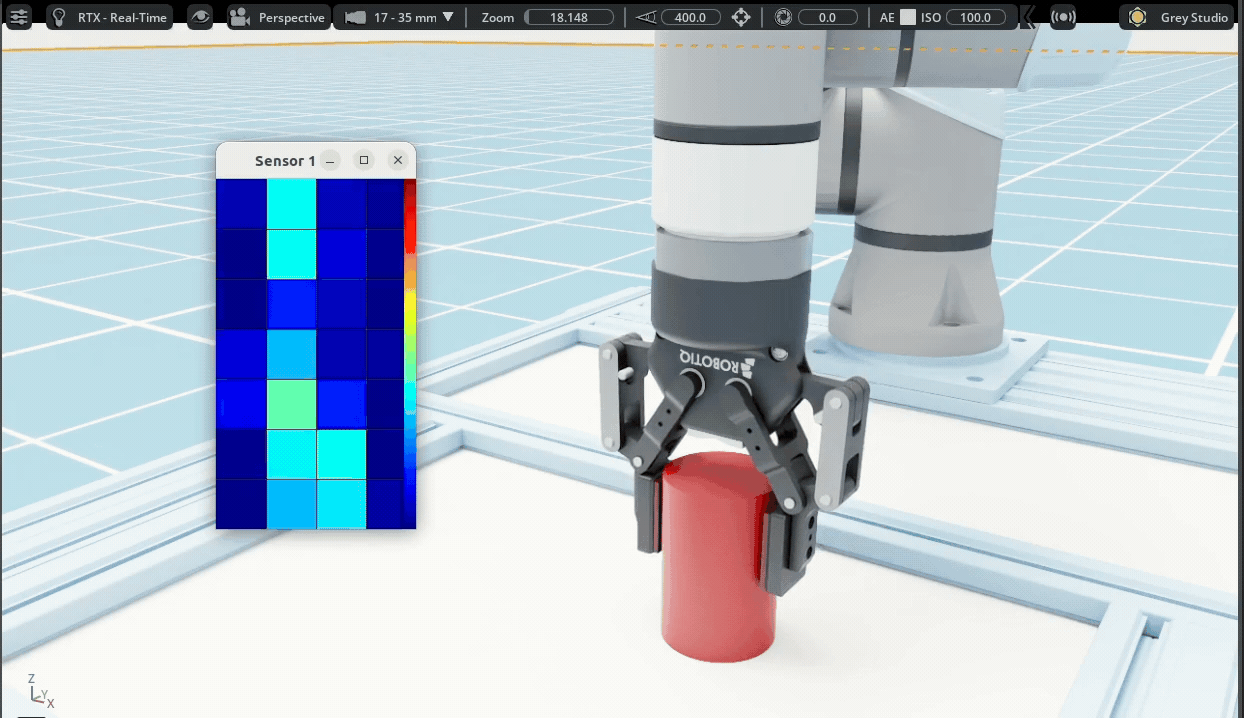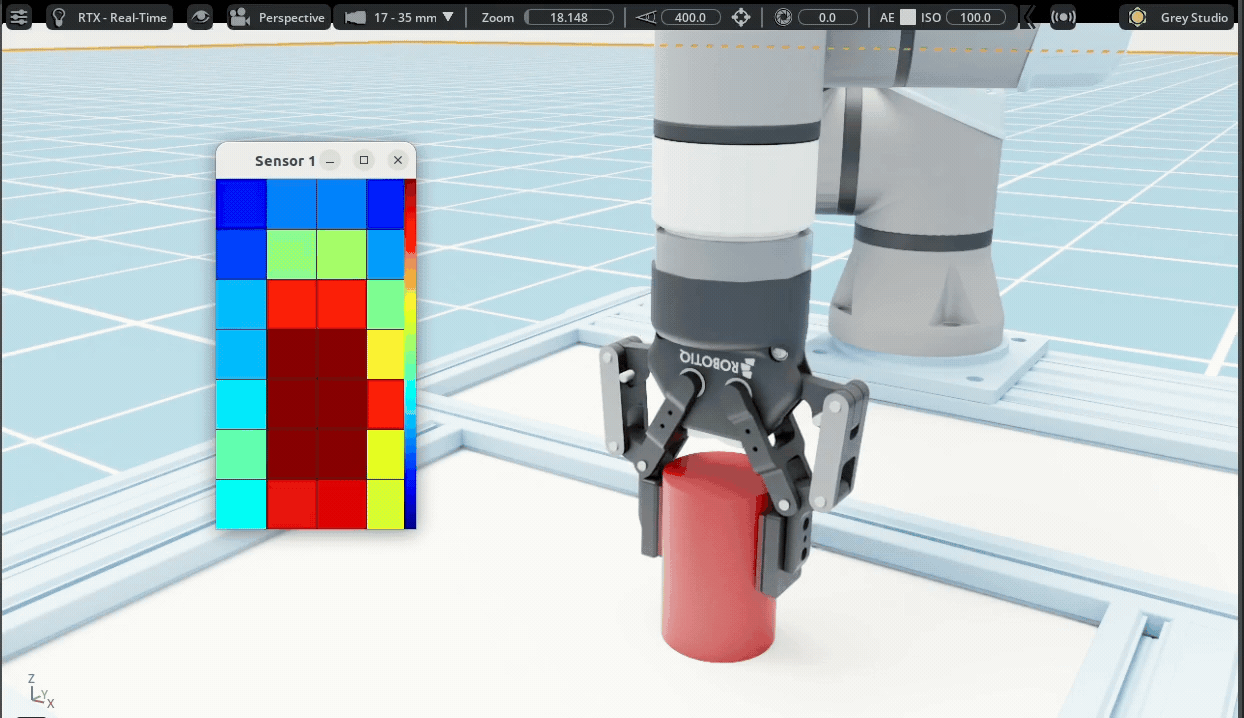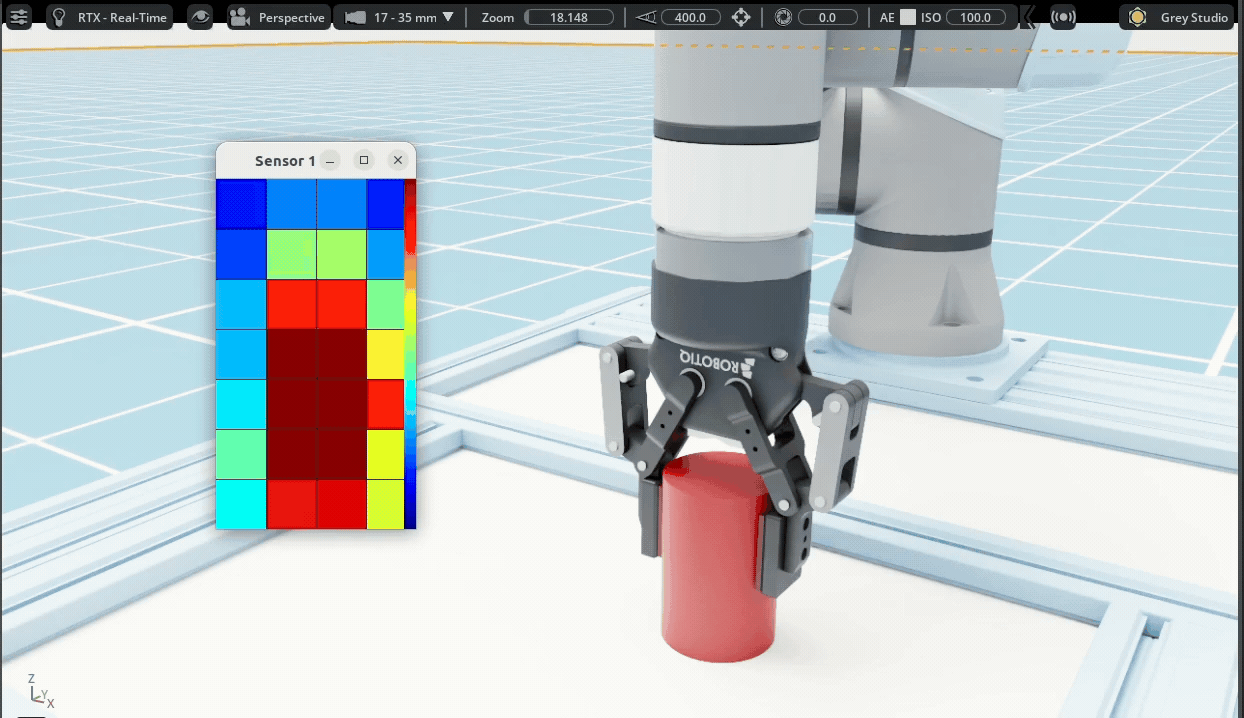
NVIDIA Isaac Sim上のTSF-85グリッパー
シミュレーション

NVIDIA Isaac Sim向けアセット

Robotiqのグリッパーと触覚センサーの高精度な物理モデル。接触を伴うマニピュレーションをシミュレーション上で学習・反復できます。
GitHubでグリッパーアセットにアクセスする

触覚センサー拡張機能にアクセスする

ROSロゴとRobotiqグリッパー
制御

パッケージとドライバー

対応するRobotiq製コンポーネント向けの制御・データ収集パッケージ。 

RobotiqのGitHubにアクセスする

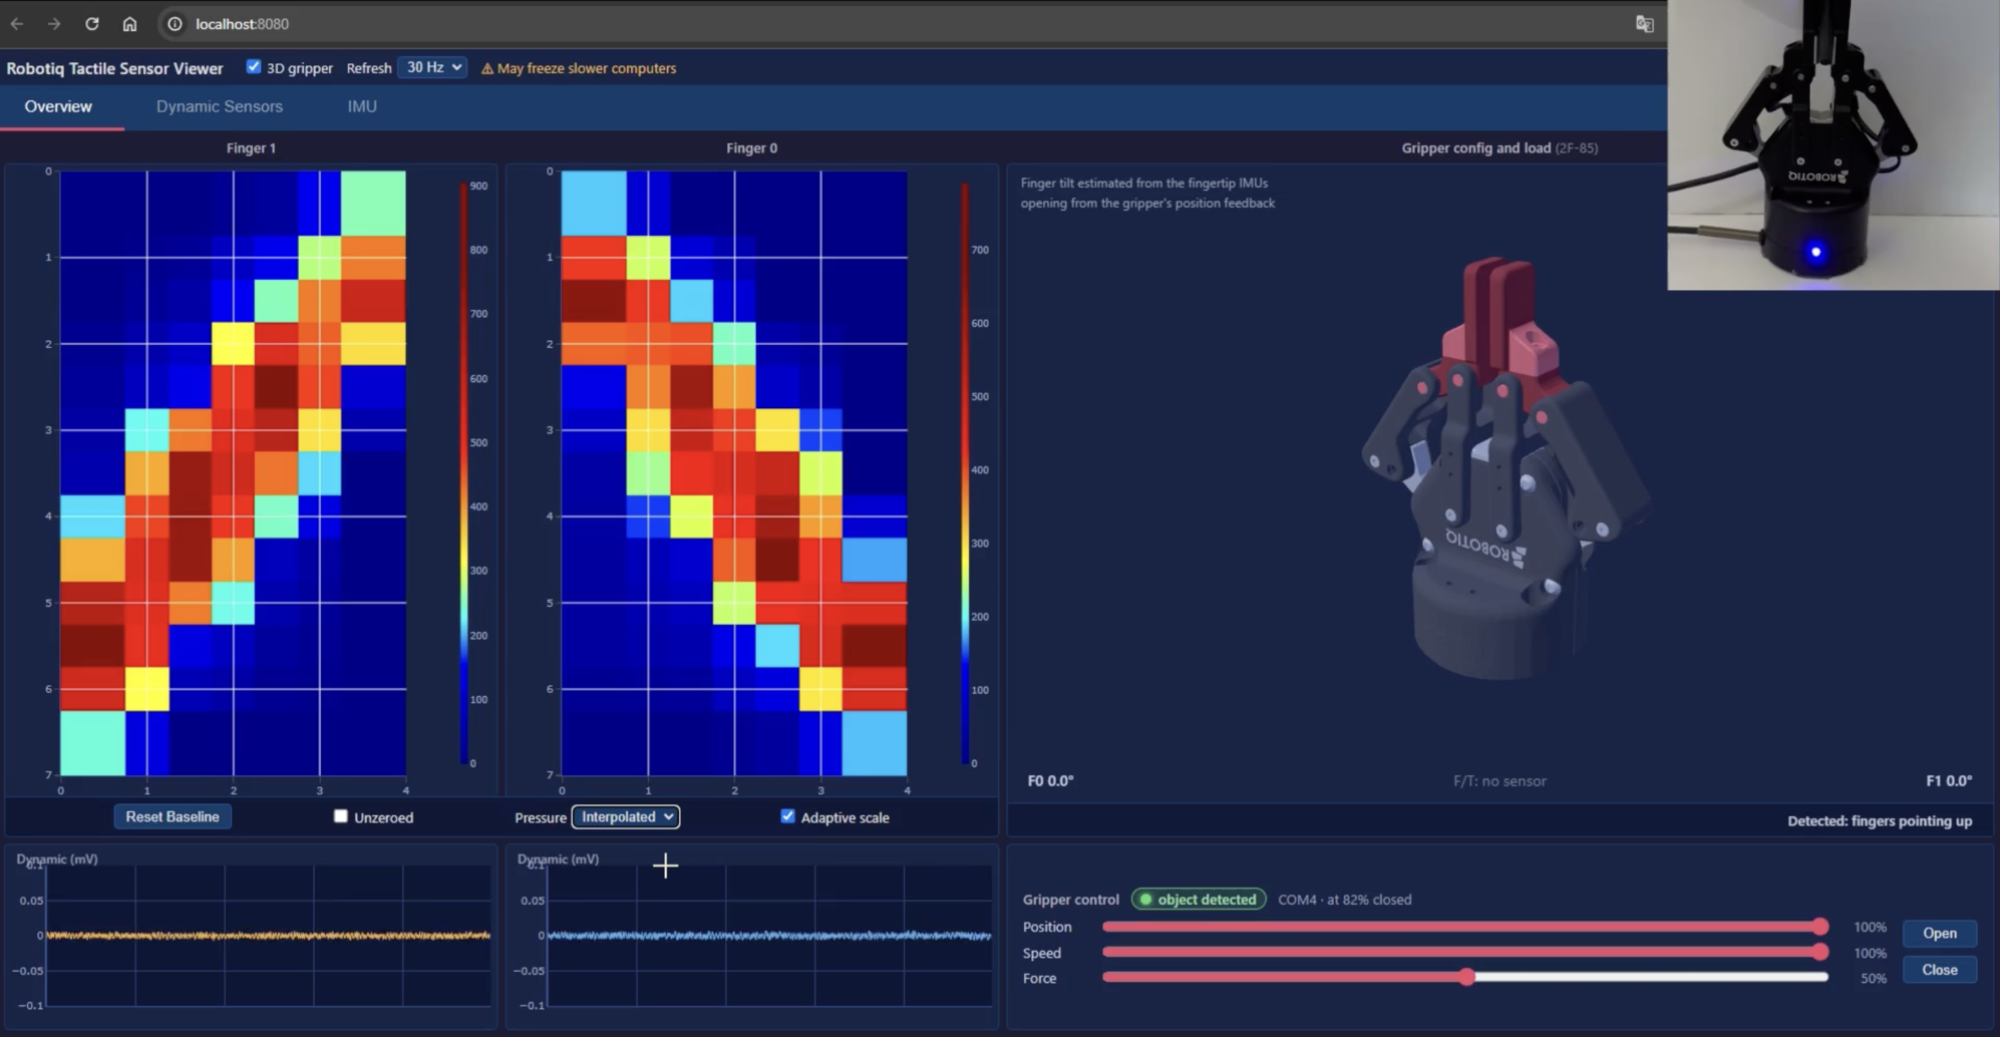
2FCグリッパーの触覚データ可視化
スキル

組み込み知能

グリッパーに内蔵された演算機能により、2FCは把持スキルをローカルでリアルタイムに実行します:

把持品質の評価 
初期スリップの検出
物体姿勢の推定
物体のセンタリング
高度な把持チェック
スキル

把持品質の評価と初期スリップの検出

「この把持はどの程度確実か?」

  • セルが判断に使える信頼度スコアを出力。

「物体が滑り始めている」

  • スリップの自動検出とラベル付け。

スキル

物体姿勢の推定

「物体は指の間のどこにあるか?」

  • 学習と後続のマニピュレーションのための状態情報。
スキル

物体のセンタリング

「ロボットを正しい位置に動かす」

  • 閉ループマニピュレーションを実現。

Contact Readyコンポーネント

Contact Coreと連携するために設計されたハードウェア

Contact Readyバッジは、シミュレーション、データ収集、学習、導入のワークフローにおいて、どのRobotiq製コンポーネントがContact Coreに対応しているかを示します。

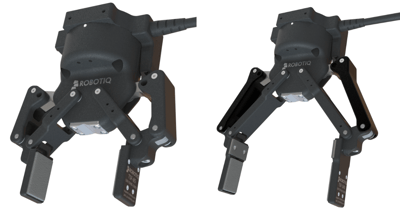
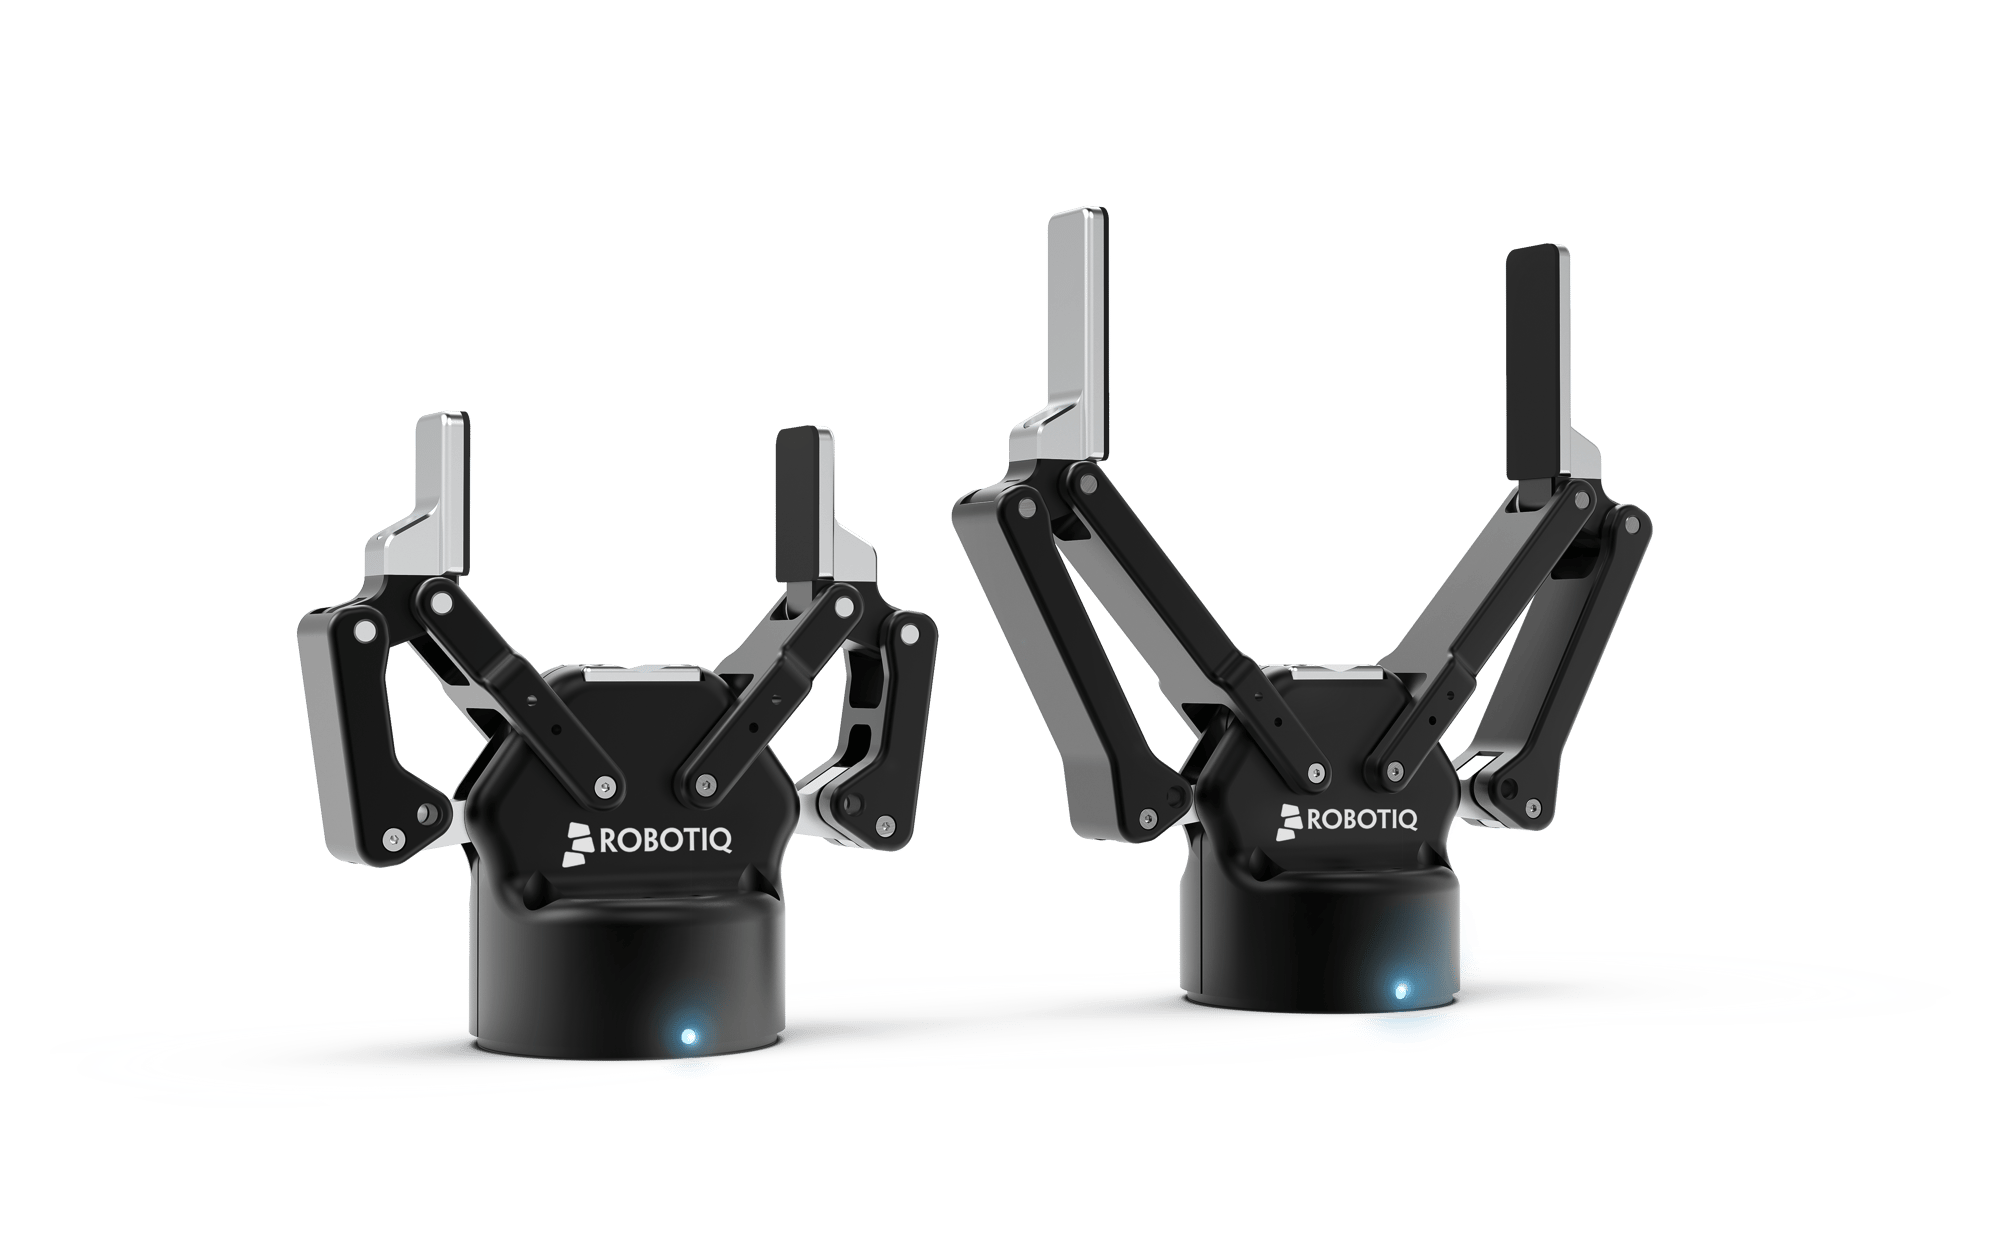
アダプティブグリッパー2F-85および2F-140
アダプティブグリッパー

2F-85 & 2F-140

シミュレーション・制御パッケージ
Robotiq Contact Readyバッジ
触覚センサーフィンガーチップTSF-85
触覚センサーフィンガーチップ

TSF-85

シミュレーション・制御パッケージ
Robotiq Contact Readyバッジ

2FC-85および2FC-140グリッパー
フィジカルAI向けグリッパー

2FC-85 & 2FC-140

シミュレーション、制御パッケージ、組み込み知能。

Robotiq Contact Readyバッジ

感知 → 学習 → 導入 → 改善

Contact Coreは、シミュレーションでの最初の触覚計測から、本番ハードウェア上で稼働する接触ベースのスキルまで、フィジカルAIのループ全体をサポートします。

01 · 感知

接触をキャプチャする

Contact Readyコンポーネントから得られる、タイムスタンプ付きで同期されたグリッパー、触覚、ロボット状態、接触の各データ。

02 · 学習

モデルを構築する

シミュレーションアセット、制御パッケージ、組み込み触覚知能を活用して、接触データを生成・ラベル付けし、フィジカルAIの学習パイプラインに投入します。

03 · 導入

実機のコンポーネントで実行する

学習に使用したのと同じコンポーネントに導入。モデル構築と本番ハードウェアの間の移行作業を削減します。

04 · 改善

ループを閉じる

導入現場で新たな接触データを収集し、モデルを改良し、同じツールチェーンで改善を展開します。


ロボットを問わない設計

Contact Coreは特定のロボットに依存しません。RobotiqのContact Readyコンポーネントは複数のロボットメーカーに対応。アームはお客様が選び、接触レイヤーは私たちが担います。