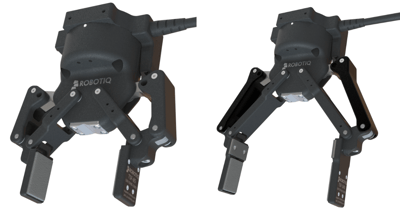
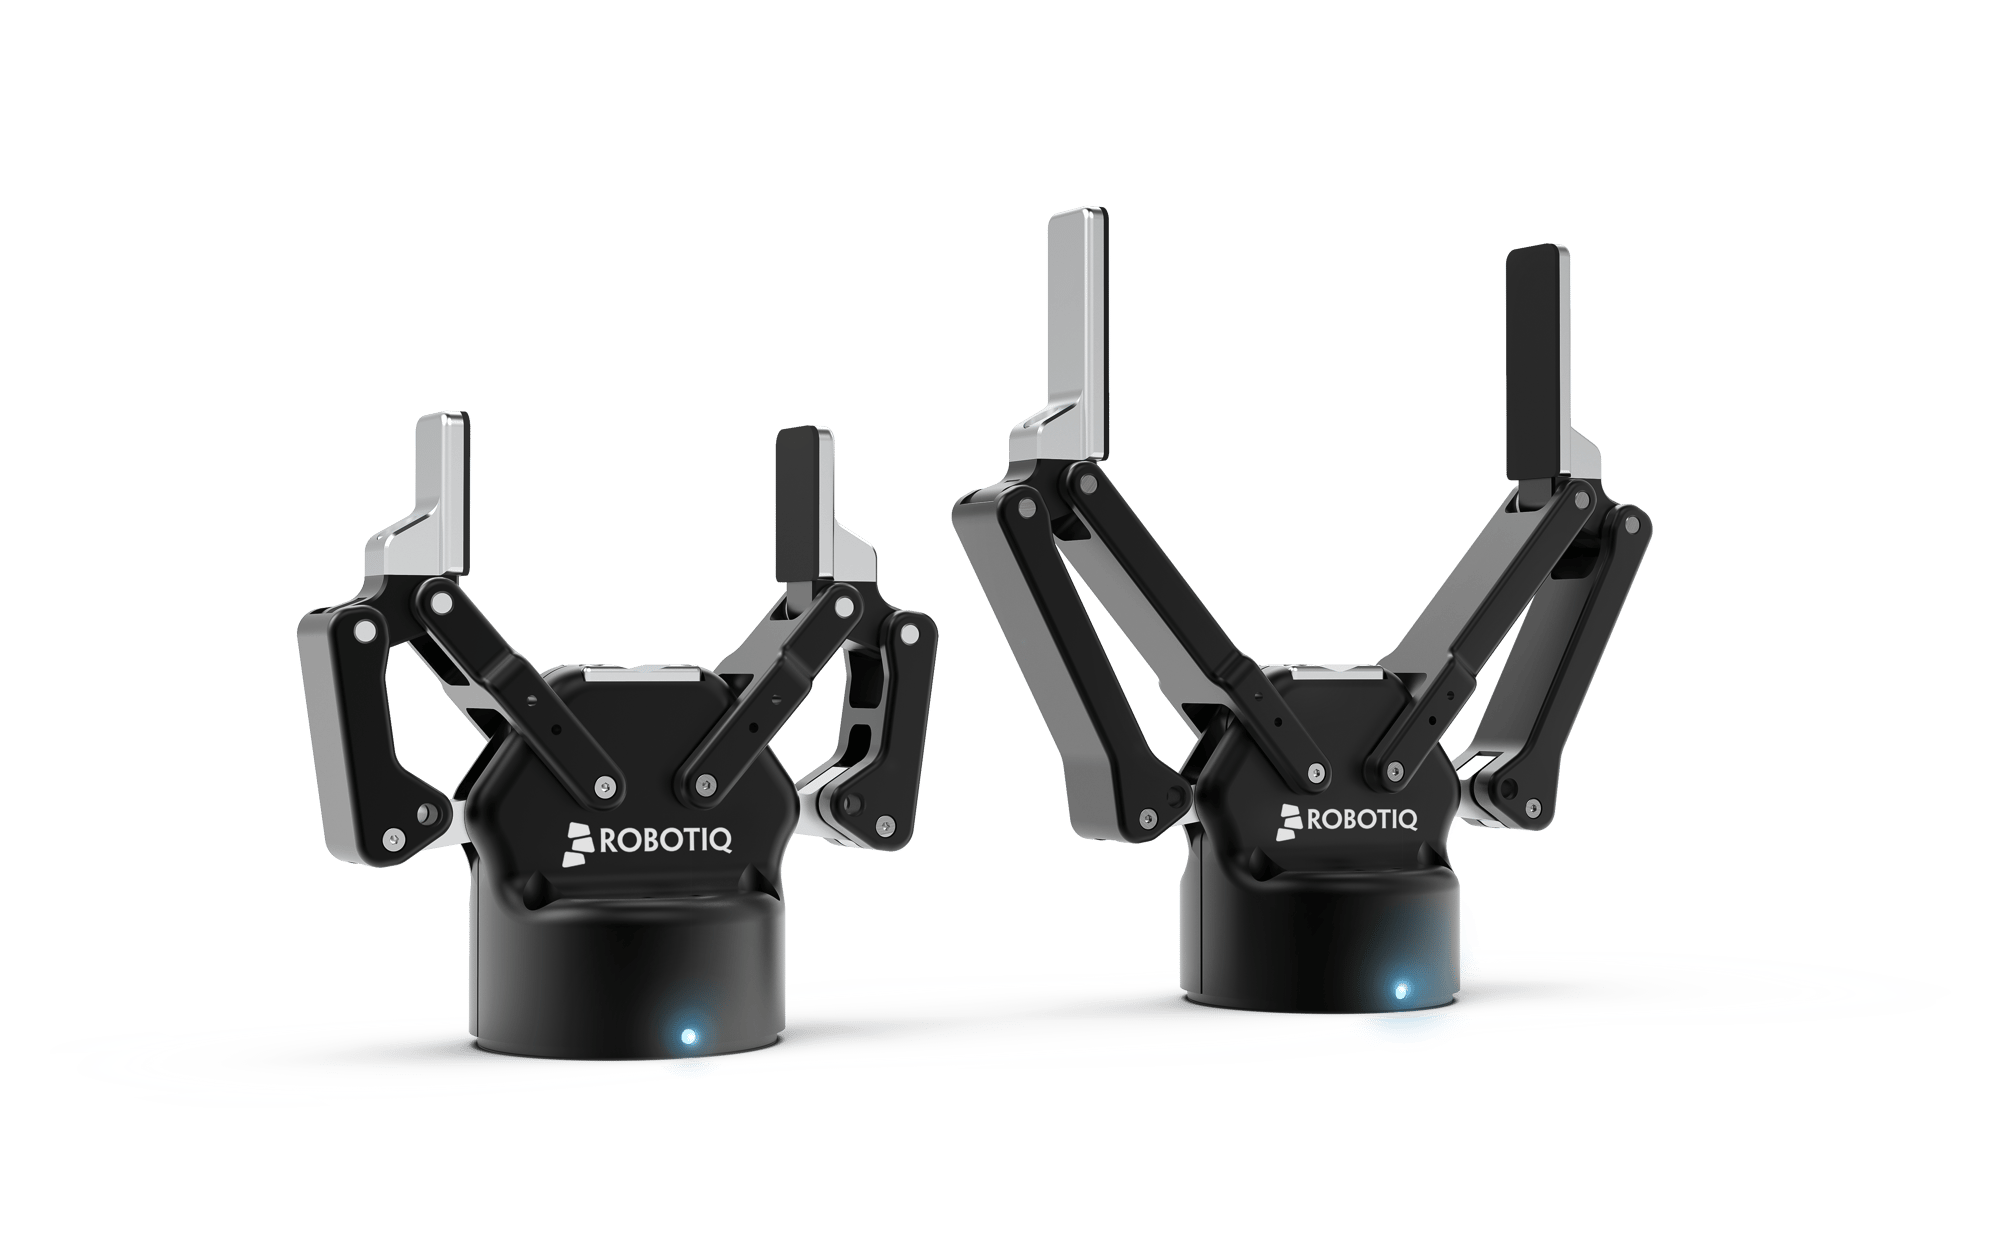
Pinza adaptativa Robotiq con dedos táctiles TSF-85

Software para la IA Física

Contact Core: entrene modelos con datos ricos en contacto

Contact Core es el software de Robotiq para la IA Física. Ofrece a los creadores de modelos los activos de simulación, los paquetes de control y la inteligencia integrada necesarios para entrenar modelos de manipulación con componentes Robotiq y desplegarlos en robots reales.

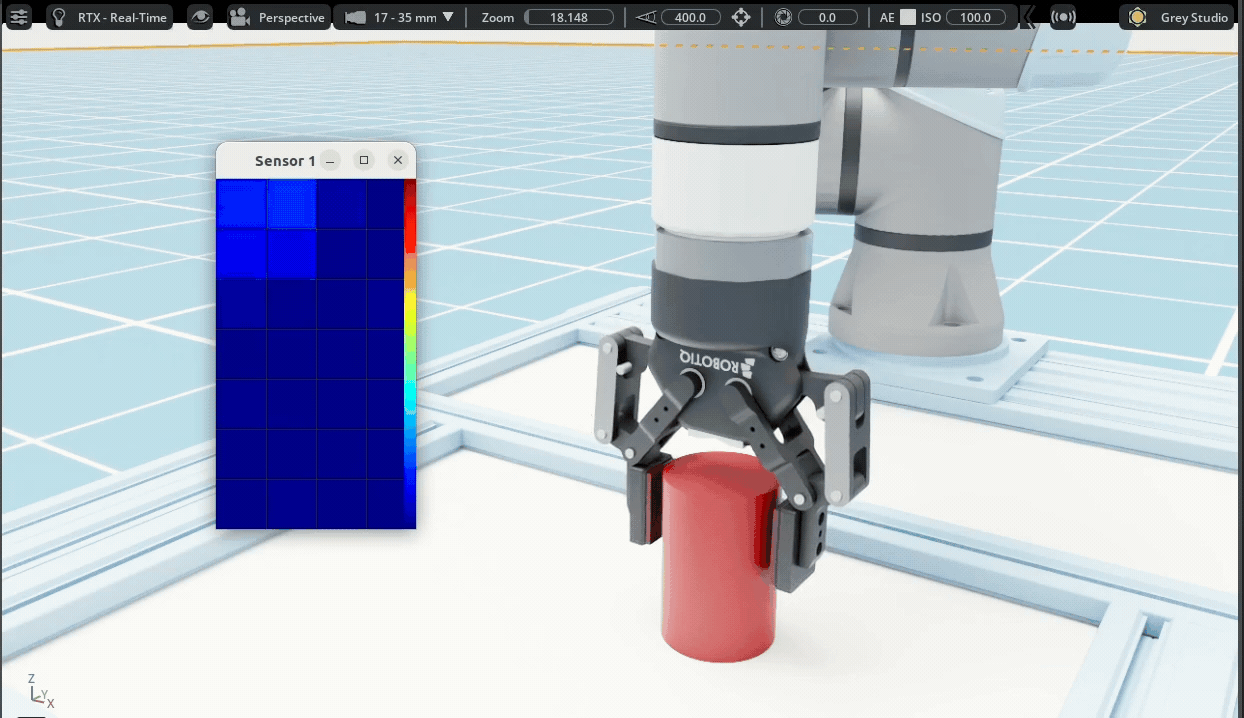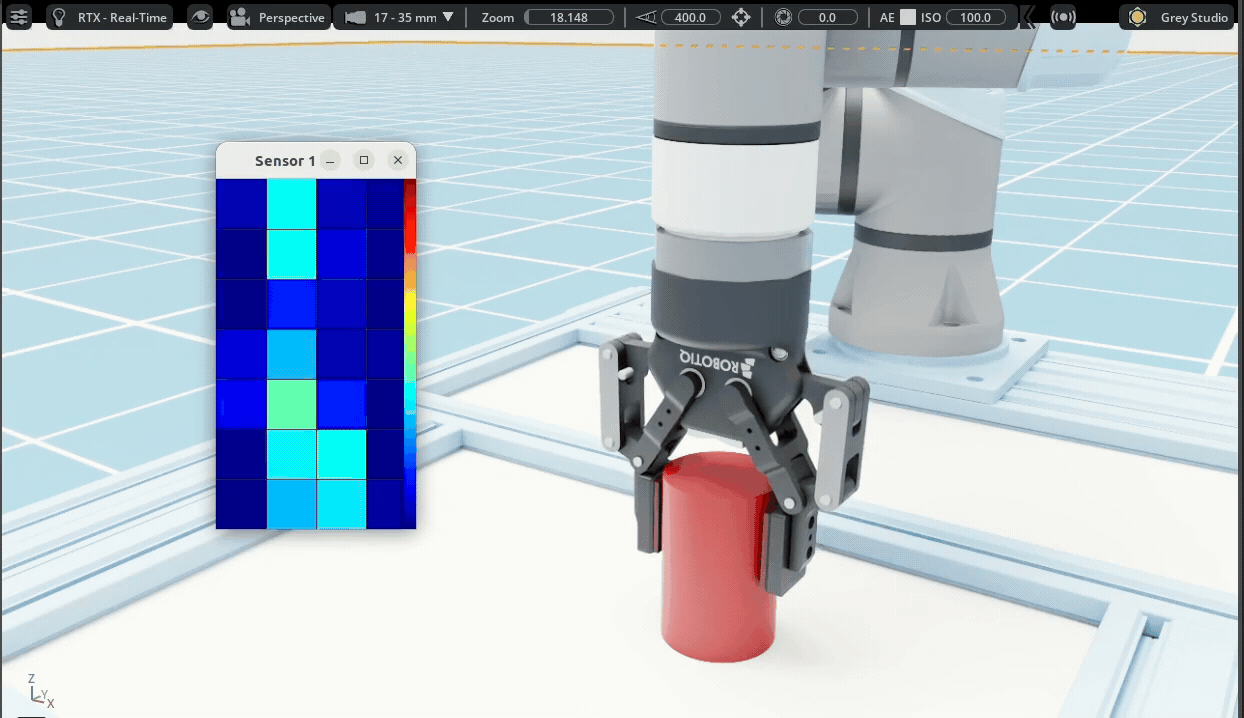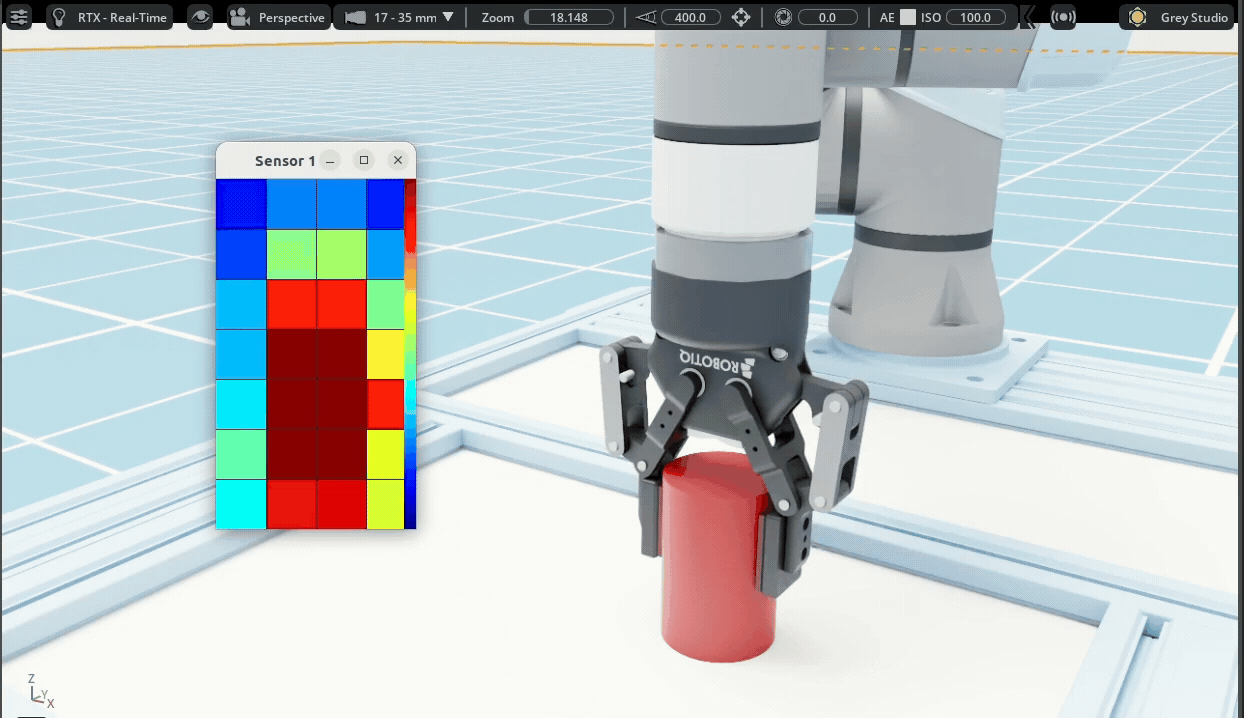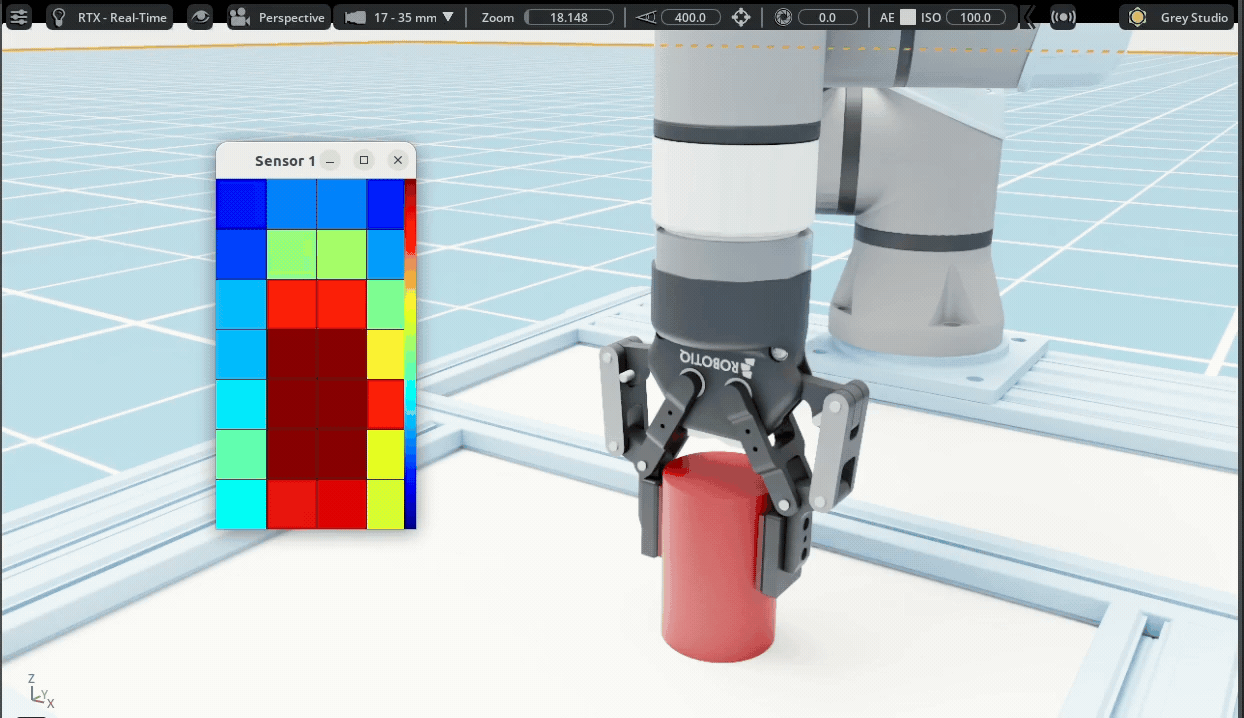
Pinza TSF-85 en NVIDIA Isaac Sim
Simulación

Activos para NVIDIA Isaac Sim

Modelos físicos precisos de las pinzas y los sensores táctiles Robotiq. Entrene e itere sobre manipulación rica en contacto en simulación.
Acceder a los activos de pinzas en GitHub

Acceder a la extensión de sensores táctiles

Pinza Robotiq con logotipo de ROS
Control

Paquetes y drivers

Paquete de control y de recopilación de datos para los componentes Robotiq compatibles. 
Acceder al GitHub de Robotiq

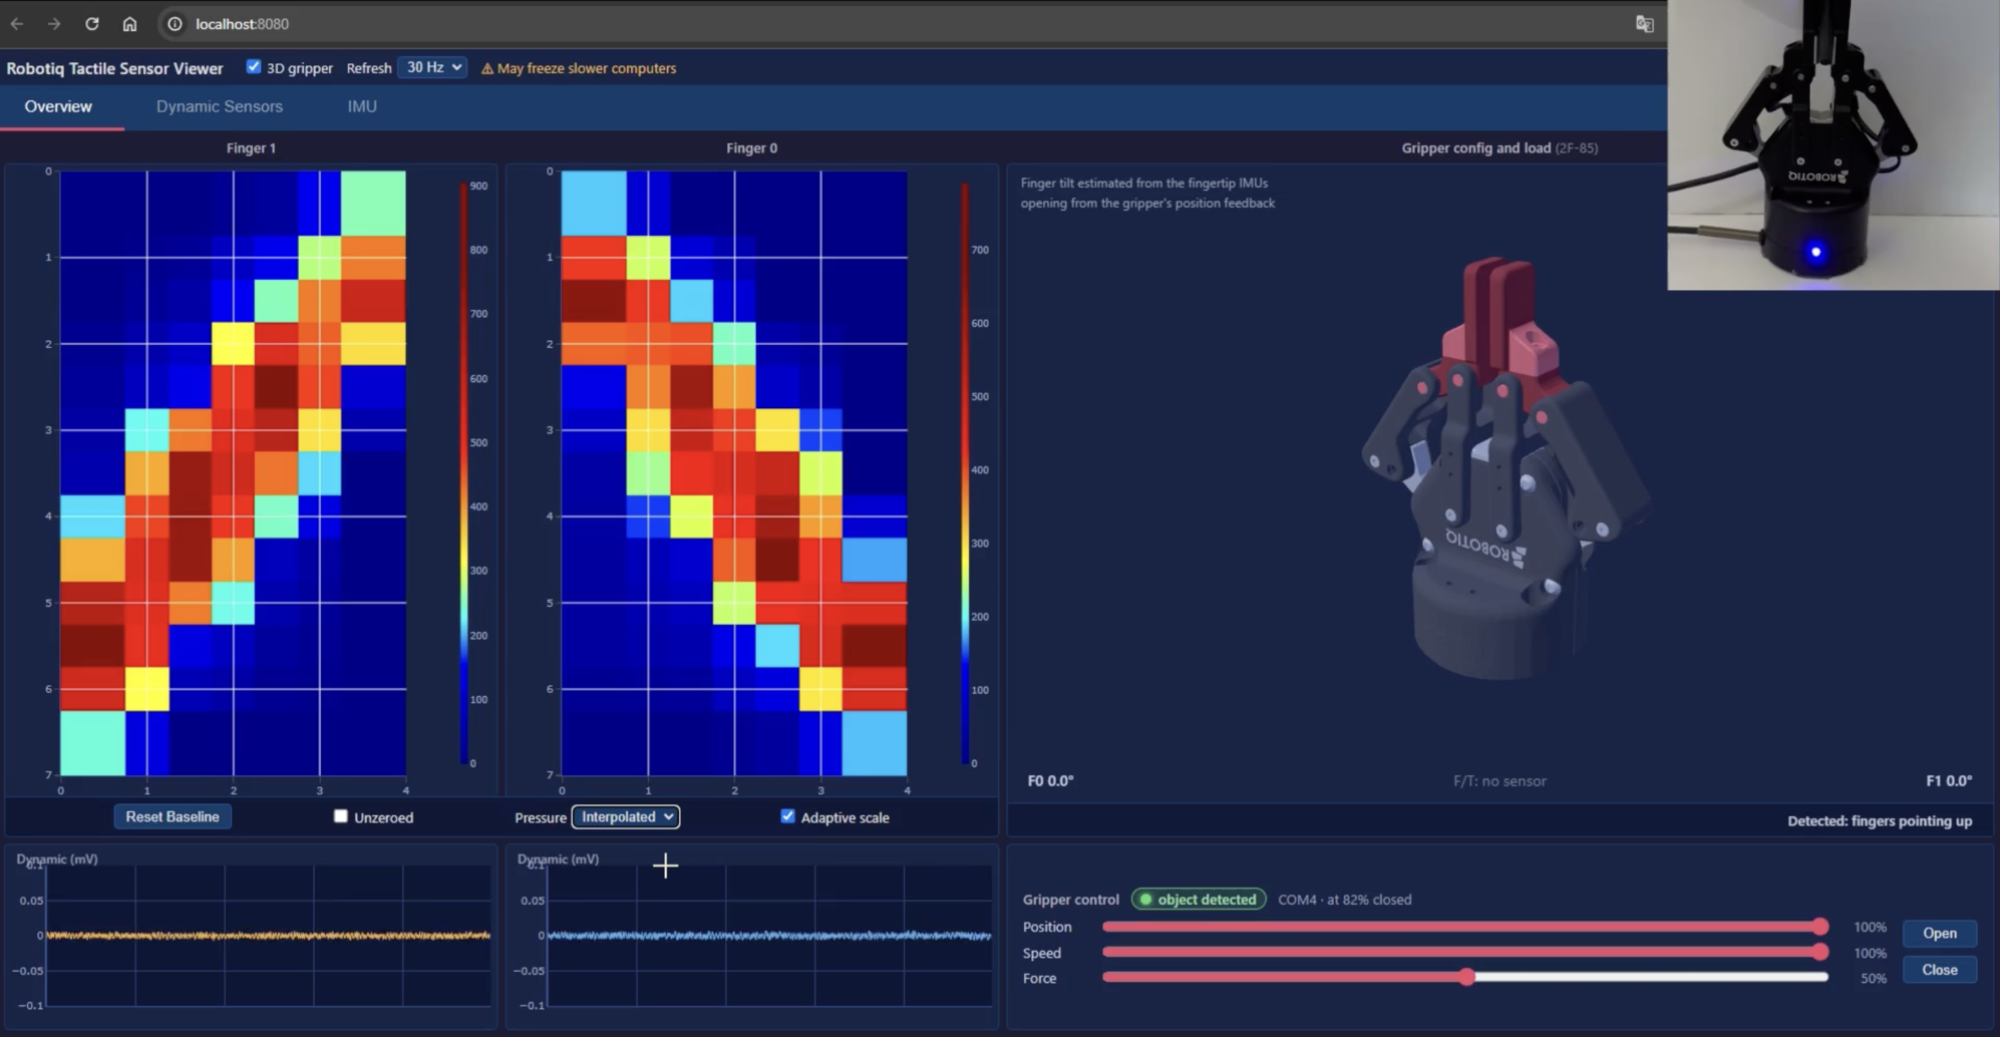
Visualización de datos táctiles de la pinza 2FC
Habilidades

Inteligencia embebida

Con cómputo integrado en la pinza, la 2FC ejecuta habilidades de agarre de forma local y en tiempo real:

Evaluación de la calidad del agarre 
Detección de deslizamiento incipiente
Estimación de la pose del objeto
Centrado del objeto
Verificación avanzada del agarre
Habilidades

Evaluación de la calidad del agarre y detección de deslizamiento incipiente

«¿Qué tan seguro es este agarre?»

  • Una puntuación de confianza sobre la que la celda puede actuar.

«El objeto está empezando a deslizarse.»

  • Detección y etiquetado automáticos del deslizamiento.

Habilidades

Estimación de la pose del objeto

«¿Dónde está el objeto entre mis dedos?»

  • Información de estado para el aprendizaje y la manipulación posterior.
Habilidades

Centrado del objeto

«Mueve el robot a la posición correcta.»

  • Permite la manipulación en lazo cerrado.

Componentes Contact Ready

Hardware diseñado para funcionar con Contact Core

La insignia Contact Ready indica qué componentes Robotiq son compatibles con Contact Core para los flujos de trabajo de simulación, adquisición de datos, entrenamiento y despliegue.

Pinzas adaptativas 2F-85 y 2F-140
Pinzas adaptativas

2F-85 & 2F-140

Simulación y paquetes de control
Insignia Robotiq Contact Ready
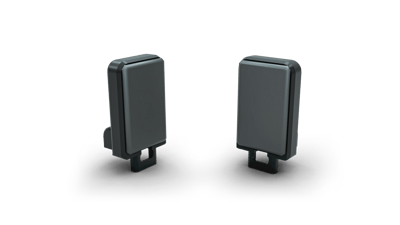
Puntas de sensor táctil TSF-85
Puntas de sensor táctil

TSF-85

Simulación y paquetes de control
Insignia Robotiq Contact Ready

Pinzas 2FC-85 y 2FC-140
Pinzas para la IA Física

2FC-85 & 2FC-140

Simulación, paquetes de control e inteligencia integrada.

Insignia Robotiq Contact Ready

Percibir → Entrenar → Desplegar → Mejorar

Contact Core cubre todo el ciclo de la IA Física, desde la primera lectura táctil en simulación hasta una habilidad basada en el contacto ejecutándose en hardware de producción.

01 · PERCIBIR

Capture el contacto

Datos de pinza, táctiles, de estado del robot y de contacto, sincronizados y con marca de tiempo, procedentes de componentes Contact Ready.

02 · ENTRENAR

Construya el modelo

Utilice los activos de simulación, los paquetes de control y la inteligencia táctil integrada para generar, etiquetar e incorporar datos ricos en contacto a sus pipelines de entrenamiento de IA Física.

03 · DESPLEGAR

Ejecute en componentes reales

Despliegue en los mismos componentes con los que entrenó. Reduzca el trabajo de traslación entre la creación del modelo y el hardware de producción.

04 · MEJORAR

Cierre el ciclo

Capture nuevos datos de contacto en despliegue, refine el modelo e implemente mejoras con la misma cadena de herramientas.


Independiente del robot

Contact Core no depende del robot. Los componentes Contact Ready de Robotiq funcionan con múltiples marcas de robots: usted elige el brazo, nosotros cubrimos la capa de contacto.