피지컬 AI를 위한 소프트웨어
Contact Core: 접촉 데이터로 모델을 구축하세요
Contact Core는 피지컬 AI를 위한 Robotiq의 소프트웨어입니다. 모델 개발자에게 시뮬레이션 에셋, 제어 패키지, 내장형 지능을 제공하여 Robotiq 구성 요소에서 매니퓰레이션 모델을 학습하고 실제 로봇에 배포할 수 있습니다.
시뮬레이션
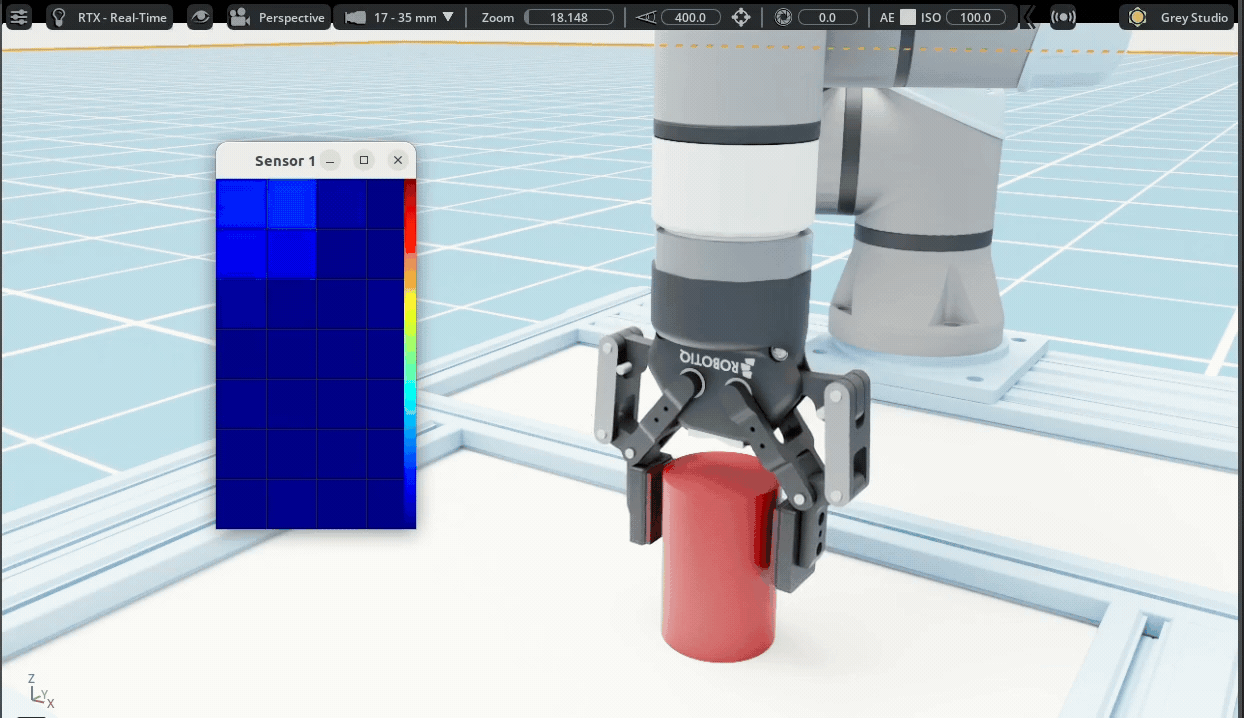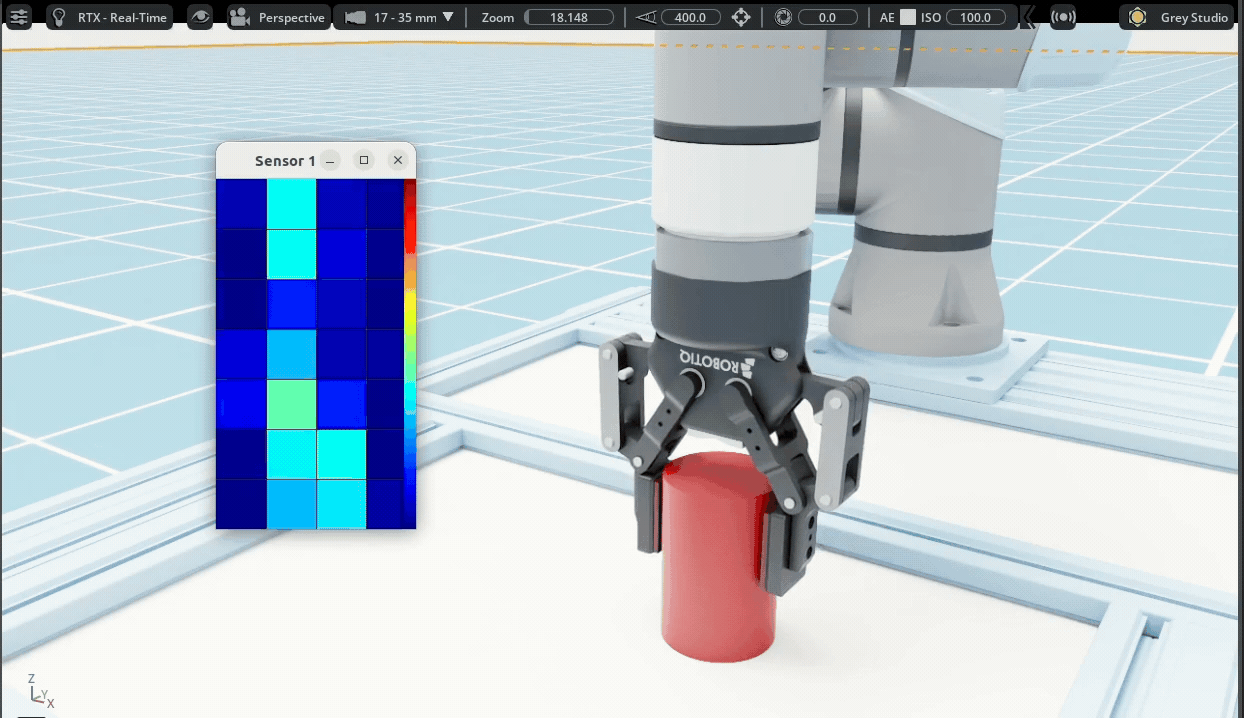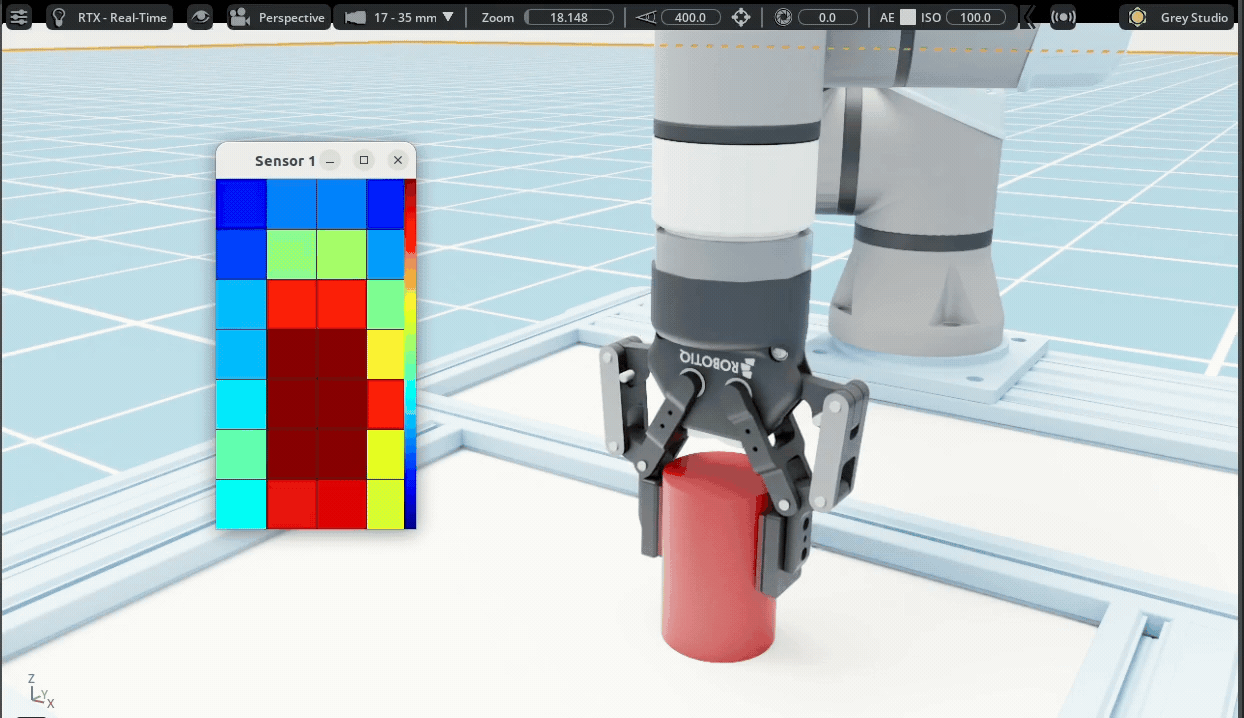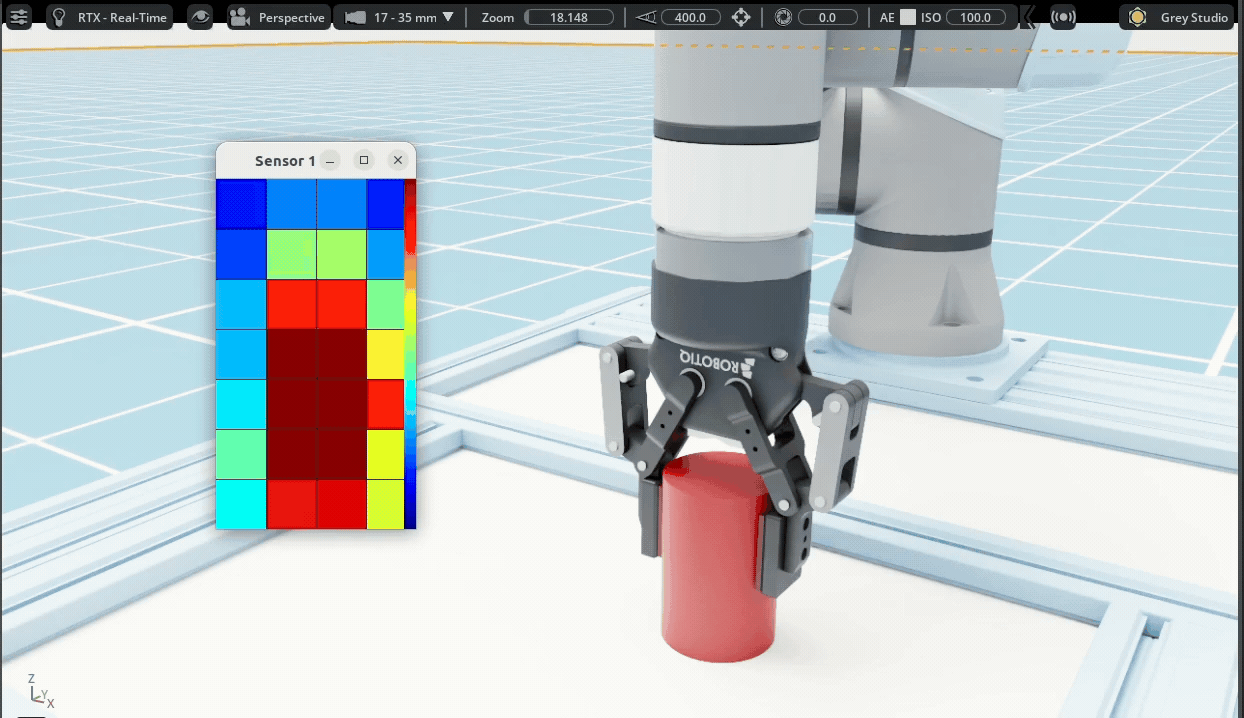
NVIDIA Isaac Sim 에셋
Robotiq 그리퍼와 촉각 센서의 정밀한 물리 모델. 접촉 중심 매니퓰레이션을 시뮬레이션에서 학습하고 반복하세요.
스킬
내장형 지능
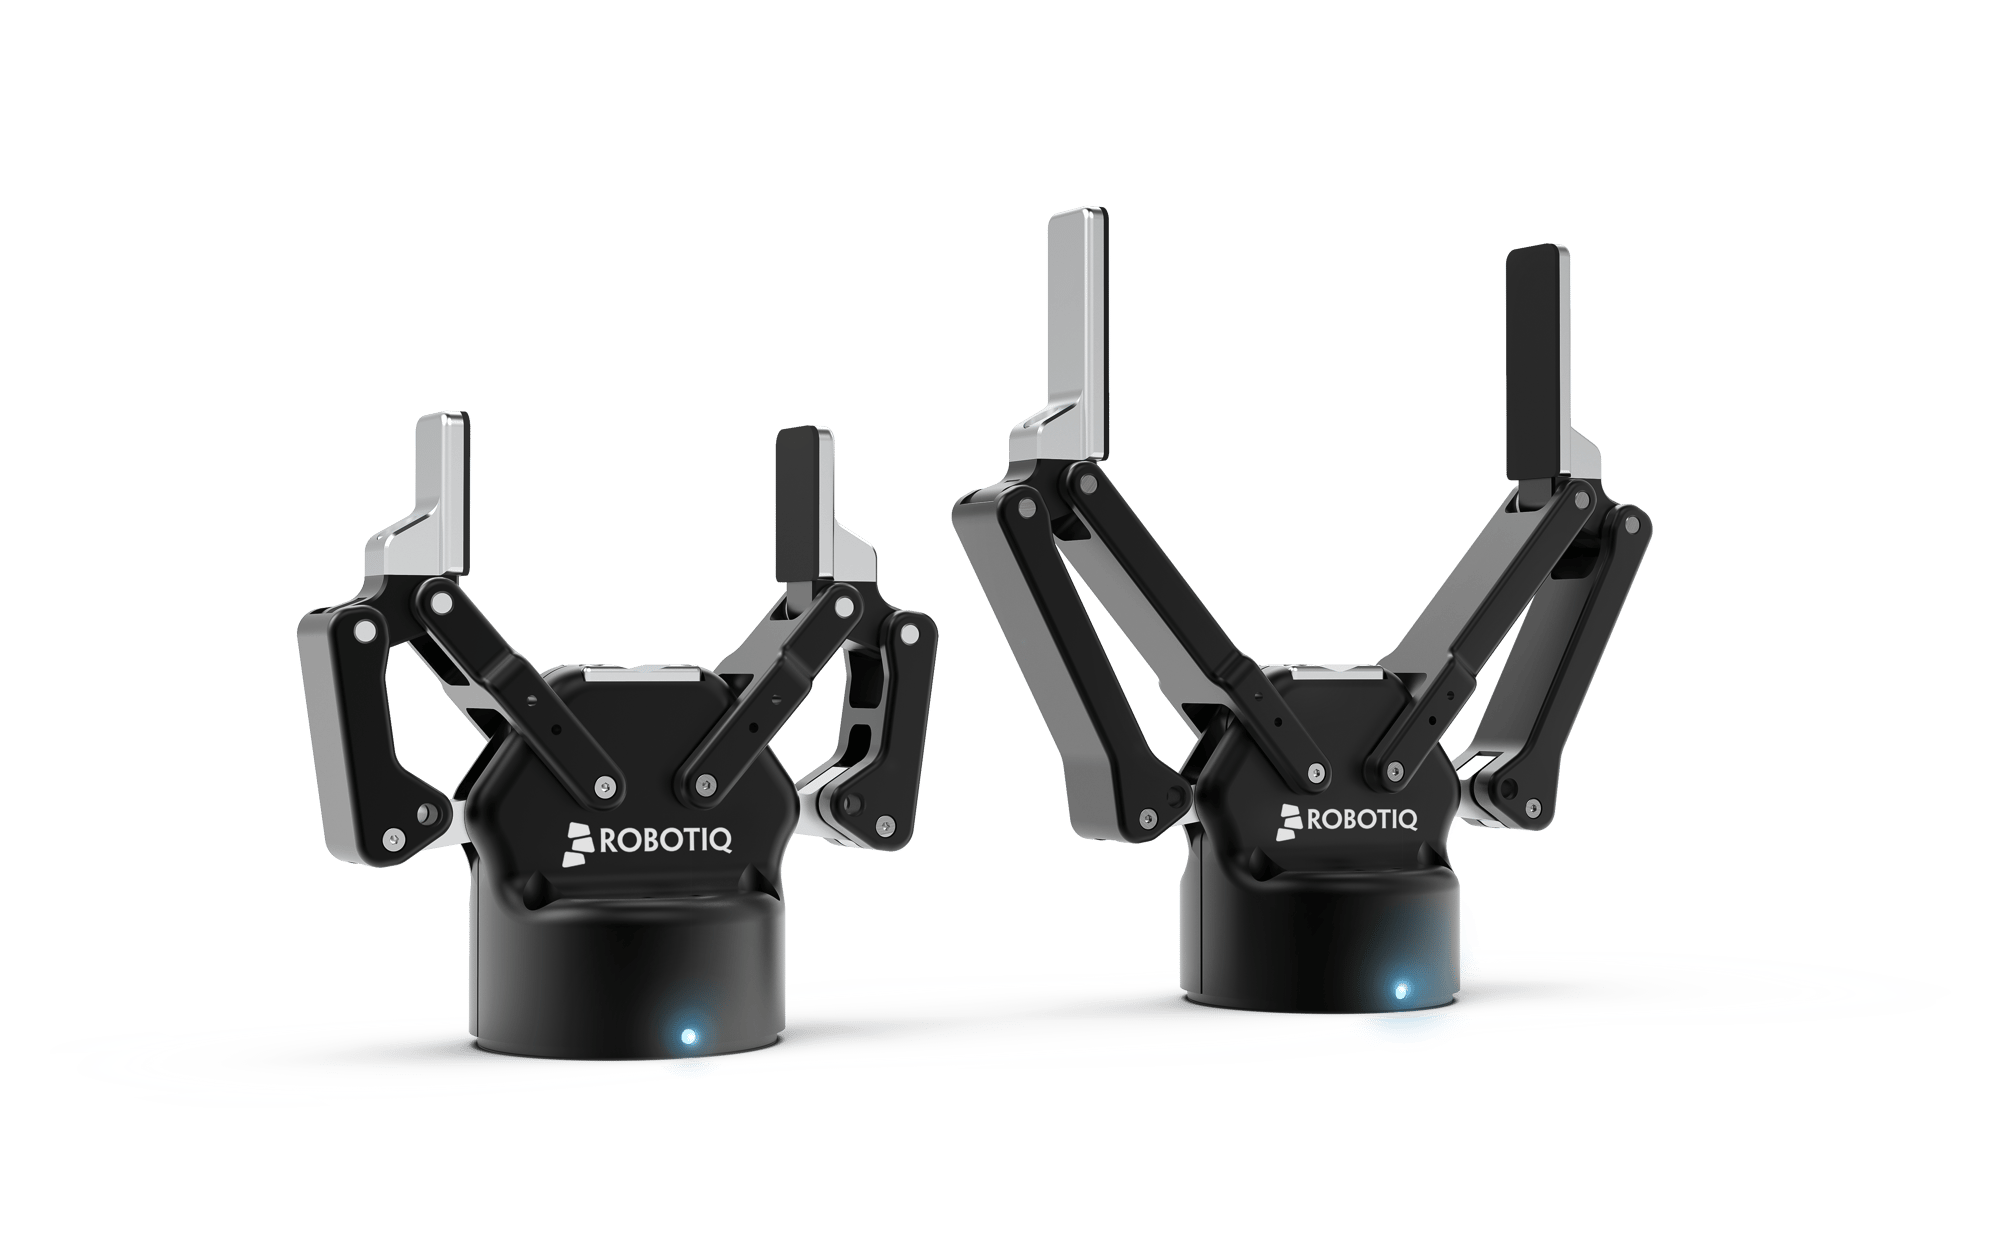
그리퍼에 내장된 연산 기능으로 2FC는 파지 스킬을 로컬에서 실시간으로 실행합니다:
파지 품질 평가
초기 미끄러짐 감지
물체 자세 추정
물체 센터링
고급 파지 점검
스킬
파지 품질 평가 및 초기 미끄러짐 감지
“이 파지는 얼마나 확실한가?”
-
셀이 판단에 활용할 수 있는 신뢰도 점수.
“물체가 미끄러지기 시작한다.”
-
미끄러짐 자동 감지 및 레이블링.
스킬
물체 자세 추정
“물체가 손가락 사이 어디에 있는가?”
- 학습과 후속 매니퓰레이션을 위한 상태 정보.
스킬
물체 센터링
“로봇을 올바른 위치로 이동한다.”
-
폐루프 매니퓰레이션을 가능하게 합니다.
Contact Ready 구성 요소
Contact Ready 배지는 시뮬레이션, 데이터 수집, 학습, 배포 워크플로우에서 어떤 Robotiq 구성 요소가 Contact Core와 호환되는지 보여줍니다.
적응형 그리퍼
2F-85 & 2F-140
시뮬레이션 및 제어 패키지
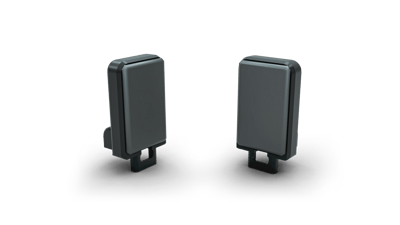
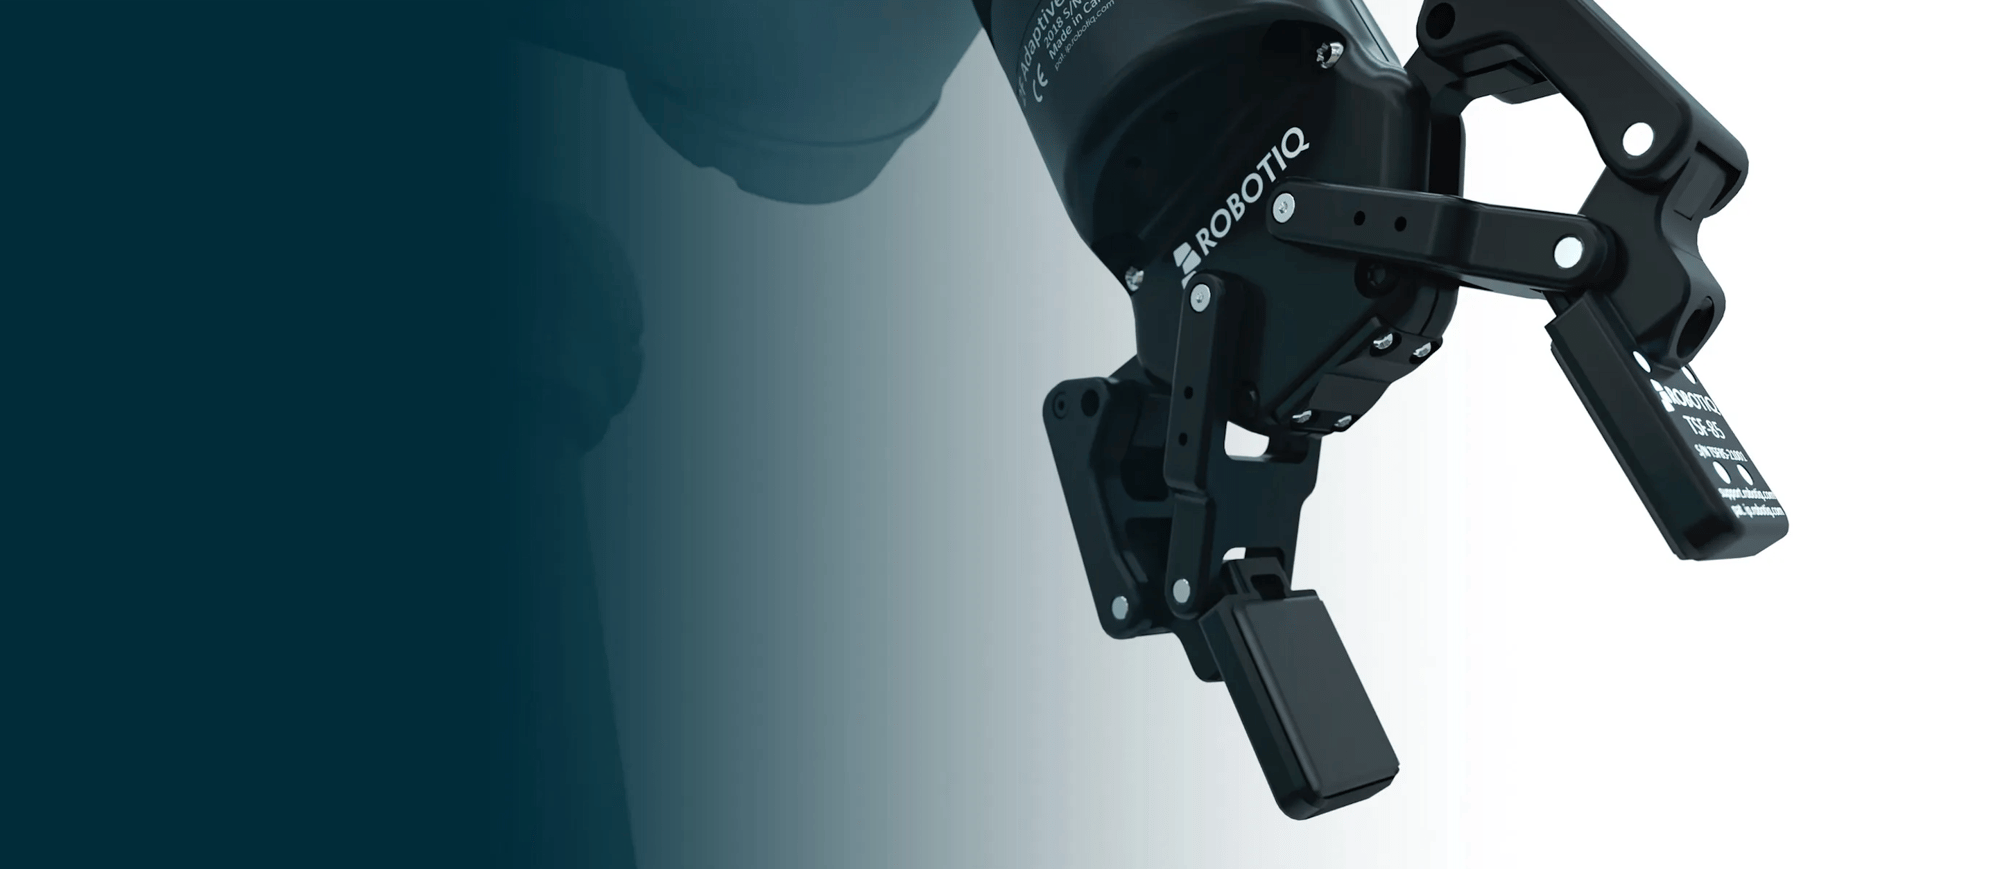
촉각 센서 핑거팁
TSF-85
시뮬레이션 및 제어 패키지
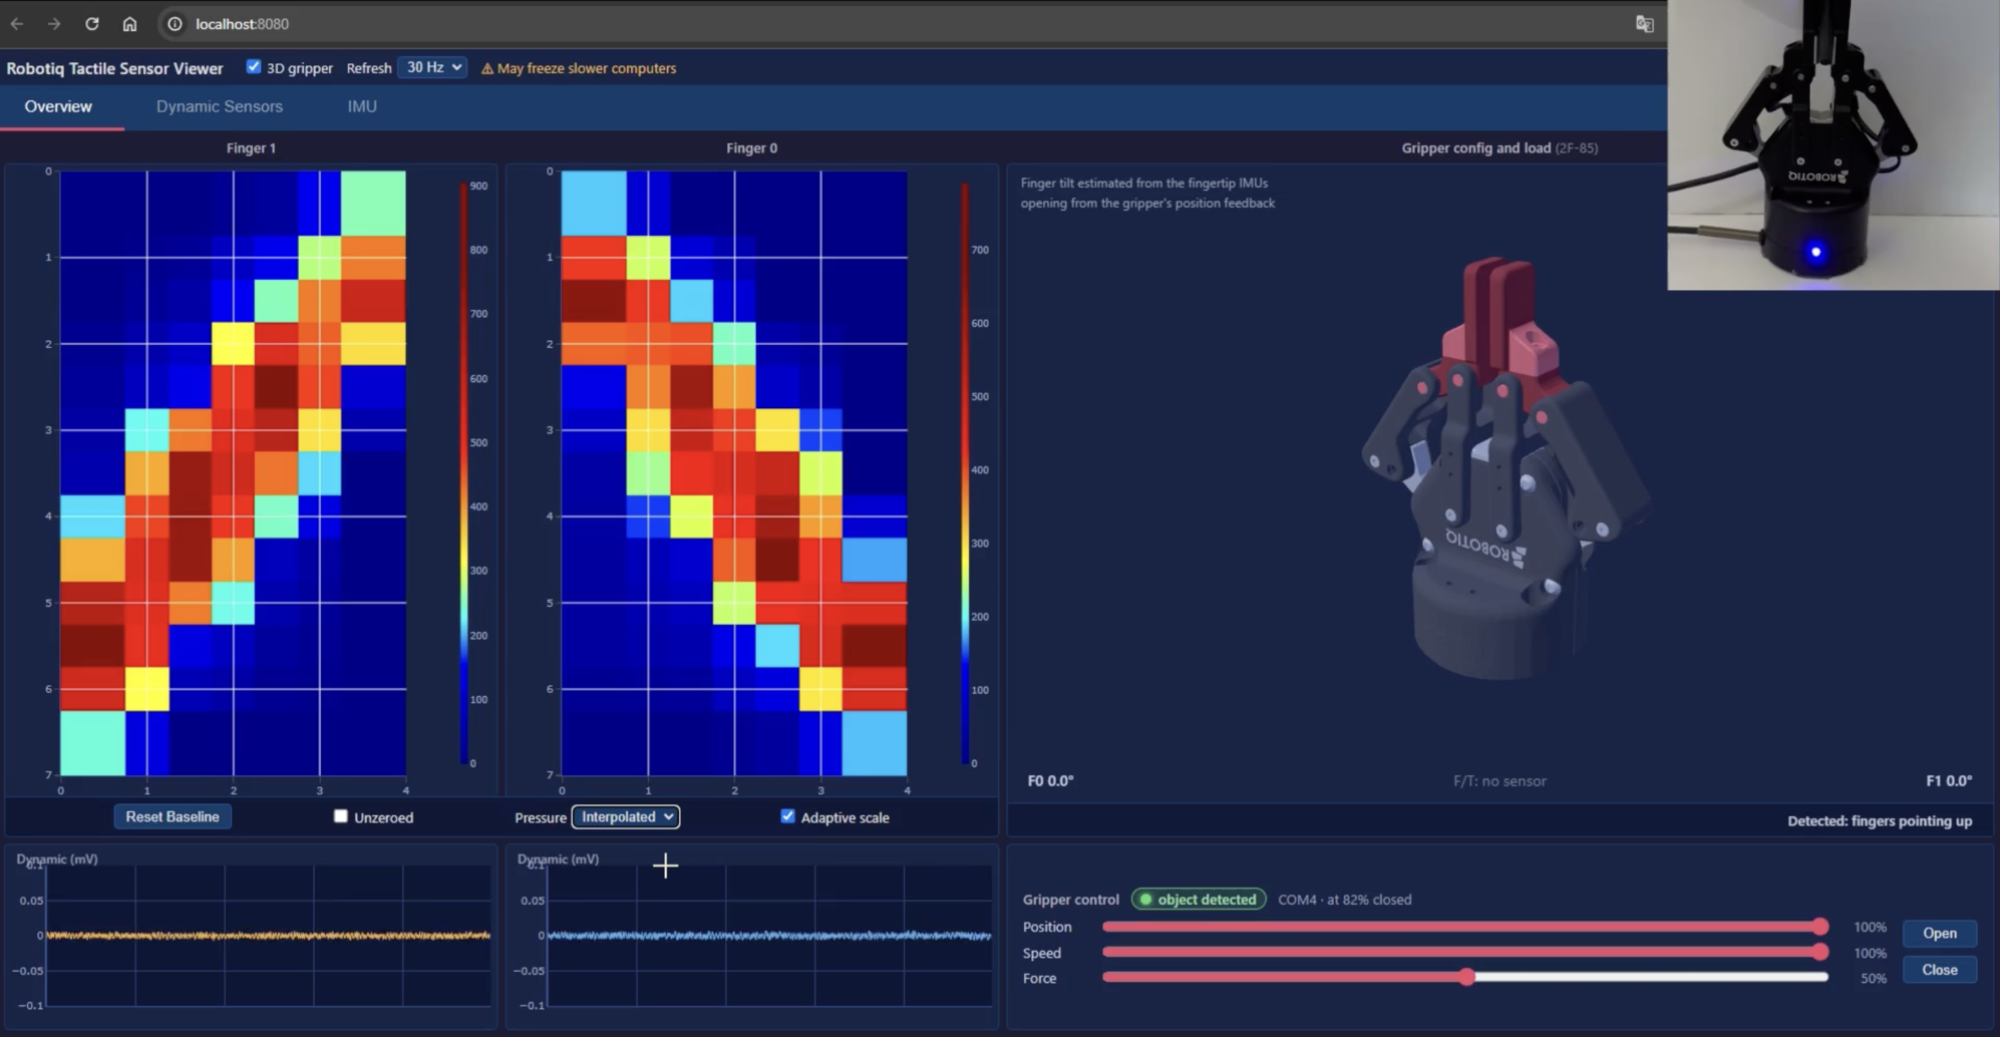
피지컬 AI 그리퍼
2FC-85 & 2FC-140
시뮬레이션, 제어 패키지 및 내장형 지능.

Contact Core는 시뮬레이션의 첫 촉각 측정부터 양산 하드웨어에서 실행되는 접촉 기반 스킬까지, 피지컬 AI의 전체 루프를 지원합니다.
01 · 감지
접촉을 캡처하세요
Contact Ready 구성 요소에서 수집된 타임스탬프 기반의 동기화된 그리퍼, 촉각, 로봇 상태 및 접촉 데이터.
02 · 학습
모델을 구축하세요
시뮬레이션 에셋, 제어 패키지, 내장형 촉각 지능을 활용해 접촉 데이터를 생성하고 레이블링하여 피지컬 AI 학습 파이프라인에 공급하세요.
03 · 배포
실제 구성 요소에서 실행하세요
학습에 사용한 것과 동일한 구성 요소에 배포하세요. 모델 구축과 양산 하드웨어 사이의 전환 작업을 줄여줍니다.
04 · 개선
루프를 완성하세요
배포 현장에서 새로운 접촉 데이터를 수집하고 모델을 개선하여 동일한 툴체인으로 개선 사항을 배포하세요.
로봇에 구애받지 않는 설계
Contact Core는 특정 로봇에 종속되지 않습니다. Robotiq의 Contact Ready 구성 요소는 여러 로봇 브랜드에서 작동합니다. 로봇 암은 고객이 선택하고, 접촉 레이어는 Robotiq이 책임집니다.