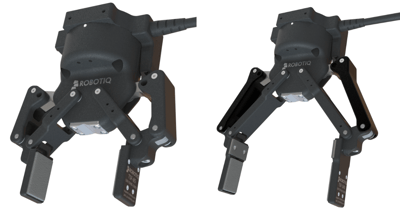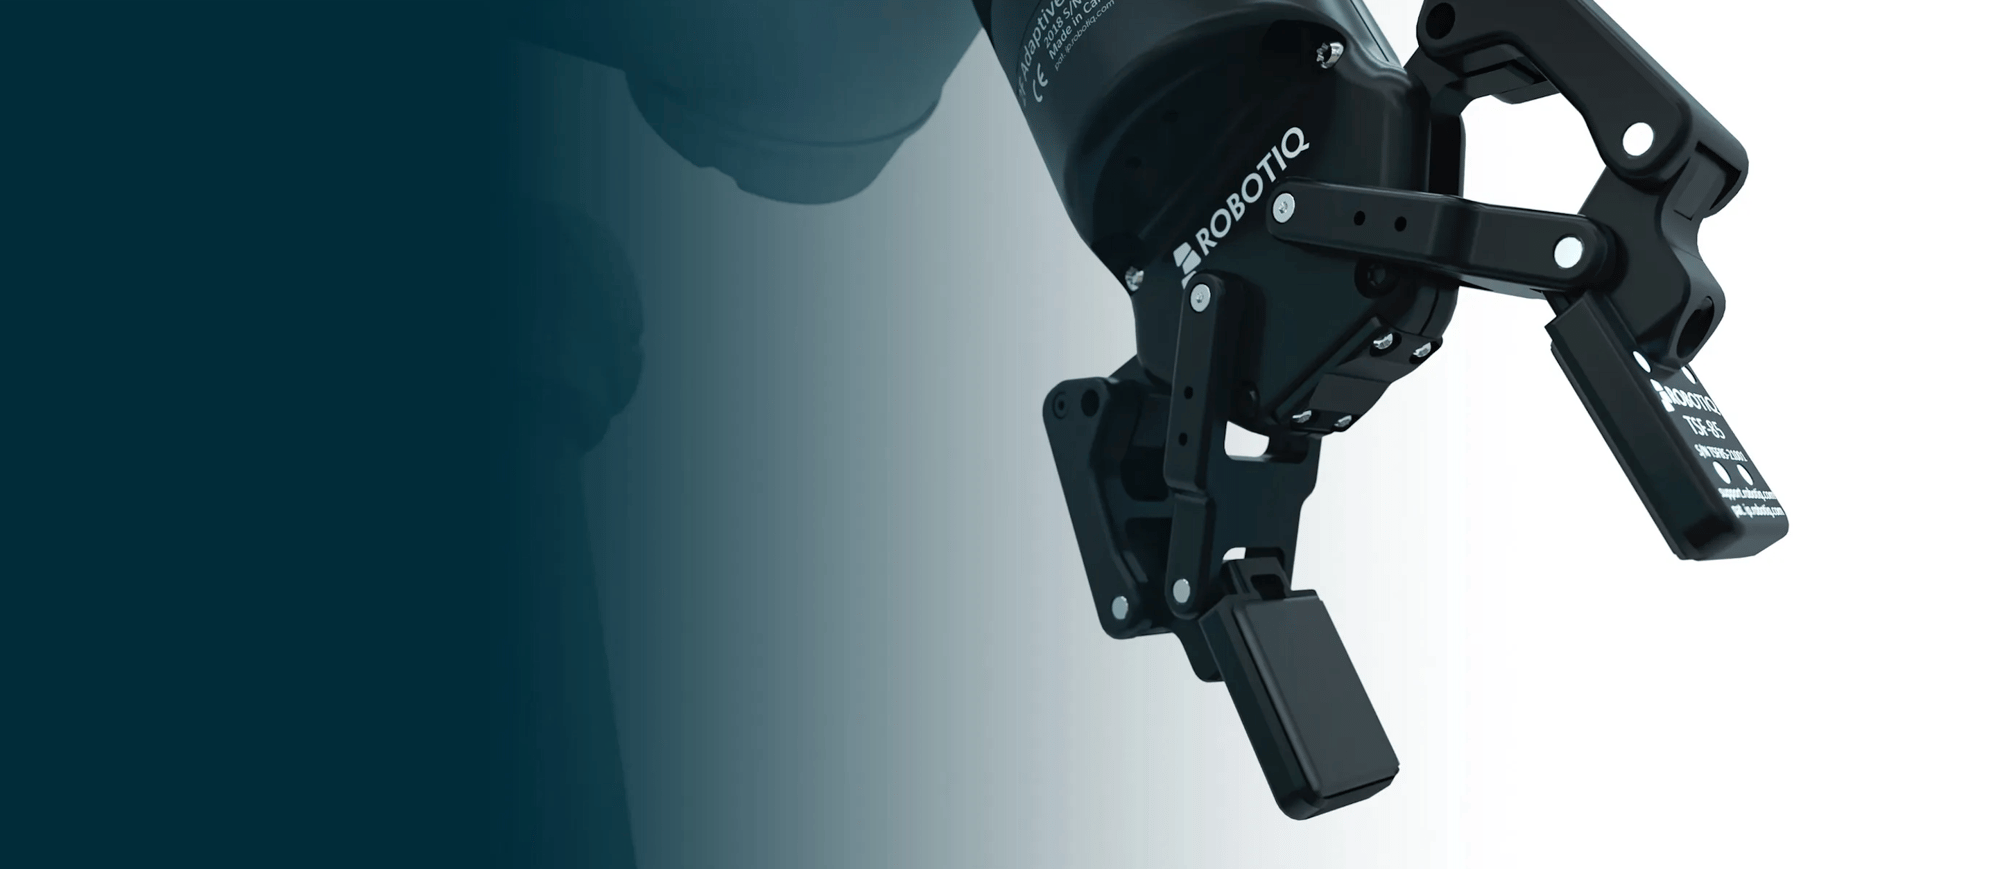
Pinza adattiva Robotiq con polpastrelli a sensore tattile TSF-85

Software per l’IA fisica

Contact Core: costruisci modelli con dati ricchi di contatto

Contact Core è il software di Robotiq per l’IA fisica. Fornisce a chi sviluppa modelli gli asset di simulazione, i pacchetti di controllo e l’intelligenza integrata per addestrare modelli di manipolazione sui componenti Robotiq e implementarli su robot reali.

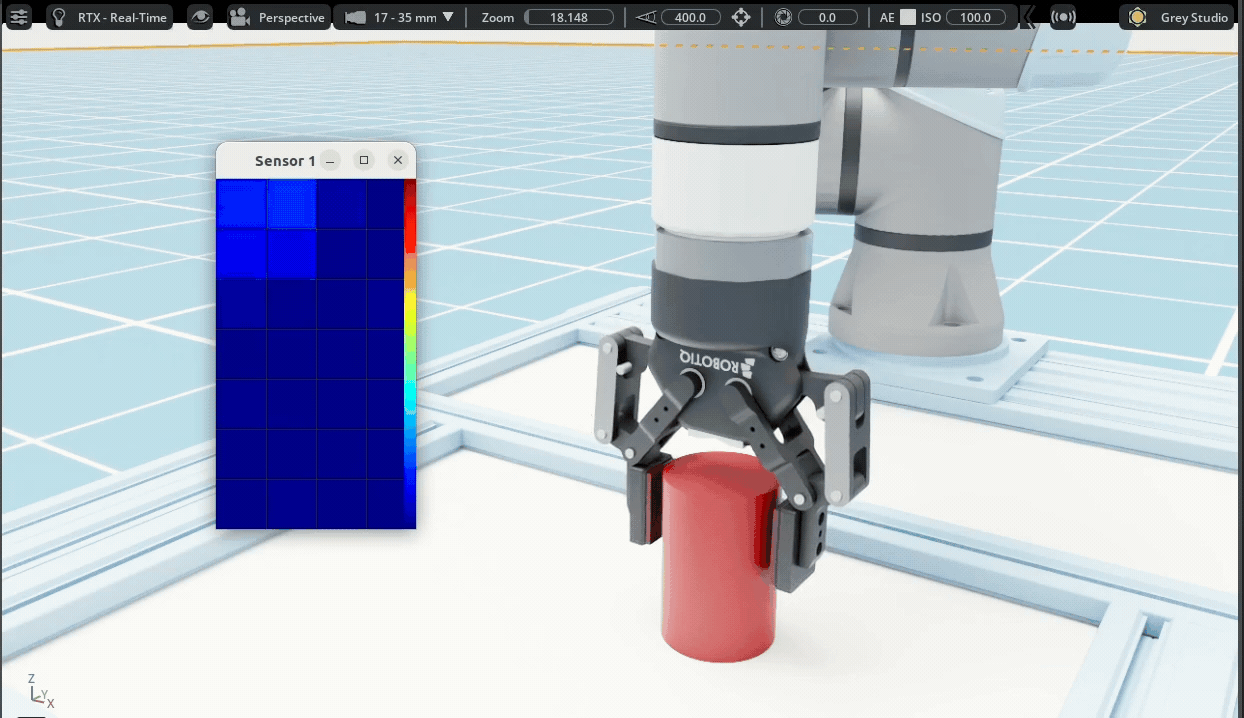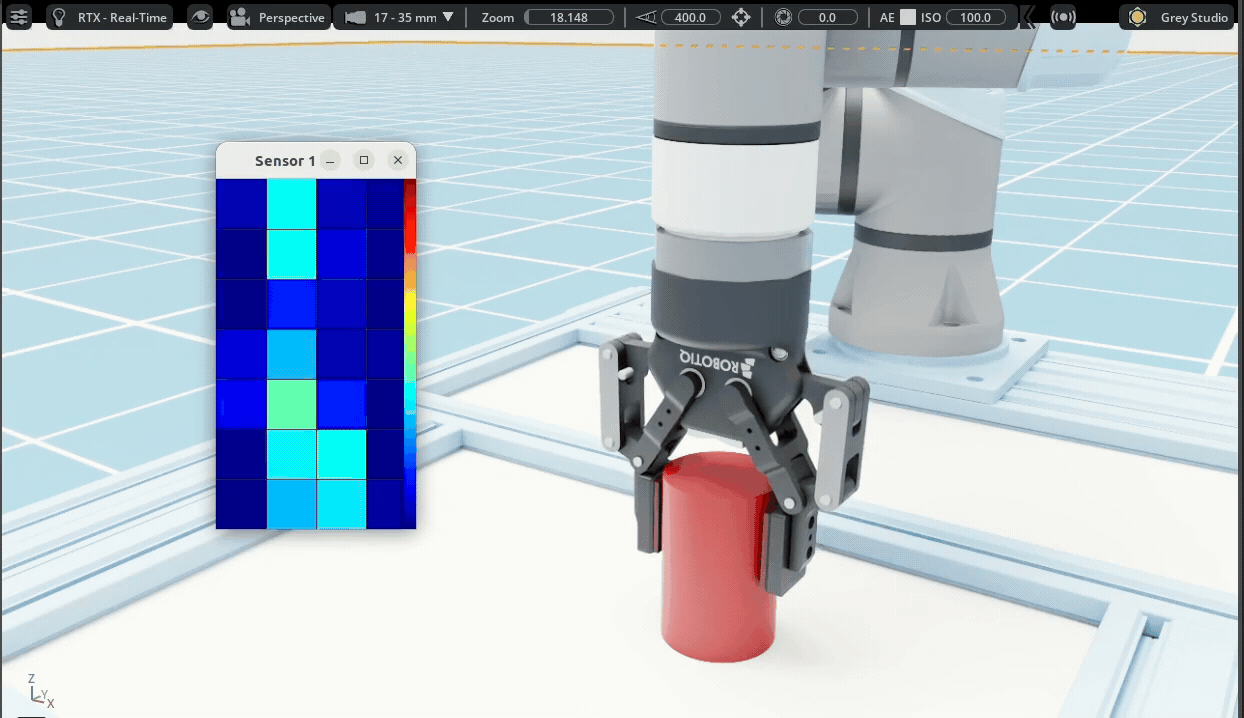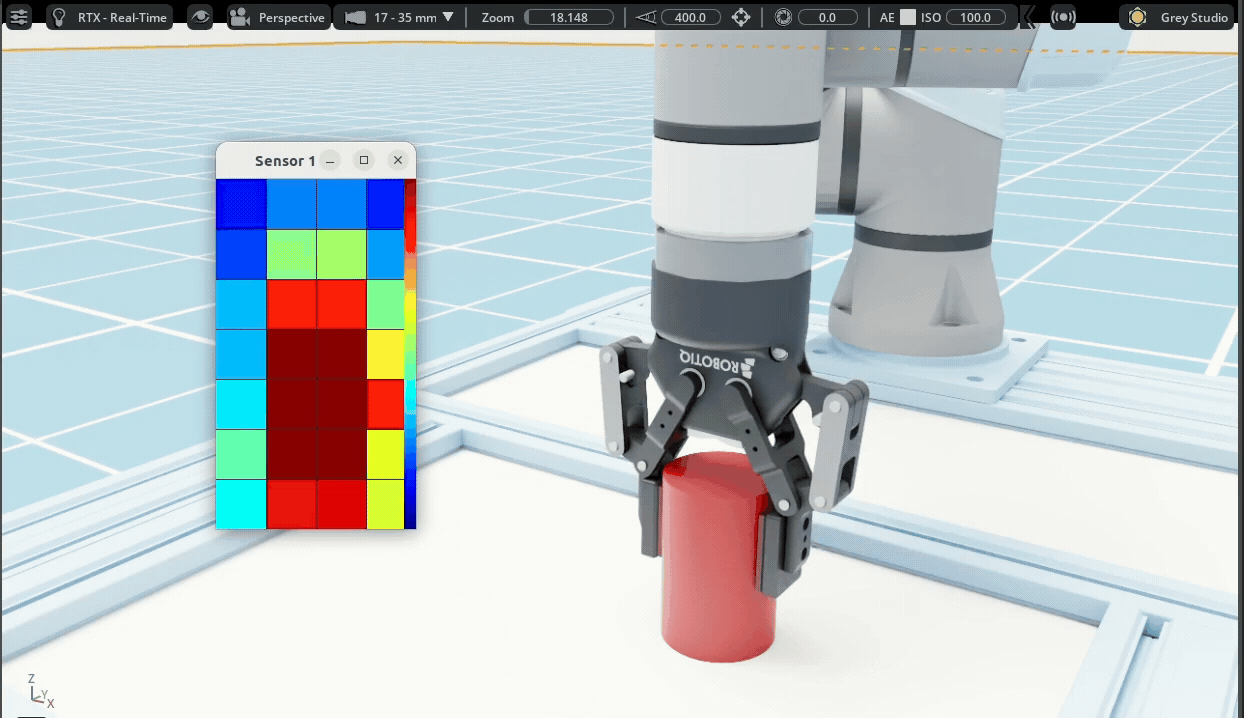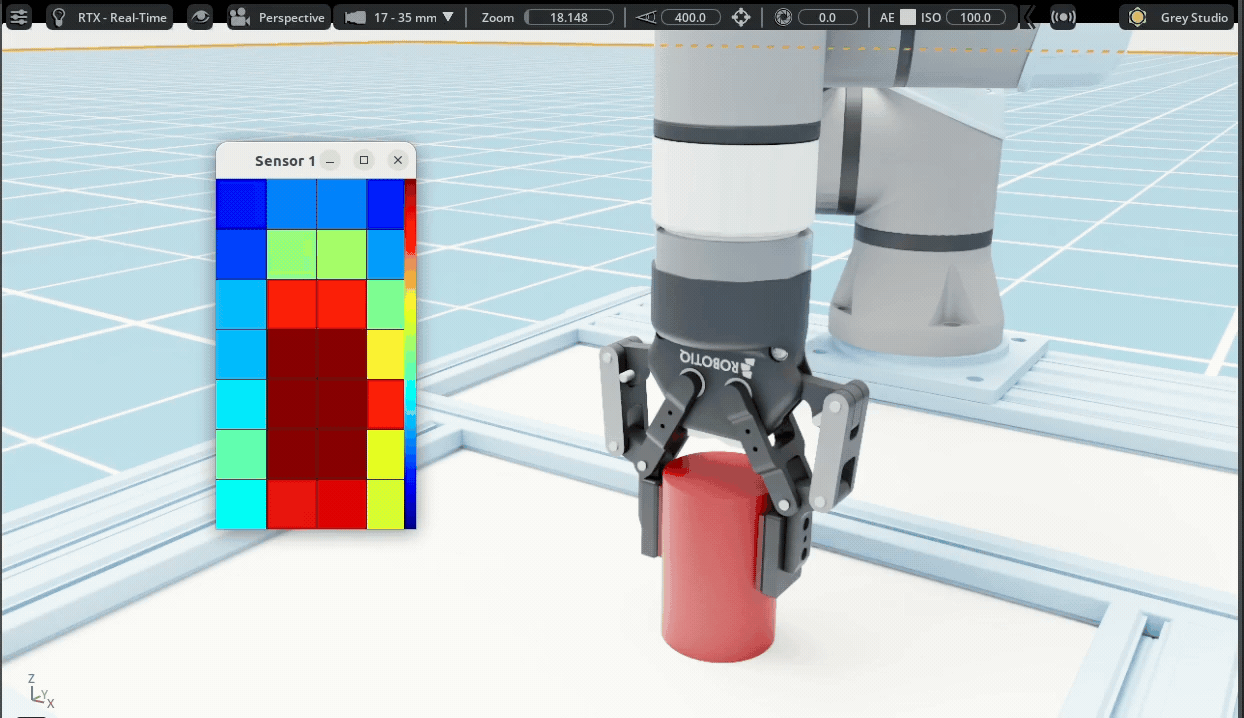
Pinza TSF-85 in NVIDIA Isaac Sim
Simulazione

Asset per NVIDIA Isaac Sim

Modelli fisici accurati delle pinze e dei sensori tattili Robotiq. Addestra e itera sulla manipolazione ricca di contatto in simulazione.
Accedi agli asset delle pinze su GitHub

Accedi all’estensione per i sensori tattili

Pinza Robotiq con logo ROS
Controllo

Pacchetti e driver

Pacchetto di controllo e raccolta dati per i componenti Robotiq compatibili. 
Accedi al GitHub di Robotiq

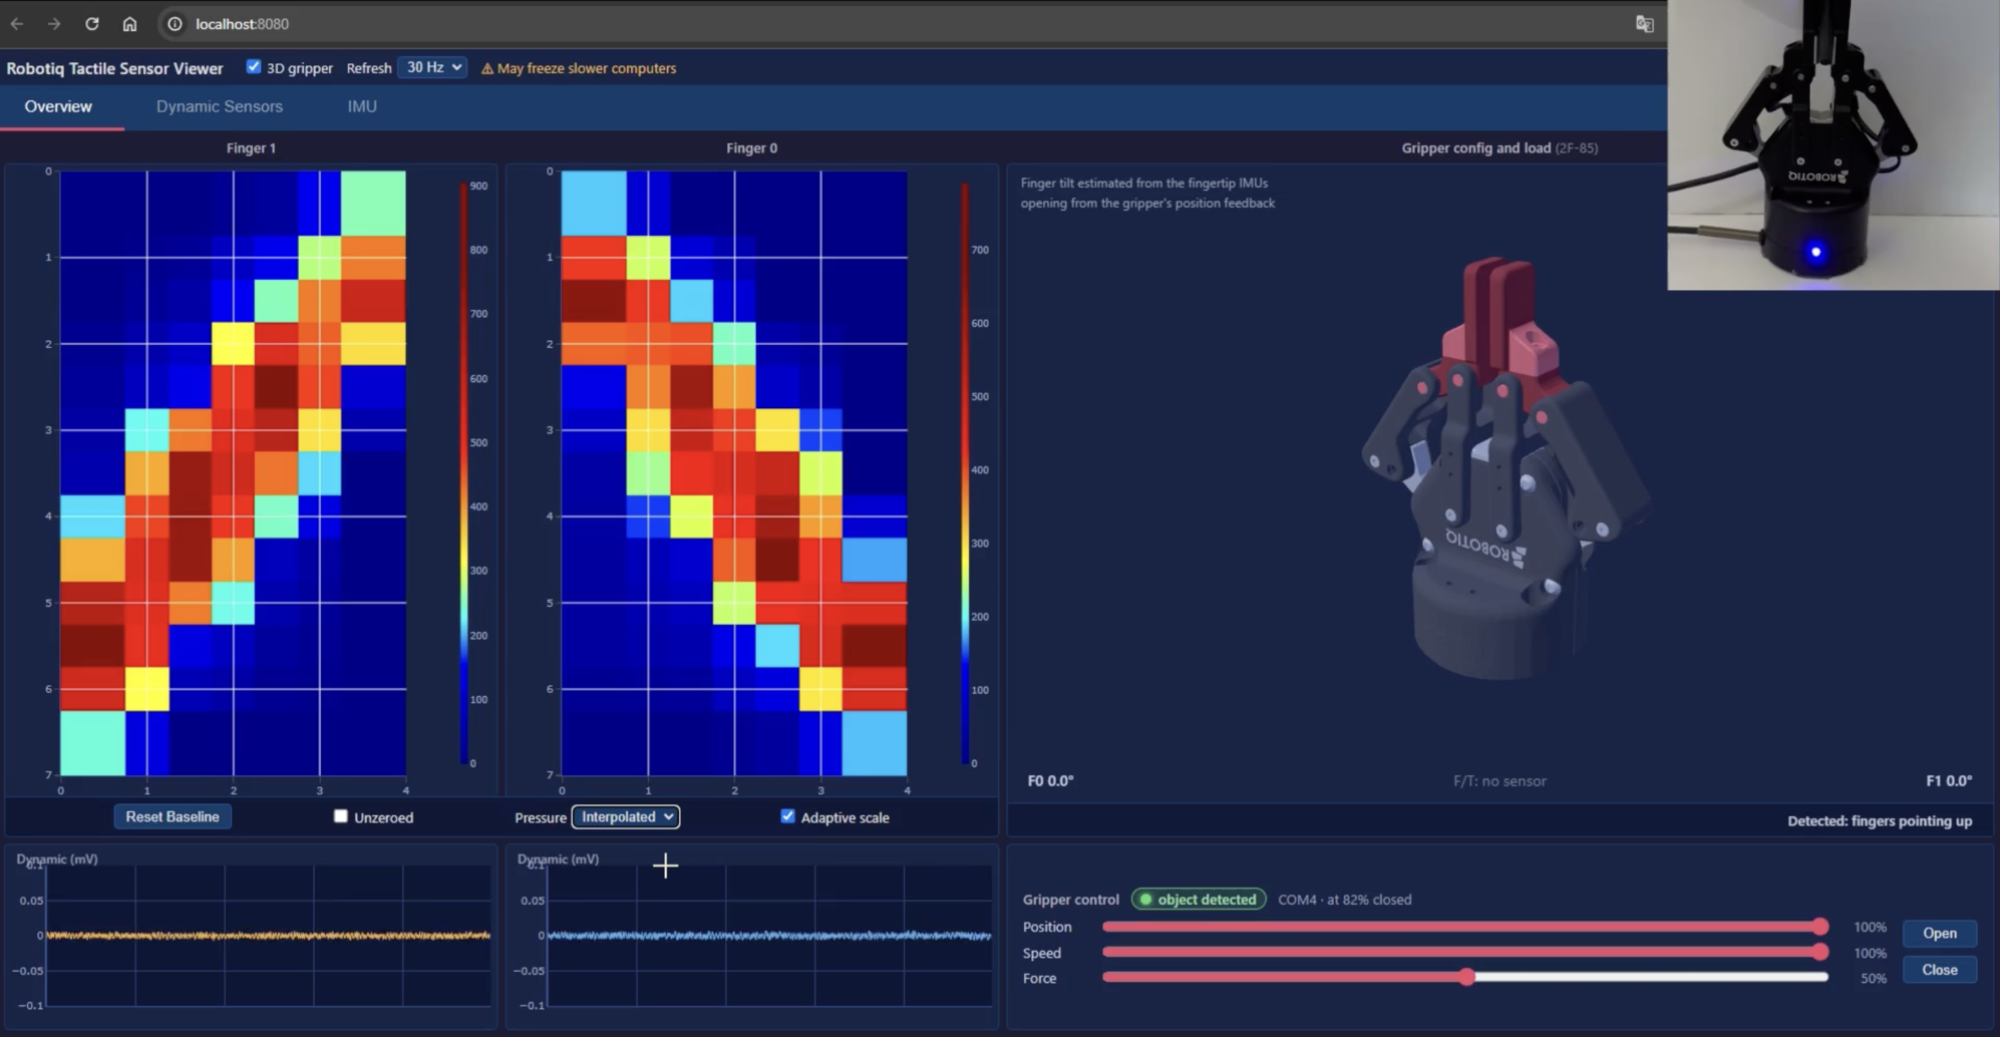
Visualizzazione dei dati tattili della pinza 2FC
Competenze

Intelligenza integrata

Grazie alla capacità di calcolo integrata nella pinza, la 2FC esegue le competenze di presa in locale e in tempo reale:

Valutazione della qualità della presa 
Rilevamento dello scivolamento incipiente
Stima della posa dell’oggetto
Centratura dell’oggetto
Verifica avanzata della presa
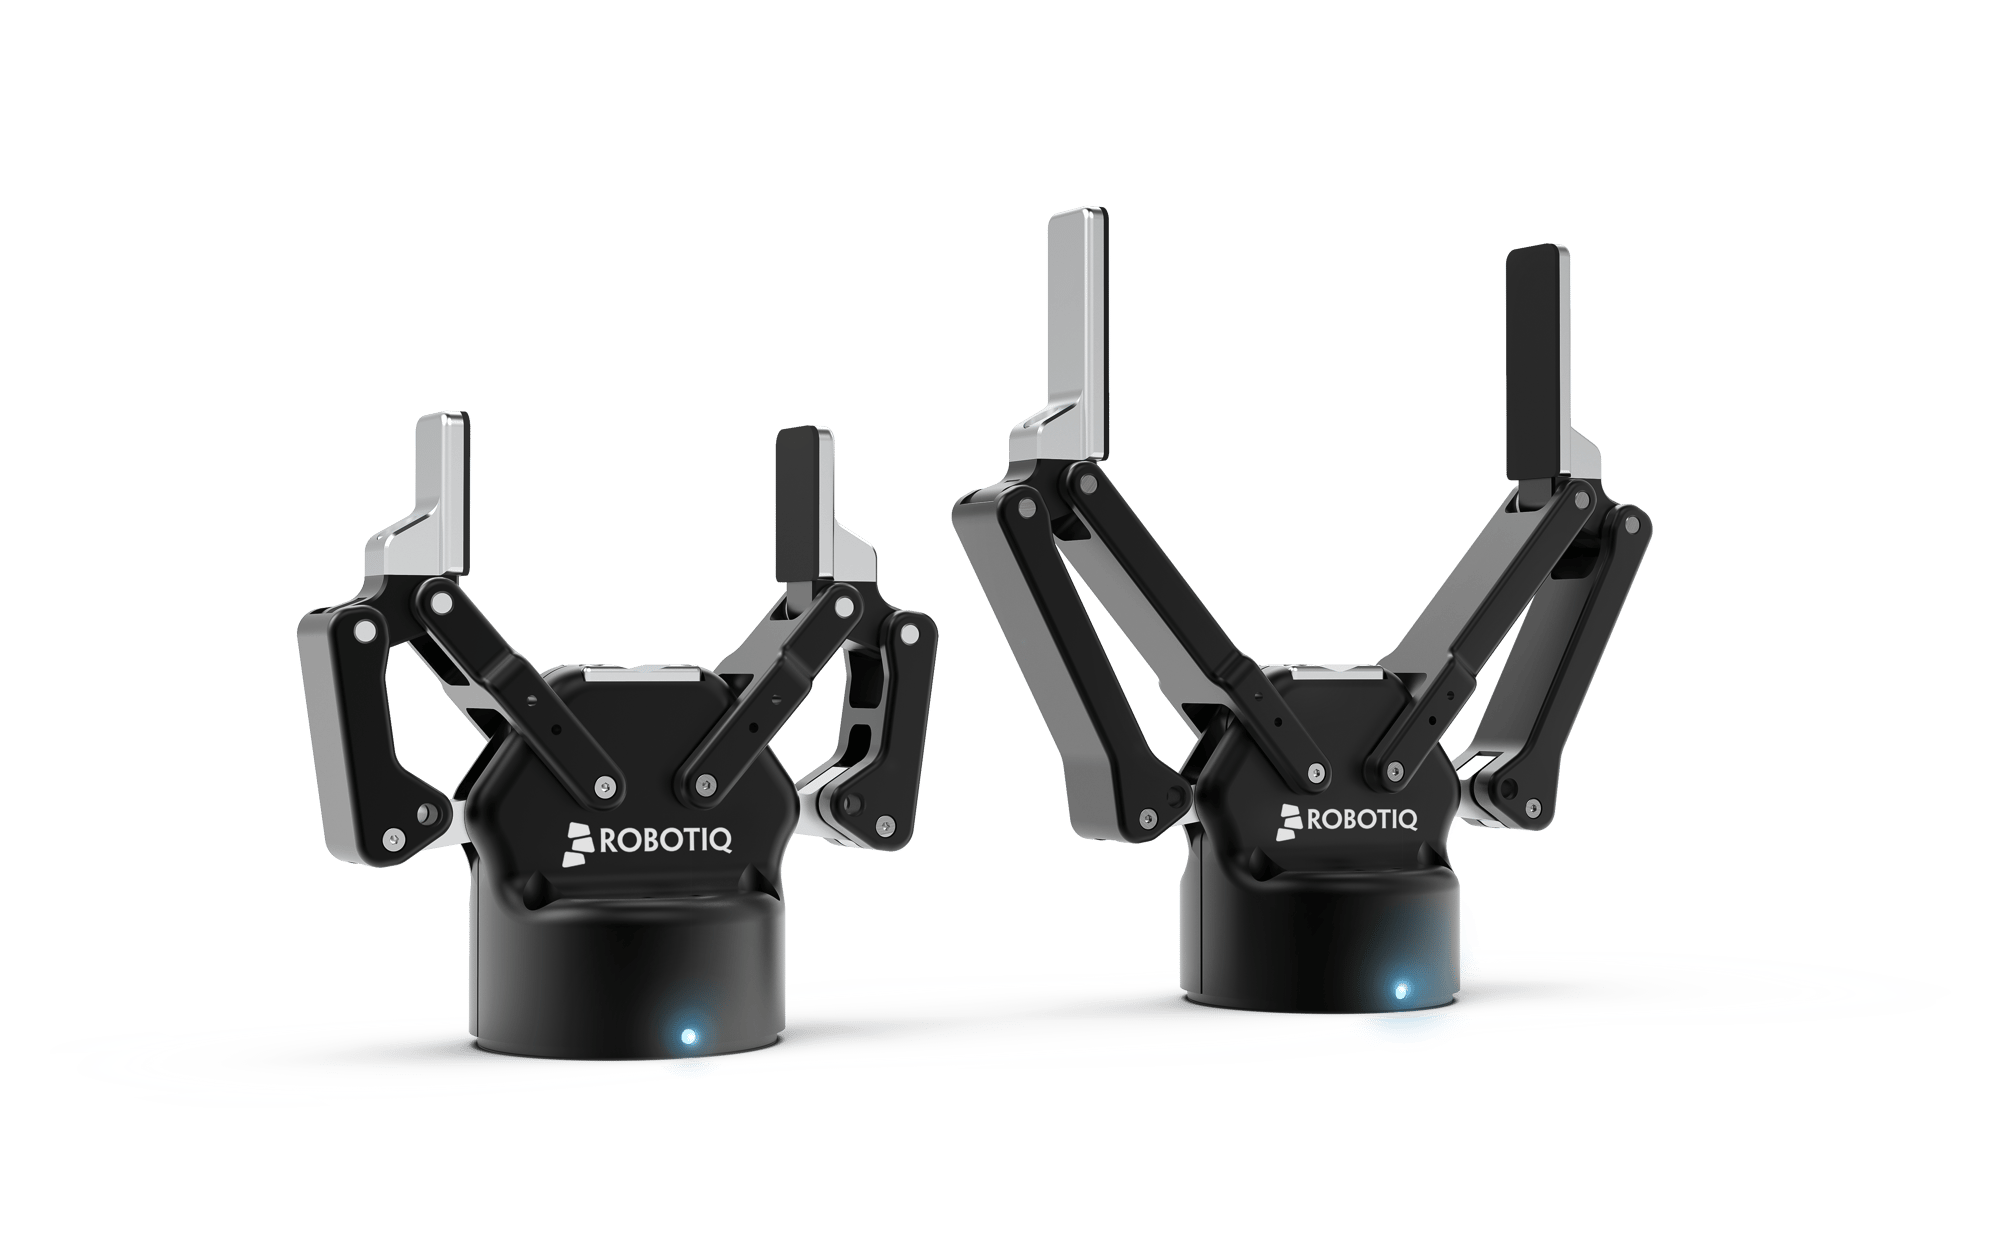
Competenze

Valutazione della qualità della presa e rilevamento dello scivolamento incipiente

«Quanto è sicura questa presa?»

  • Un punteggio di confidenza su cui la cella può agire.

«L’oggetto sta iniziando a scivolare.»

  • Rilevamento ed etichettatura automatici dello scivolamento.

Competenze

Stima della posa dell’oggetto

«Dove si trova l’oggetto tra le mie dita?»

  • Informazioni di stato per l’apprendimento e la manipolazione a valle.
Competenze

Centratura dell’oggetto

«Sposta il robot nella posizione corretta.»

  • Abilita la manipolazione ad anello chiuso.

Componenti Contact Ready

Hardware progettato per funzionare con Contact Core

Il badge Contact Ready indica quali componenti Robotiq sono compatibili con Contact Core per i flussi di lavoro di simulazione, acquisizione dati, addestramento e implementazione.

Pinze adattive 2F-85 e 2F-140
Pinze adattive

2F-85 & 2F-140

Pacchetti di simulazione e controllo
Badge Robotiq Contact Ready
Polpastrelli con sensore tattile TSF-85
Polpastrelli con sensore tattile

TSF-85

Pacchetti di simulazione e controllo
Badge Robotiq Contact Ready

Pinze 2FC-85 e 2FC-140
Pinze per l’IA fisica

2FC-85 & 2FC-140

Simulazione, pacchetti di controllo e intelligenza integrata.

Badge Robotiq Contact Ready

Percepire → Addestrare → Implementare → Migliorare

Contact Core copre l’intero ciclo dell’IA fisica, dalla prima lettura tattile in simulazione fino a una competenza basata sul contatto in esecuzione su hardware di produzione.

01 · PERCEPIRE

Cattura il contatto

Dati di pinza, tattili, di stato del robot e di contatto, sincronizzati e con marca temporale, provenienti dai componenti Contact Ready.

02 · ADDESTRARE

Costruisci il modello

Usa asset di simulazione, pacchetti di controllo e intelligenza tattile integrata per generare, etichettare e inserire dati ricchi di contatto nelle tue pipeline di addestramento per l’IA fisica.

03 · IMPLEMENTARE

Esegui su componenti reali

Implementa sugli stessi componenti su cui hai addestrato. Riduci il lavoro di trasposizione tra la costruzione del modello e l’hardware di produzione.

04 · MIGLIORARE

Chiudi il ciclo

Cattura nuovi dati di contatto in produzione, perfeziona il modello e distribuisci i miglioramenti con la stessa toolchain.


Indipendente dal robot

Contact Core non dipende dal robot. I componenti Contact Ready di Robotiq funzionano con più marche di robot: tu scegli il braccio, noi ci occupiamo del livello di contatto.