Robotiq Grippers Physical AI

Prodotti Physical AI: hardware e software che danno il tatto ai robot

Dalle pinze adattive ai sensori tattili, fino al software di simulazione e addestramento, Robotiq dà ai robot il controllo di cui hanno bisogno per apprendere e agire nel mondo reale.

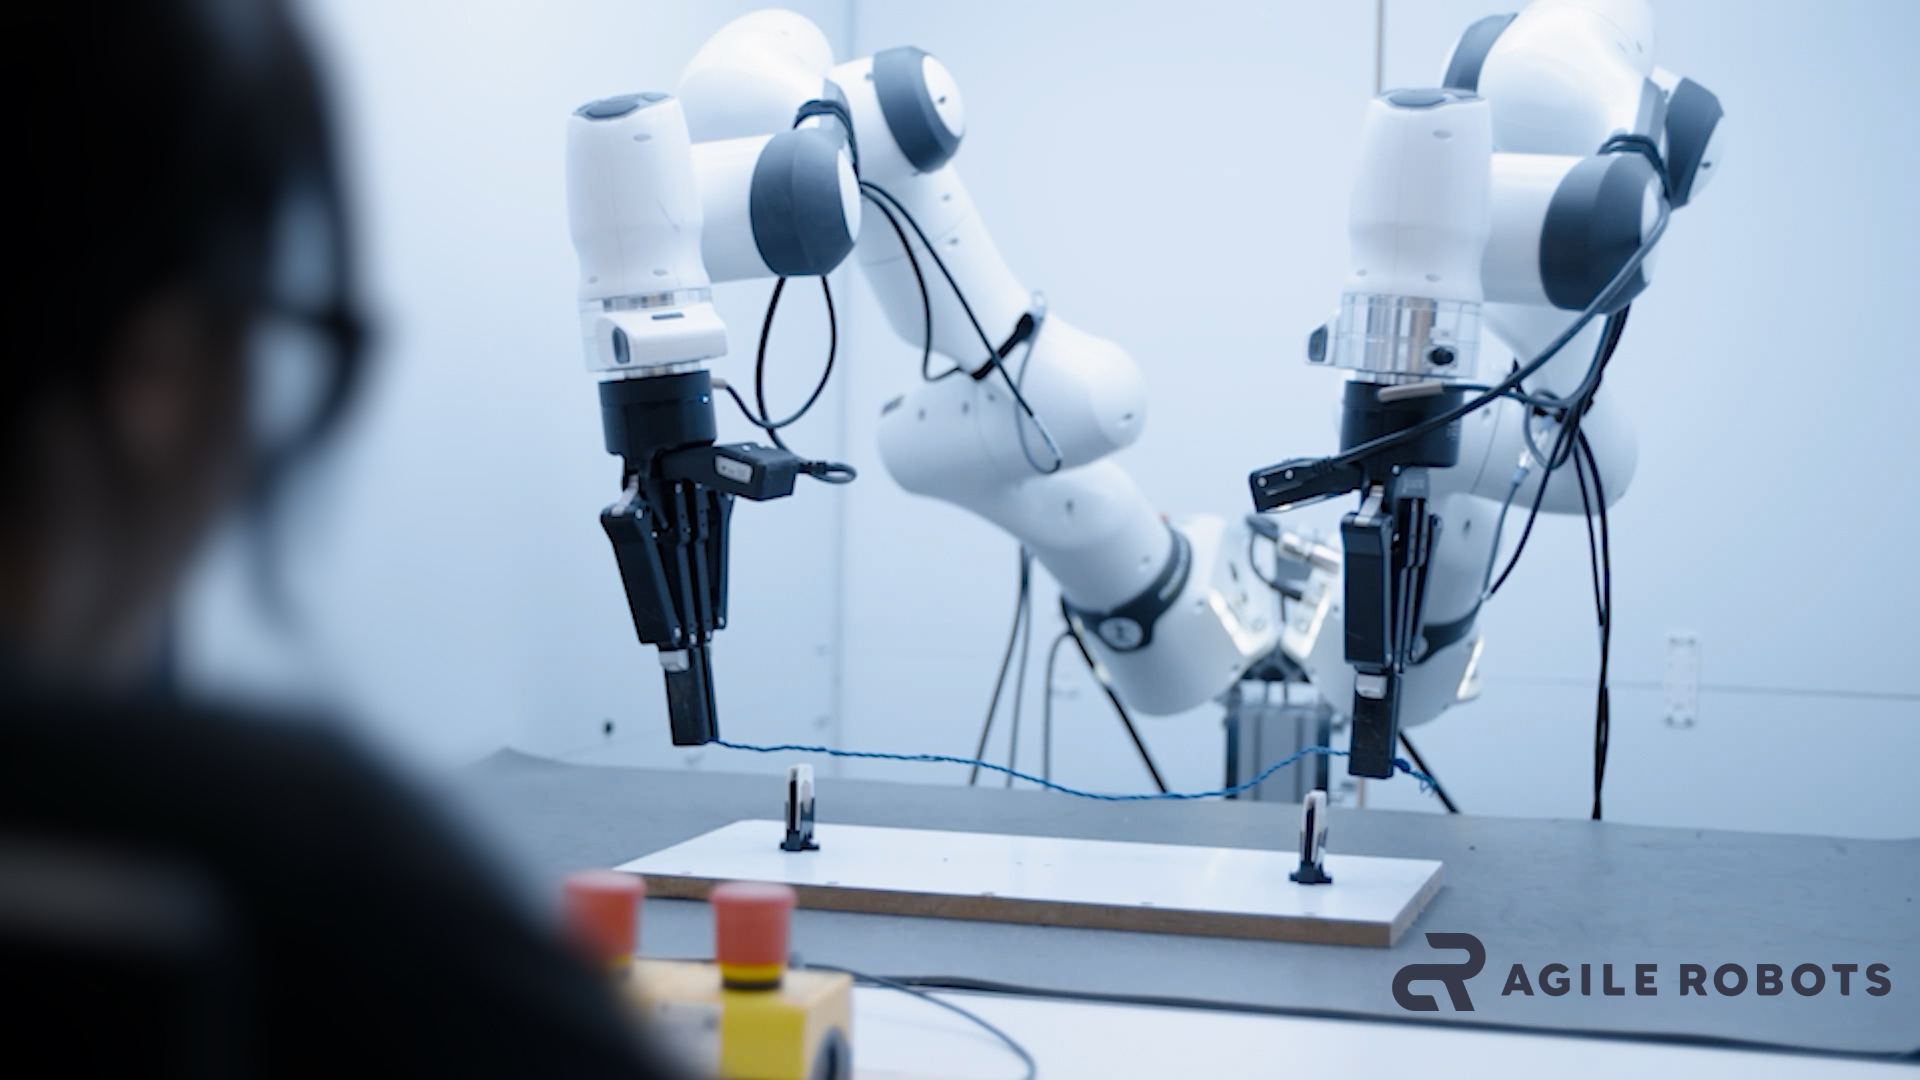
AgileRobots_web

Prodotti per la Physical AI basati su oltre 30.000 installazioni

Robotiq è un leader riconosciuto nelle pinze adattive e nei componenti, con oltre 30.000 unità installate in tutto il mondo.


I nostri prodotti lavorano insieme per fornire le capacità fondamentali di interazione fisica e di percezione richieste per l’apprendimento multimodale, la manipolazione robotica e l’addestramento dei modelli fondazionali di Intelligenza Artificiale Fisica.


Combinando hardware collaudato e robusto con molteplici modalità di sensing, Robotiq affronta due delle principali sfide dell’Intelligenza Artificiale Fisica di oggi: la destrezza nelle interazioni reali e la scalabilità a un costo sostenibile.


Stai innovando rapidamente nell’Intelligenza Artificiale Fisica?


Dalla percezione all’azione: come funziona l’hardware per la Physical AI

I prodotti Robotiq forniscono il livello di interazione fisica e di feedback che consente ai sistemi di IA di agire nel mondo reale.


Le pinze adattive si conformano meccanicamente alla variabilità degli oggetti, riducendo la necessità di una pianificazione di presa estremamente precisa, mentre il rilevamento di forza, coppia e tatto fornisce segnali fisici in tempo reale per il controllo e l’apprendimento in anello chiuso.


Integrato con la robotica moderna e i modelli di IA, l’hardware Robotiq trasforma le decisioni dell’IA in azioni fisiche robuste e ricche di dati.

Repositories

Loading repositories…

Community & Third-Party

    Applicazioni di Physical AI con le pinze Robotiq


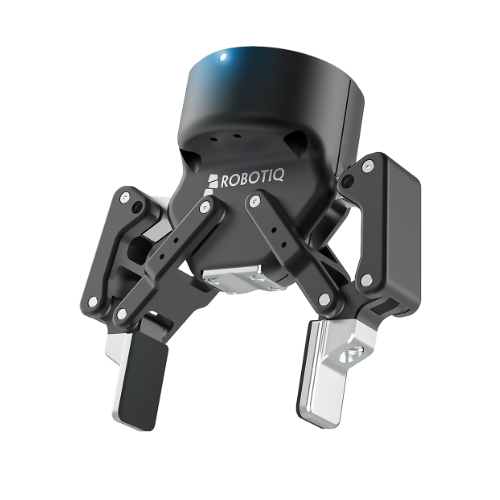
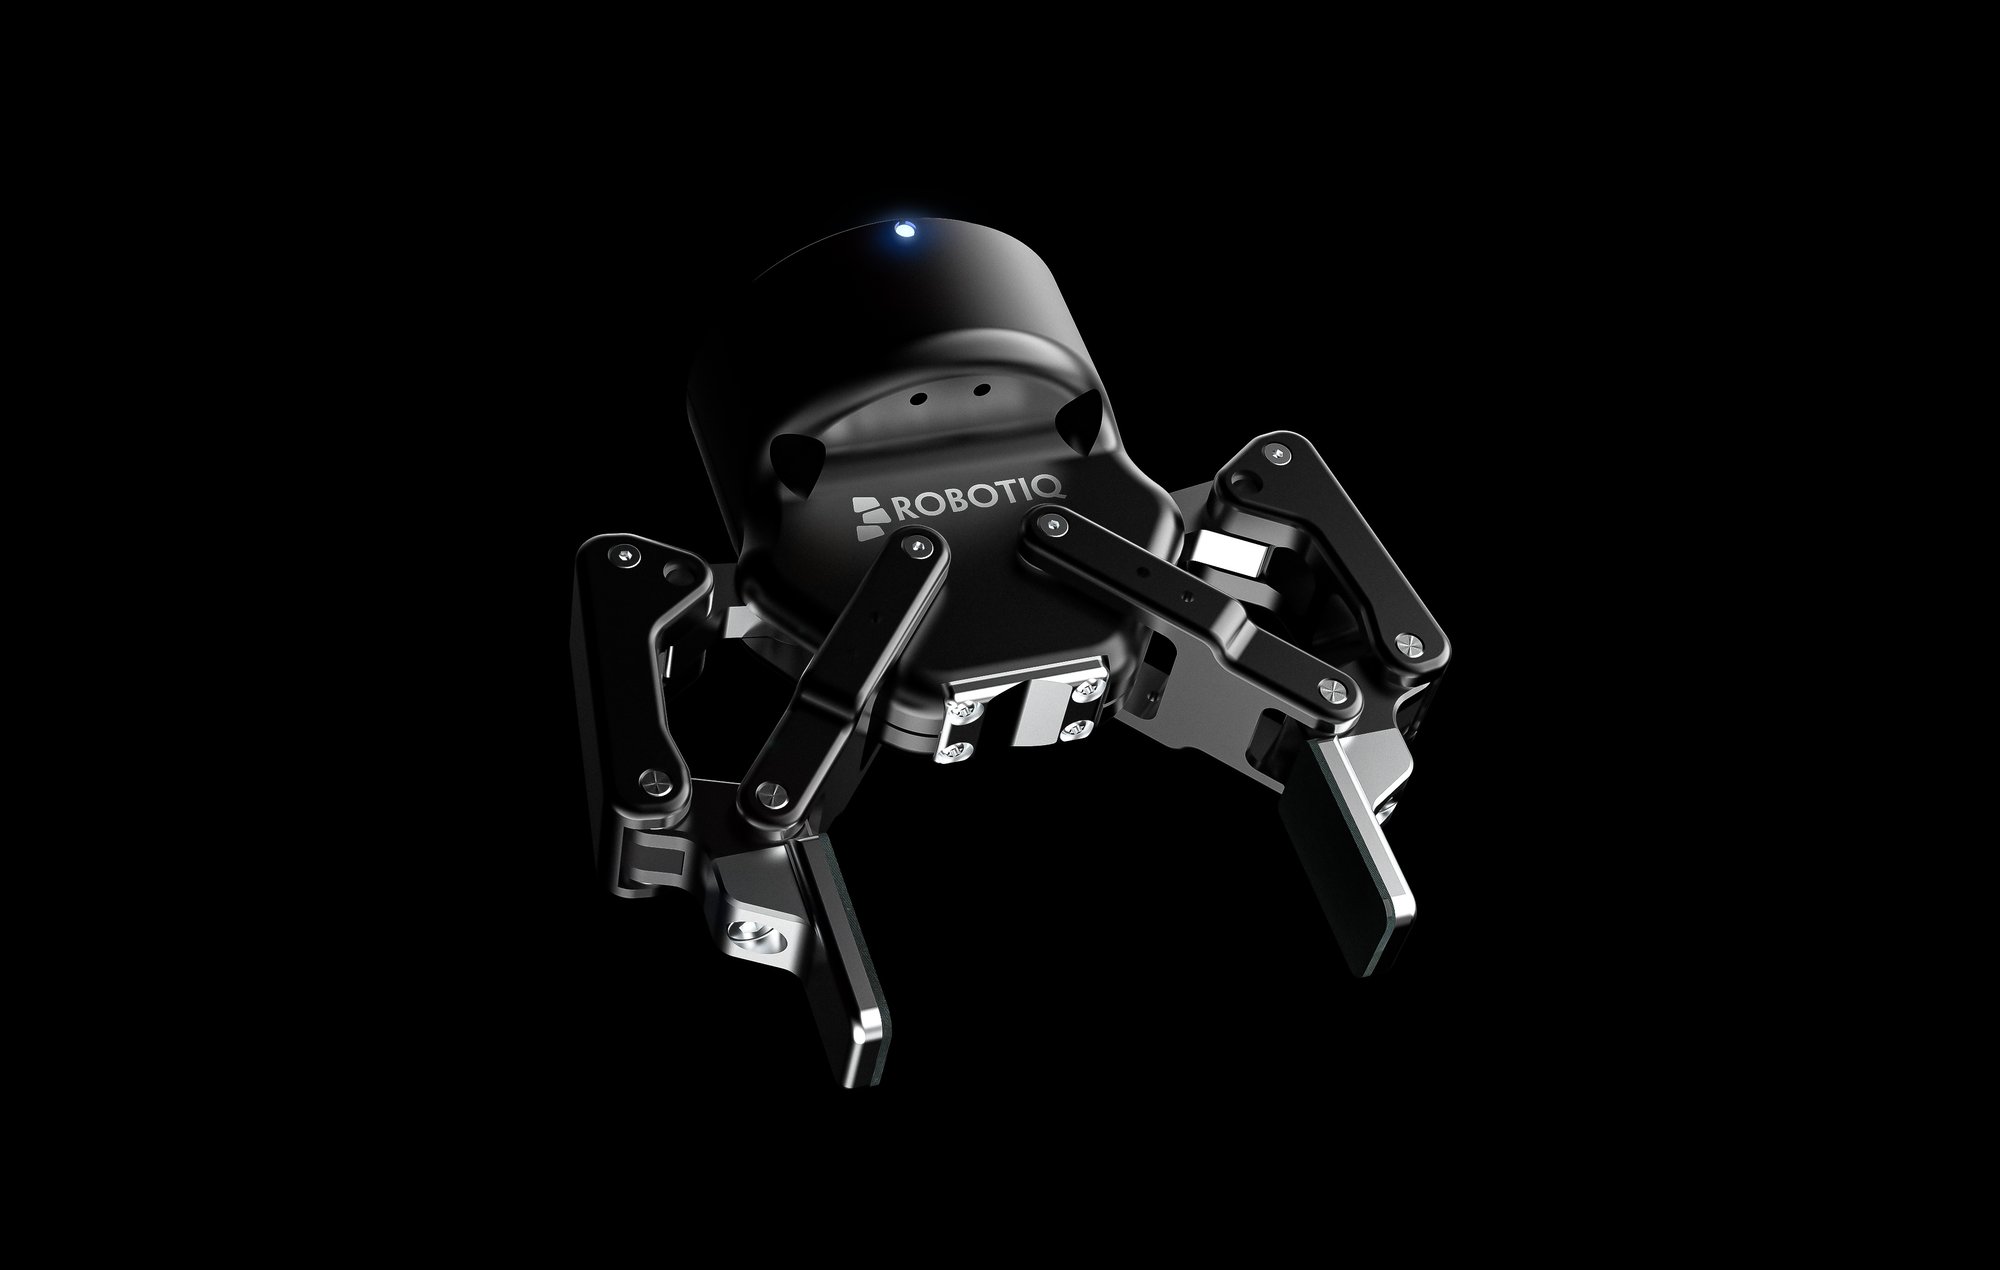
    Pinza 2FC per l’IA fisica

    Un gripper adattivo pronto per la produzione, con sensori tattili e intelligenza integrata, che aiuta i robot ad apprendere dall’interazione fisica e ad agire in modo affidabile su ciò che apprendono, dal laboratorio alla produzione.

    Intelligenza integrata: con la capacità di calcolo integrata nel gripper, il 2FC esegue le abilità di presa in locale e in tempo reale.

    Dati ricchi di contatto: più modalità, con marca temporale e sincronizzate, con etichettatura automatica.

    Durabilità e affidabilità: addestra e distribuisci sullo stesso hardware.

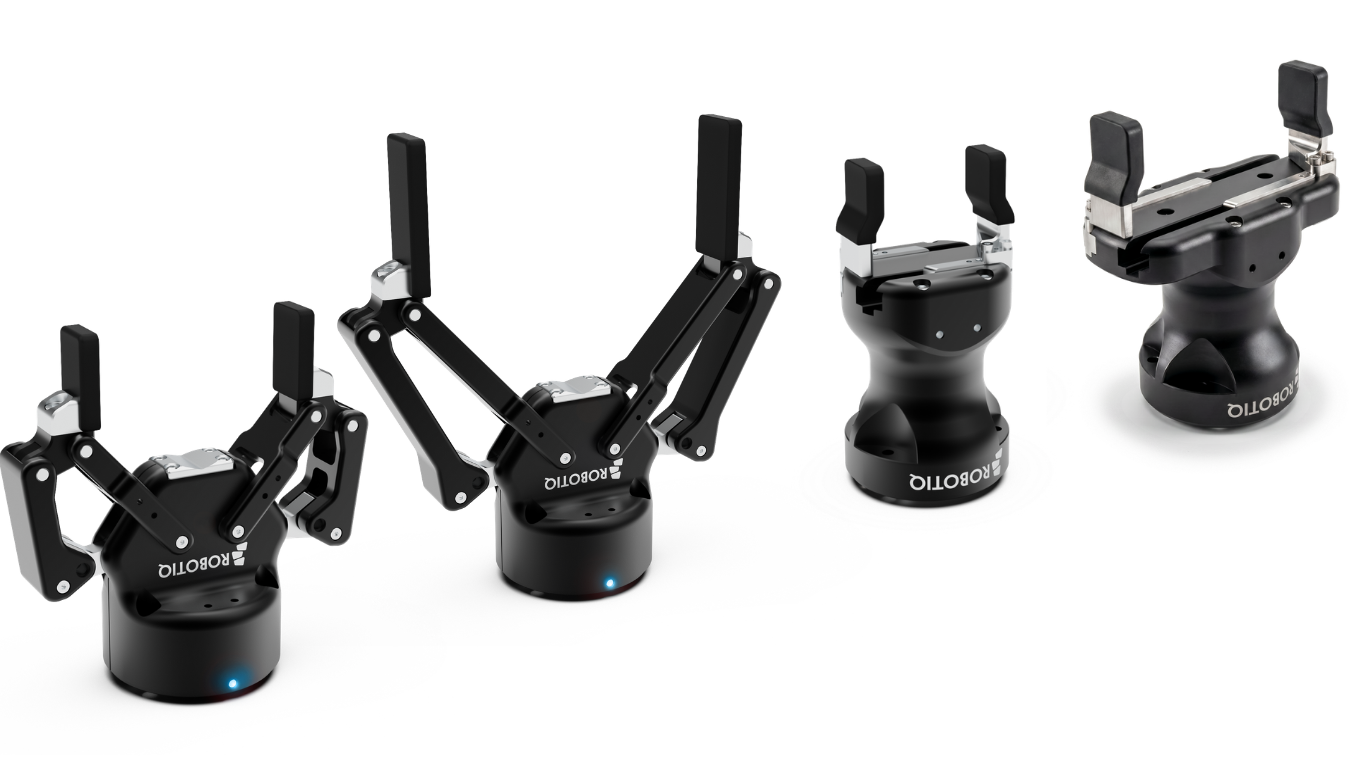
    Robotiq_Adaptive-Grippers_line-up

    Pinze adattive: la pinza AI per gli oggetti del mondo reale

    Le pinze adattive costituiscono la base della manipolazione per l’Intelligenza Artificiale Fisica. Le pinze Robotiq 2F-85, 2F-140 e Hand-E offrono un modo semplice e robusto per interagire con un’ampia gamma di oggetti del mondo reale. Grazie alla presa avvolgente brevettata, che si adatta a ogni oggetto, una sola pinza gestisce i molti oggetti diversi usati per addestrare i modelli di apprendimento robotico.


    • Elevata operatività: manipolazione affidabile in ambienti imprevedibili grazie a una presa avvolgente brevettata.

    • Coerenza su larga scala: hardware collaudato, ripetibile e robusto, con oltre 30.000 pinze installate.

    • Integrazione flessibile: progettate per pipeline di IA moderne con protocolli di comunicazione standard.

    • Alto valore: 90% delle applicazioni al 10% del costo.


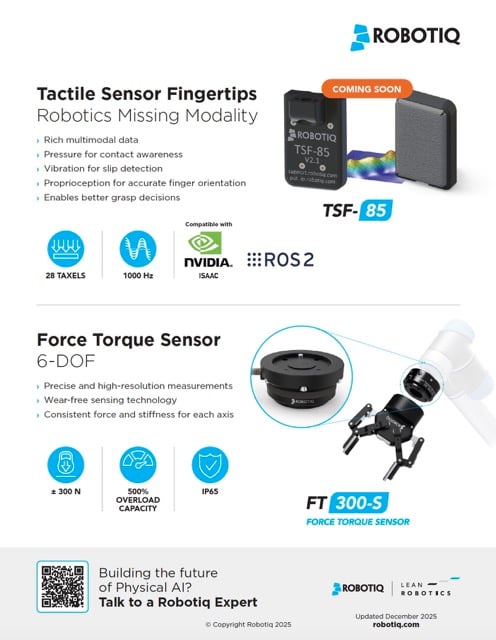
    Polpastrelli con sensore tattile per la manipolazione con contatto

    Il TSF-85 fornisce dati multimodali ricchi per l’addestramento dei modelli fondazionali, consente decisioni di presa e stabilità migliori e migliora la generalizzazione tra oggetti e geometrie di contatto per una presa coerente.


    Pressione per la consapevolezza del contatto con 28 taxel.

    Vibrazione per il rilevamento dello slittamento a 1000 Hz.

    Propriocezione per un orientamento accurato delle dita grazie al sensing IMU.

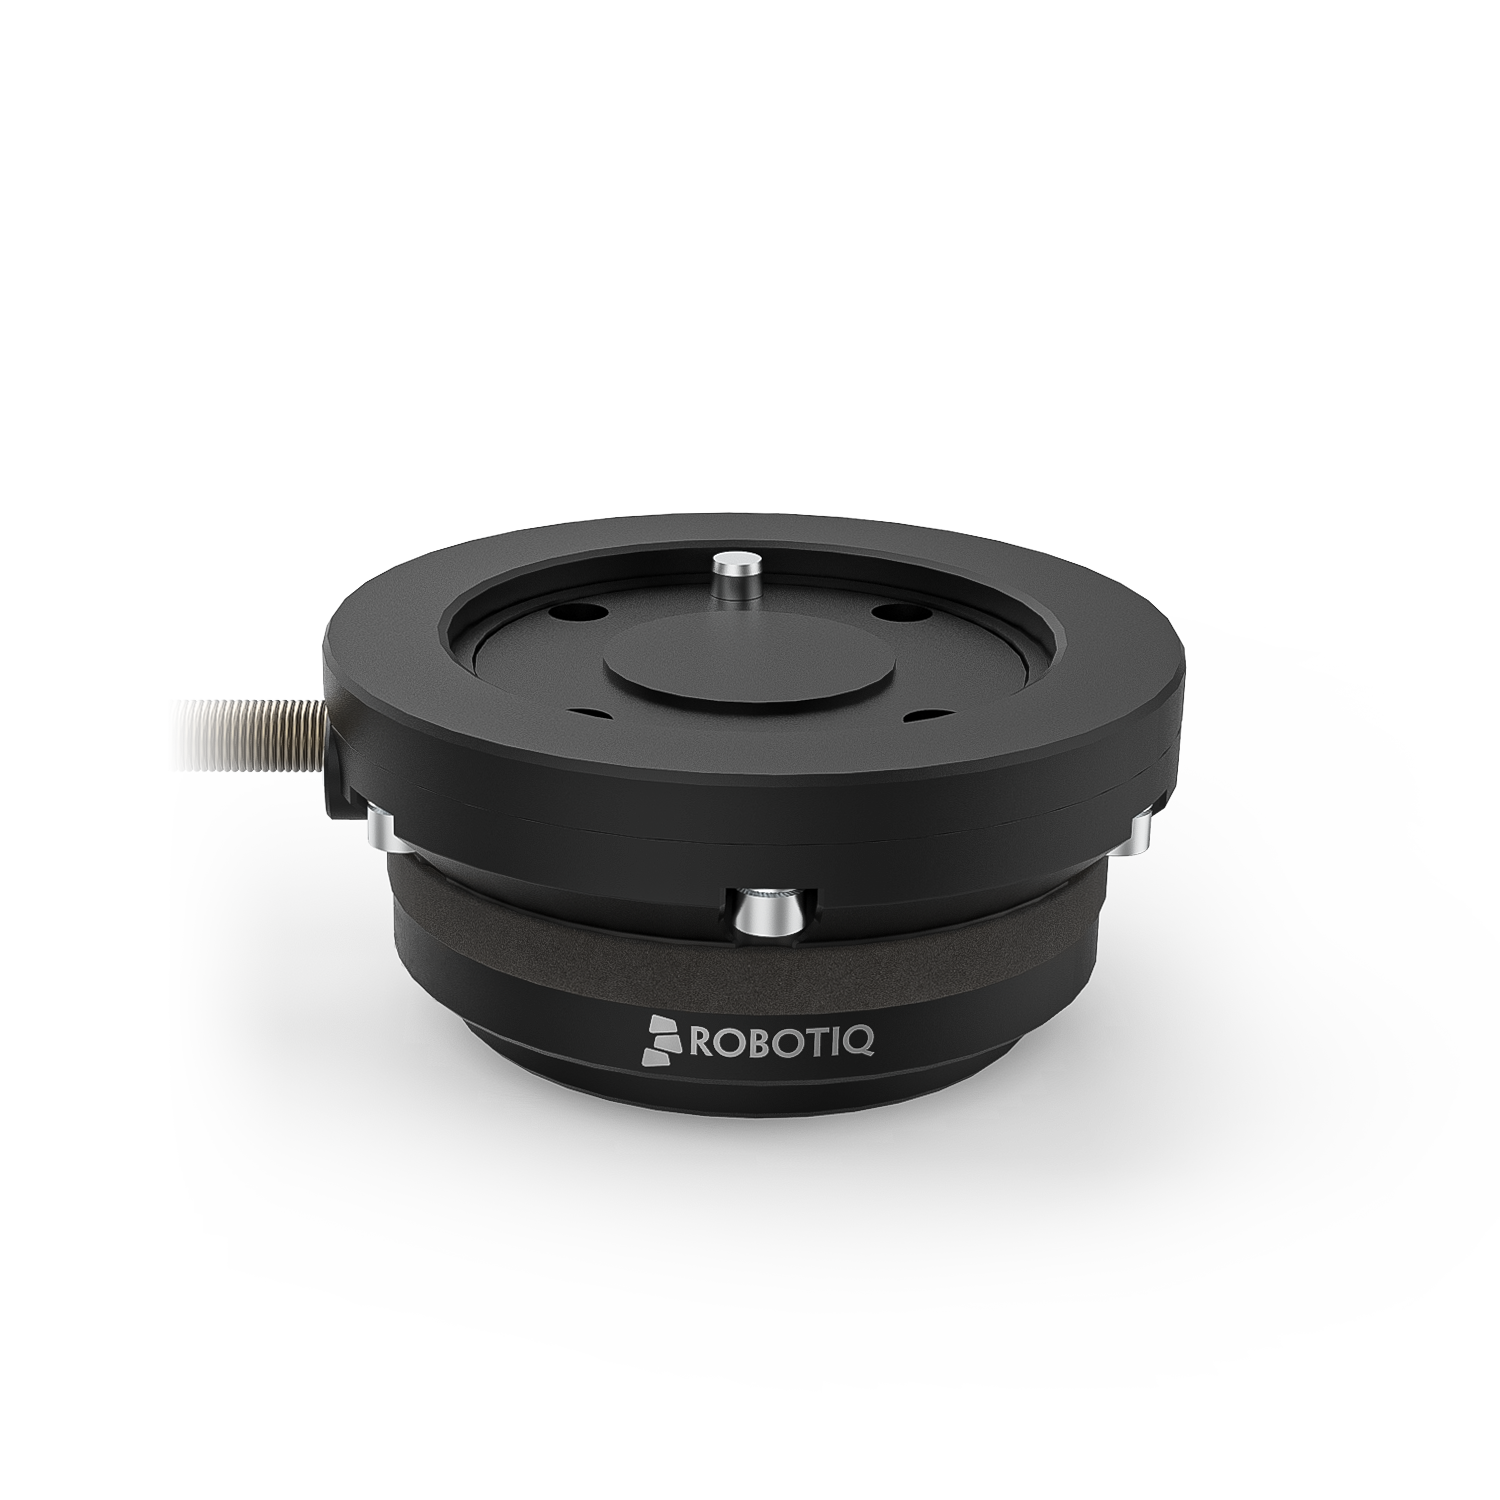
    Force Torque Sensor - Physical AI

    Sensore di forza e coppia per la manipolazione con contatto

    L’FT-300-S è un sensore di forza-coppia a 6 gradi di libertà (6-DOF) che fornisce ai sistemi di Intelligenza Artificiale Fisica una consapevolezza del contatto precisa e ad alta risoluzione per una manipolazione conforme e ricca di contatti.

    Rilevando e misurando accuratamente le forze di interazione, consente ai robot di regolare il contatto, adattarsi alla variabilità e recuperare dall’incertezza nelle attività reali, riducendo lo sforzo di messa a punto, semplificando la programmazione e accelerando il passaggio dalla simulazione a un’implementazione affidabile.

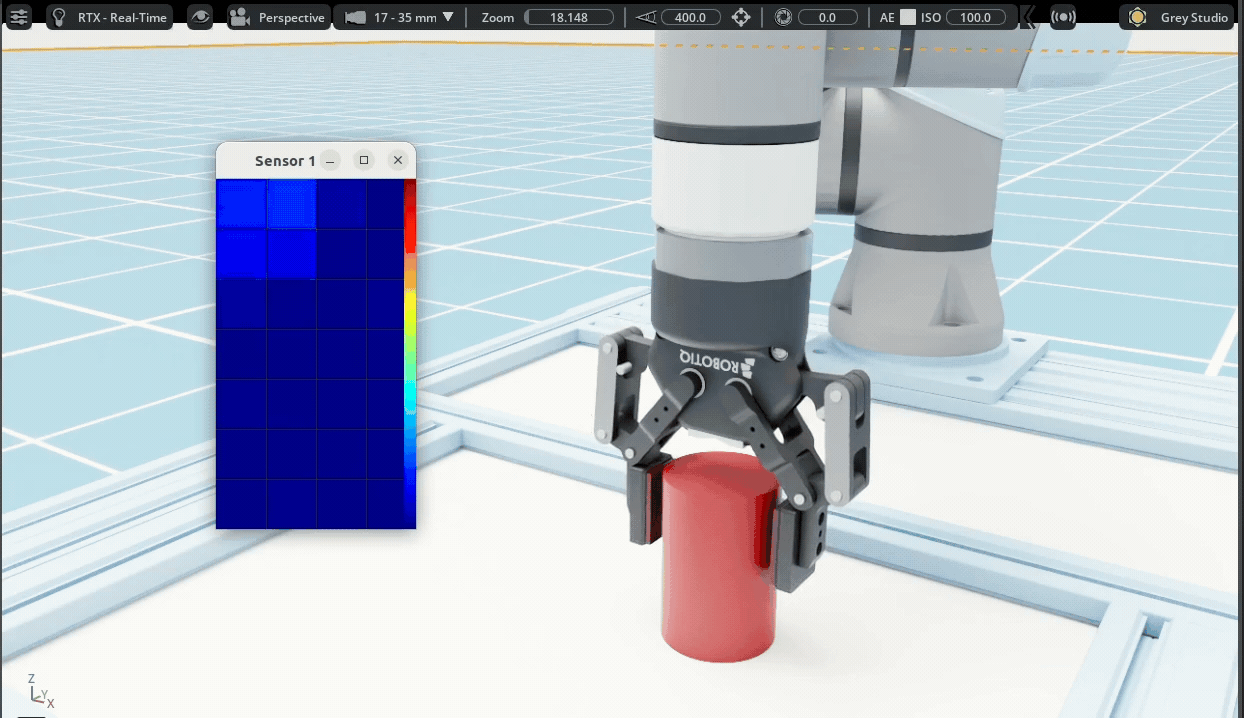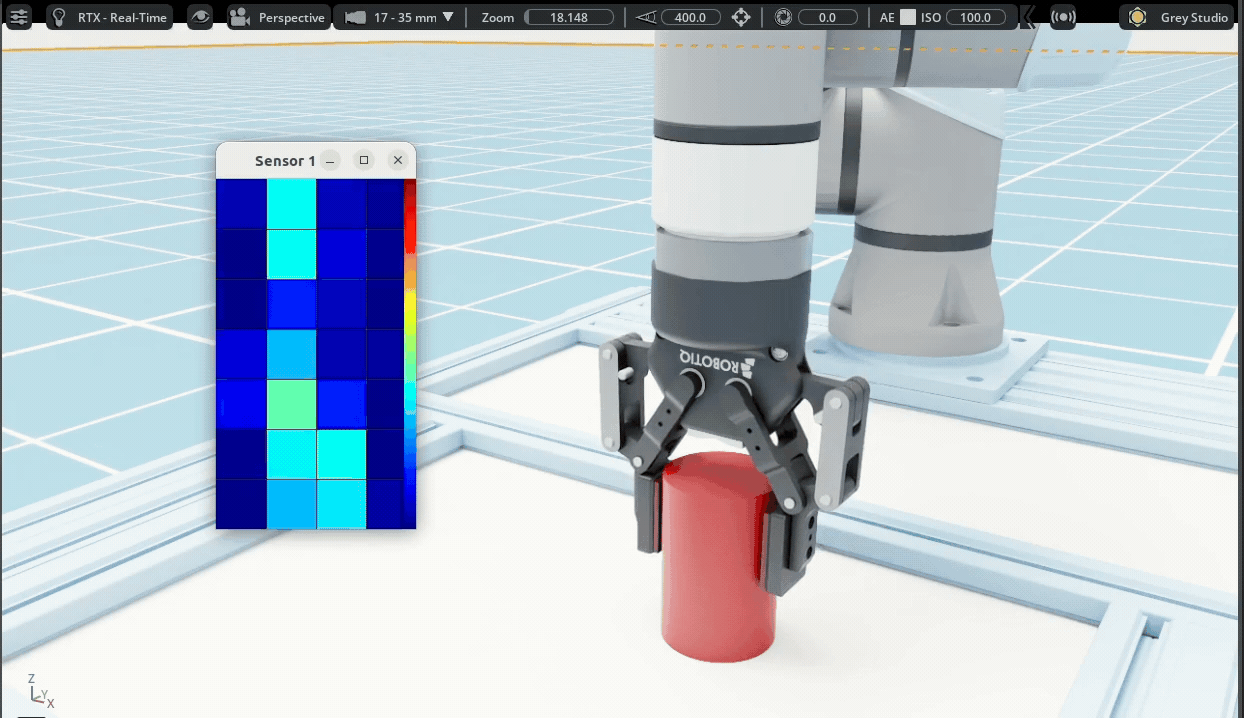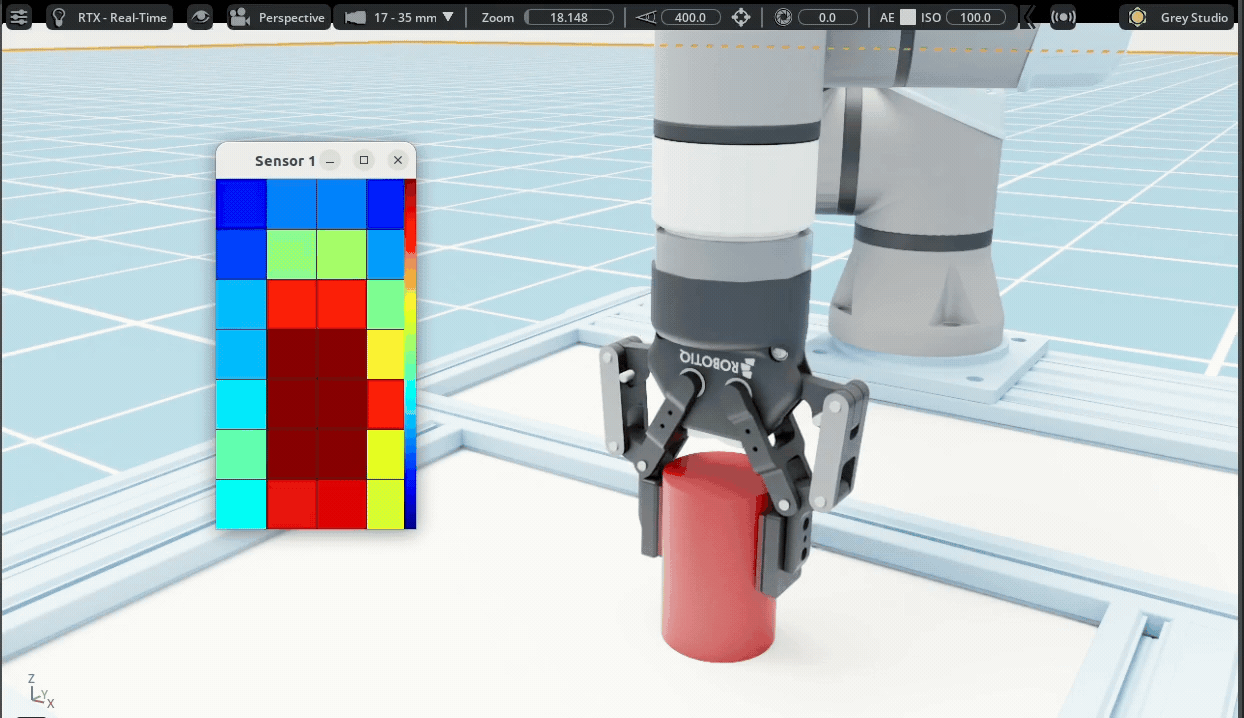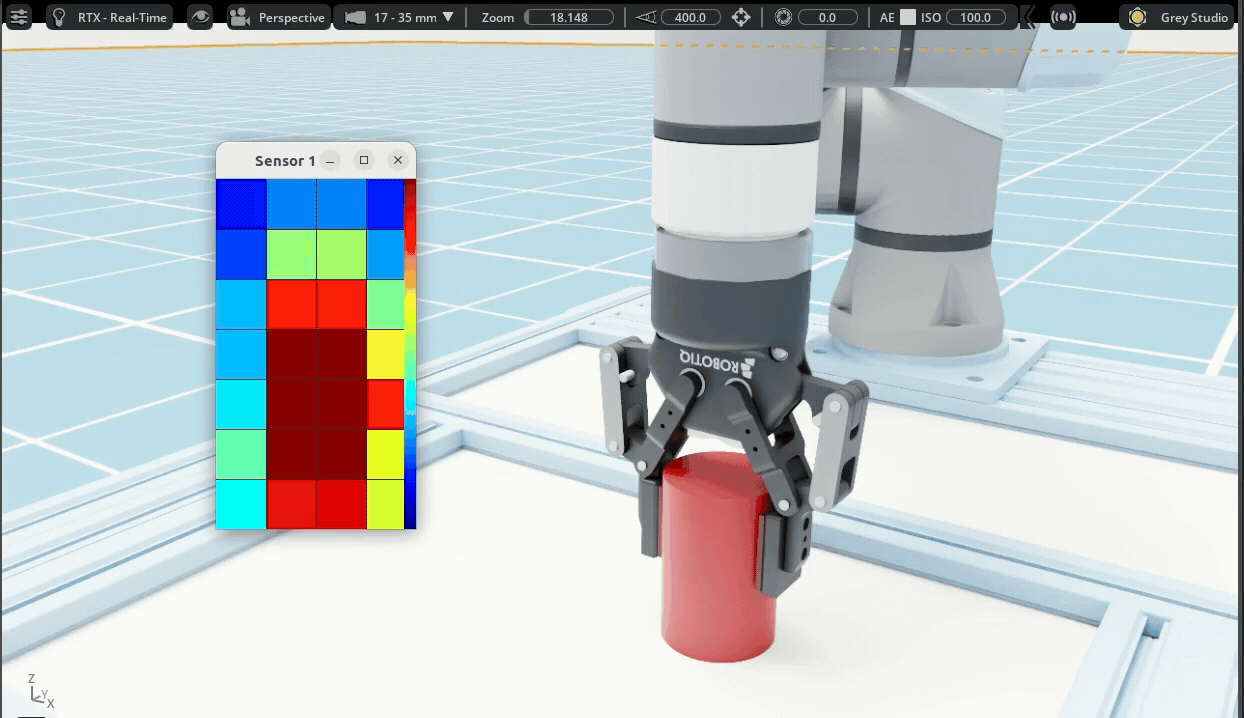
    TSF-85_IsaacSim_Gif-1

    Contact Core: il livello software per le applicazioni di Physical AI

    Contact Core è il livello software di Robotiq per la Physical AI. Fornisce a chi sviluppa modelli gli asset di simulazione per NVIDIA Isaac Sim, i pacchetti di controllo ROS 2 e le interfacce di dati sincronizzate e ricche di contatti necessarie per addestrare modelli di manipolazione sui componenti Robotiq e implementarli su robot reali.
     

    Robotiq_ContactCore_Logo

    Per costruire un’Intelligenza Artificiale Fisica che funzioni davvero, servono hardware in grado di percepire, reagire e apprendere da ogni interazione. Per questo abbiamo scelto Robotiq. Con il controllo di forza preciso e il feedback affidabile di Robotiq, raccogliamo dati sensoriali ricchi da ogni presa.
    Alexei Filippov_YangoTechRobotics
    Alexei Filippov
    Responsabile sviluppo business, Yango Tech Robotics

    I prodotti Robotiq per la Physical AI a confronto

    Ogni prodotto Robotiq per la Physical AI copre una parte del ciclo dalla percezione all’azione.

    ProdottoRuolo nello stack di Physical AIDati chiave
    Pinza adattiva 2F-85Pinza per addestramento e implementazione dei modelliCorsa 85 mm, carico 5 kg, presa avvolgente, garanzia 2.000.000 di cicli
    Pinza adattiva 2F-140Oggetti grandi o irregolariCorsa 140 mm, carico 2,5 kg, presa avvolgente, garanzia 2.000.000 di cicli
    Pinza adattiva Hand-EPresa parallela precisa in ambienti difficiliCorsa 50 o 100 mm, carico 7 kg, IP67, garanzia 5.000.000 di cicli
    Polpastrelli tattili TSF-85Pressione, vibrazione e propriocezione sul polpastrello28 taxel, rilevamento dinamico a 1000 Hz, IMU, oltre 2 milioni di cicli
    Sensore di forza e coppia FT-300-SForze di contatto per una manipolazione cedevole6 assi, campo di ±300 N, capacità di sovraccarico del 500%
    Contact CoreLivello software dei prodotti Robotiq per la Physical AIIntelligenza integrata, asset per NVIDIA Isaac Sim, pacchetti ROS 2, SDK C++, interfacce di dati sincronizzate

    Physical AI: domande frequenti

    Che cos'è la Physical AI?

    La Physical AI, detta anche embodied AI, è un'intelligenza artificiale abbinata a un robot che percepisce, decide e agisce nel mondo reale. Permette alle macchine di interpretare l'ambiente, prendere decisioni ed eseguire compiti in autonomia: raggiungere, afferrare, manipolare e interagire con gli oggetti. Poiché queste azioni dipendono da un contatto fisico reale, hardware e sensori hanno un ruolo centrale nel far funzionare la Physical AI.

    Cosa rende una pinza adatta all'apprendimento robotico?

    Una pinza adatta all'apprendimento robotico permette a un modello di gestire molti oggetti diversi senza utensili specifici per ogni compito. Le pinze adattive 2F-85 e 2F-140 di Robotiq ci riescono grazie alla presa avvolgente brevettata, che si adatta alla forma di ogni oggetto e riduce la necessità di pianificare la presa con precisione. Forniscono dati di posizione, velocità e forza e si integrano tramite pacchetti ROS 2, un SDK C++ e asset per NVIDIA Isaac Sim. La 2FC Physical AI Gripper, pronta per la produzione, aggiunge sensori tattili e intelligenza integrata.

    Perché i dati sono il principale collo di bottiglia della Physical AI?

    La Physical AI ha bisogno di molti più dati di interazione reale di quanti ne esistano oggi. A differenza del testo, questi dati non si possono raccogliere dal web: vanno generati una traiettoria alla volta, su robot fisici o in simulazione. La velocità con cui si raccolgono dati affidabili e ricchi di contatti limita oggi i progressi dei modelli di apprendimento robotico.

    Perché la visione non basta per la manipolazione robotica?

    La visione mostra l'aspetto di un oggetto, non la sensazione di afferrarlo. Forze, coppie, pressione e vibrazioni si registrano solo al contatto, ed è da questi segnali che dipende se una presa tiene, se un inserimento riesce o se un pezzo fragile resta intatto. I modelli di manipolazione più efficaci combinano la visione con i dati di forza-coppia e tattili raccolti all'end effector: per questo pinze strumentate e sensori al polso stanno diventando lo standard nelle pipeline di Physical AI.

    Come supporta Robotiq l'addestramento dei modelli fondazionali di Physical AI?

    Robotiq fornisce il livello di interazione fisica e di feedback di cui i modelli di Physical AI hanno bisogno. Le pinze adattive, il sensore di forza-coppia FT-300-S e i polpastrelli tattili TSF-85 generano dati multimodali sincronizzati (forza, coppia, pressione, vibrazione e propriocezione) per l'apprendimento delle policy. I pacchetti ROS standardizzati e gli asset per NVIDIA Isaac Sim collegano simulazione e realtà, mentre 17 anni di progettazione di hardware industriale rendono questi dati affidabili su larga scala.

    Quali sono i prodotti Robotiq per la Physical AI?

    Tre famiglie di prodotti coprono il ciclo dalla percezione all'azione. Pinze adattive: 2F-85 (corsa 85 mm, carico 5 kg), 2F-140 (140 mm, 2,5 kg) e Hand-E (50 o 100 mm, 7 kg). Polpastrelli tattili: il TSF-85, che si monta sulla 2F-85 e sulla 2F-140. Forza-coppia: l'FT-300-S, un sensore a 6 gradi di libertà con campo di ±300 N e capacità di sovraccarico del 500%. Tutti si integrano con ROS, ROS 2 e NVIDIA Isaac Sim.

    Quanto è affidabile l'hardware Robotiq?

    Le pinze Robotiq sono progettate per cicli di lavoro industriali. La 2F-85 e la 2F-140 hanno una garanzia di 2 milioni di cicli con grado IP40, la Hand-E una garanzia di 5 milioni di cicli con grado IP67. Nella pratica, la maggior parte delle unità supera ampiamente questi valori. Il TSF-85 è previsto per oltre 1,5 milioni di cicli. Questa durata conta nella Physical AI, perché ogni ora in cui un robot resta operativo è un'ora in cui può raccogliere dati di addestramento.

    Cosa misura il sensore tattile TSF-85?

    Il TSF-85 rileva tre segnali sul polpastrello. La pressione viene letta da una matrice capacitiva di 28 taxel, per la forma e l'intensità del contatto. La vibrazione viene campionata a 1000 Hz per rilevare lo slittamento. Un'IMU segue l'orientamento del polpastrello. Si monta sulla 2F-85 e sulla 2F-140 senza ridurre la corsa della pinza.

    L'hardware per la ricerca in Physical AI può beneficiare di incentivi fiscali?

    Spesso sì. Molti Paesi, tra cui l'Italia, sostengono le attrezzature di ricerca e i progetti di R&S con crediti d'imposta o ammortamenti maggiorati. Regole e aliquote cambiano regolarmente: verificate l'ammissibilità con il vostro consulente fiscale.

    Quali norme di sicurezza si applicano quando una cella di Physical AI passa in produzione?

    Quando un banco di ricerca diventa una cella di produzione, si applicano le norme di sicurezza per i robot industriali basate sulla ISO 10218: ANSI/A3 R15.06 negli Stati Uniti, CSA Z434 in Canada, EN ISO 10218 in Europa, JIS B 8433 in Giappone, GB 11291 in Cina e KS B ISO 10218 in Corea del Sud. Nell'UE, il Regolamento Macchine (UE) 2023/1230 copre anche le funzioni di sicurezza basate sull'apprendimento automatico. Pianificate per tempo la valutazione dei rischi: una policy appresa può cambiare il modo in cui il robot si muove vicino alle persone.

    Costruite il vostro stack di Physical AI con Robotiq

    Descriveteci il vostro robot, il vostro modello e i dati da raccogliere: vi consiglieremo le pinze e i sensori più adatti e prepareremo il vostro preventivo.

    Contattaci Parla con un esperto

    Risorse