Logiciel pour l’IA physique
Contact Core : entraînez des modèles avec des données riches en contact
Contact Core est le logiciel de Robotiq pour l’IA physique. Il fournit aux concepteurs de modèles les ressources de simulation, les paquets de contrôle et l’intelligence intégrée nécessaires pour entraîner des modèles de manipulation sur des composants Robotiq et les déployer sur de vrais robots.
Simulation
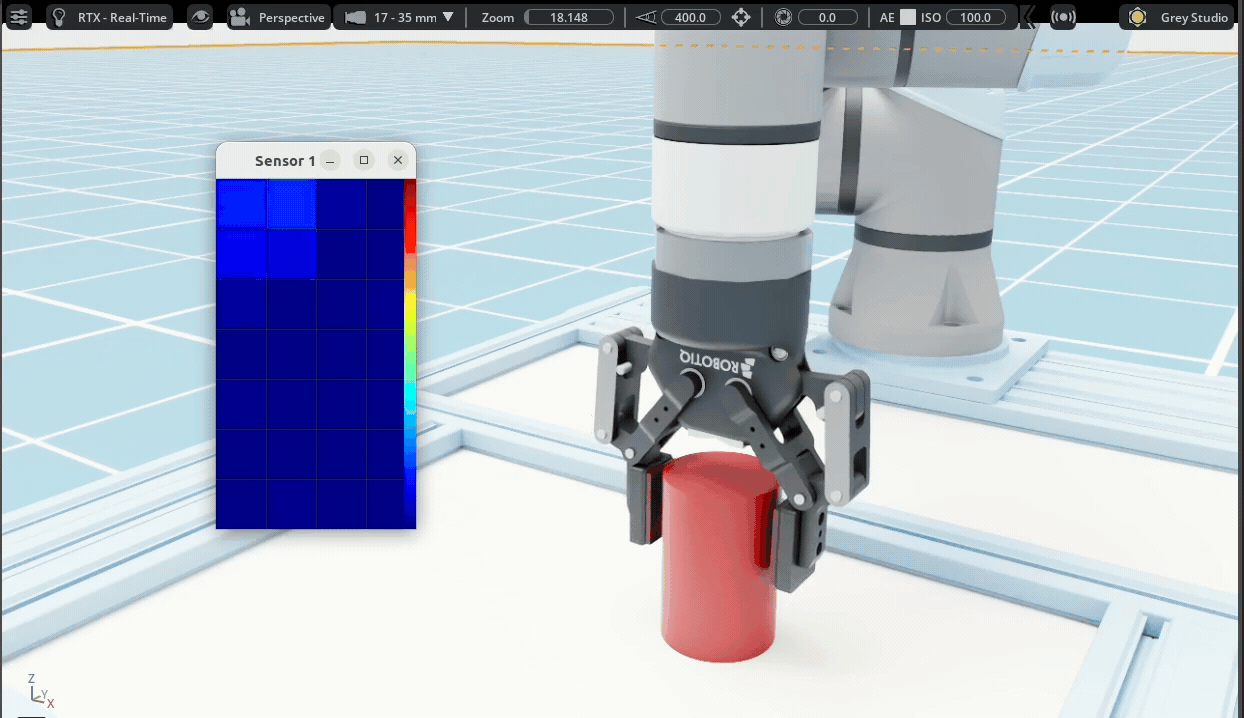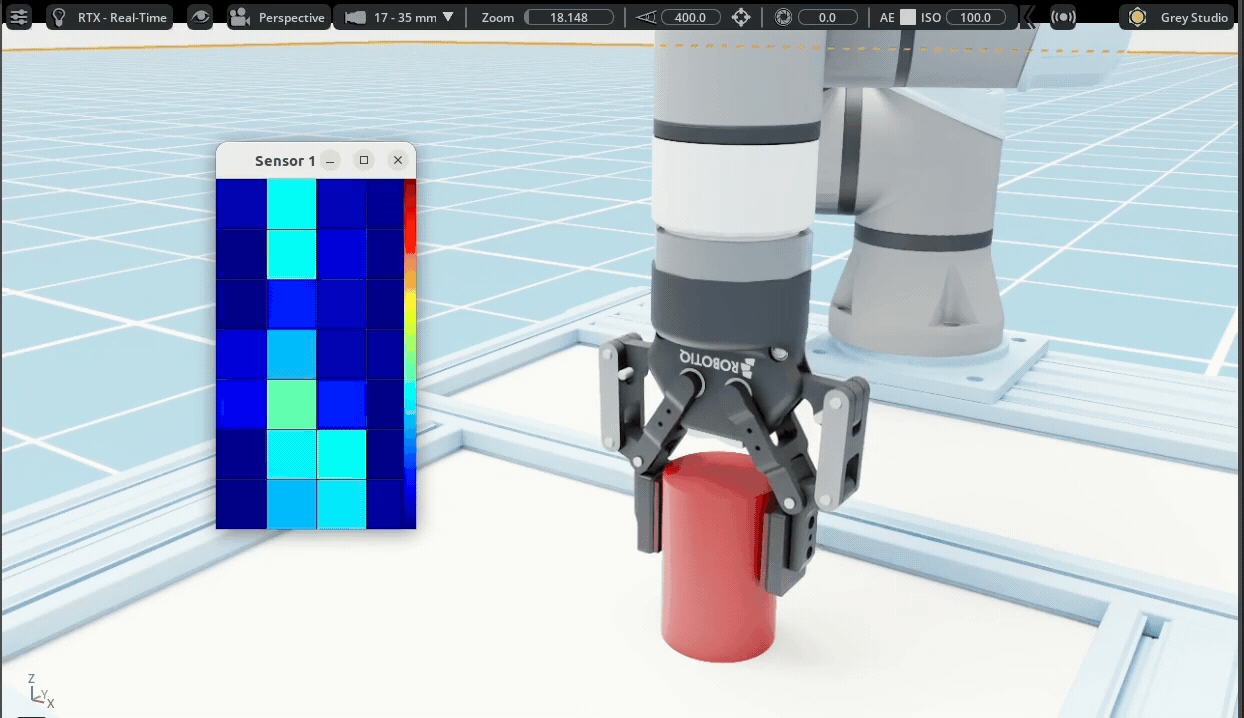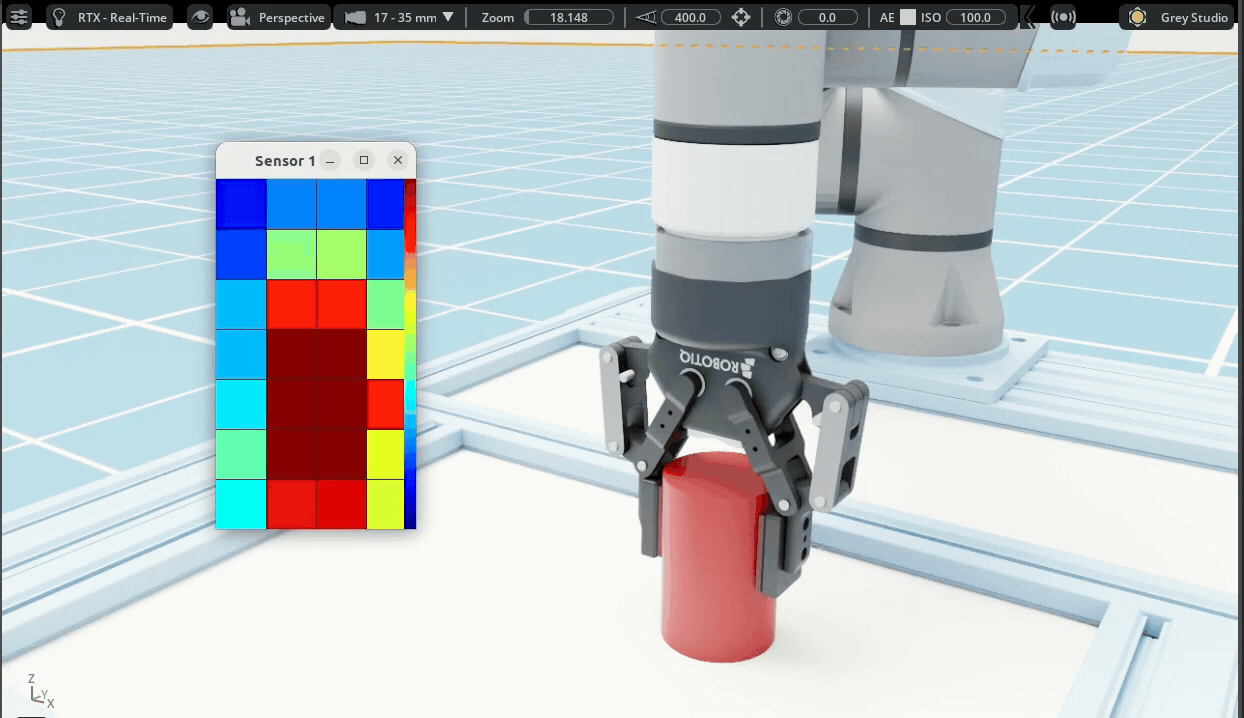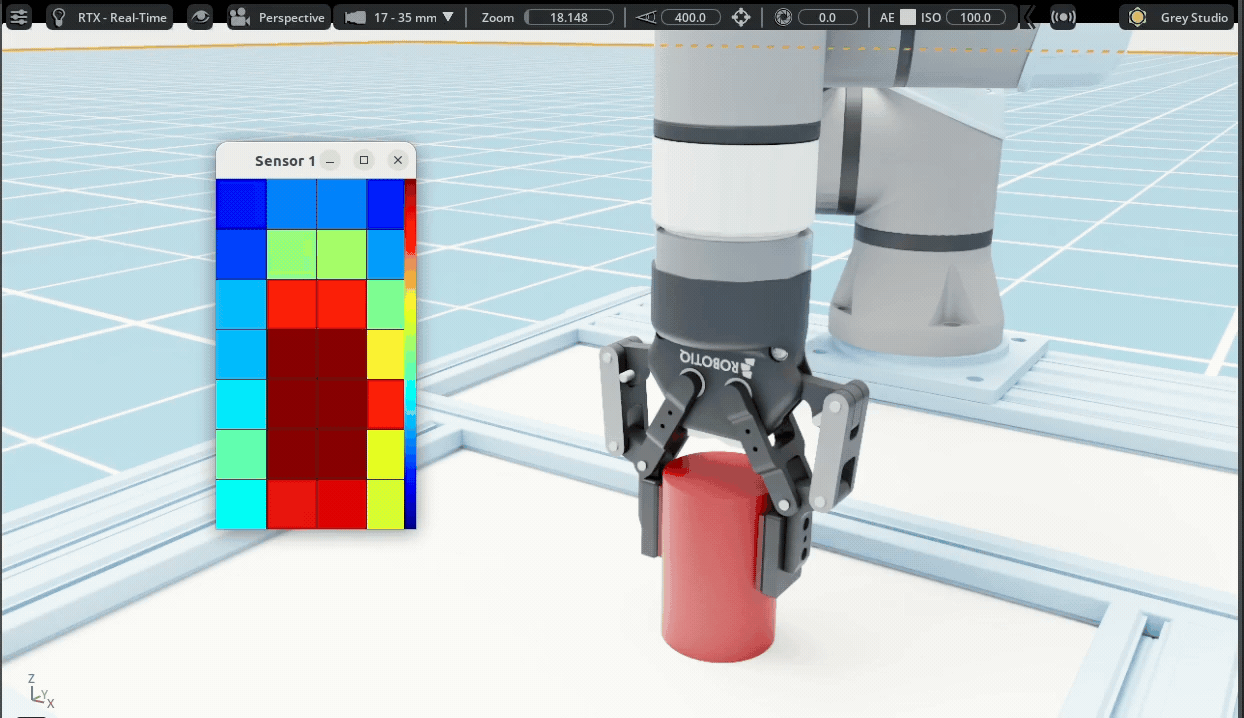
Ressources pour NVIDIA Isaac Sim
Modèles physiques précis des préhenseurs et capteurs tactiles Robotiq. Entraînez et itérez sur la manipulation riche en contact en simulation.
Contrôle
Paquets et pilotes
Paquet de contrôle et de collecte de données pour les composants Robotiq compatibles.
Compétences
Intelligence intégrée
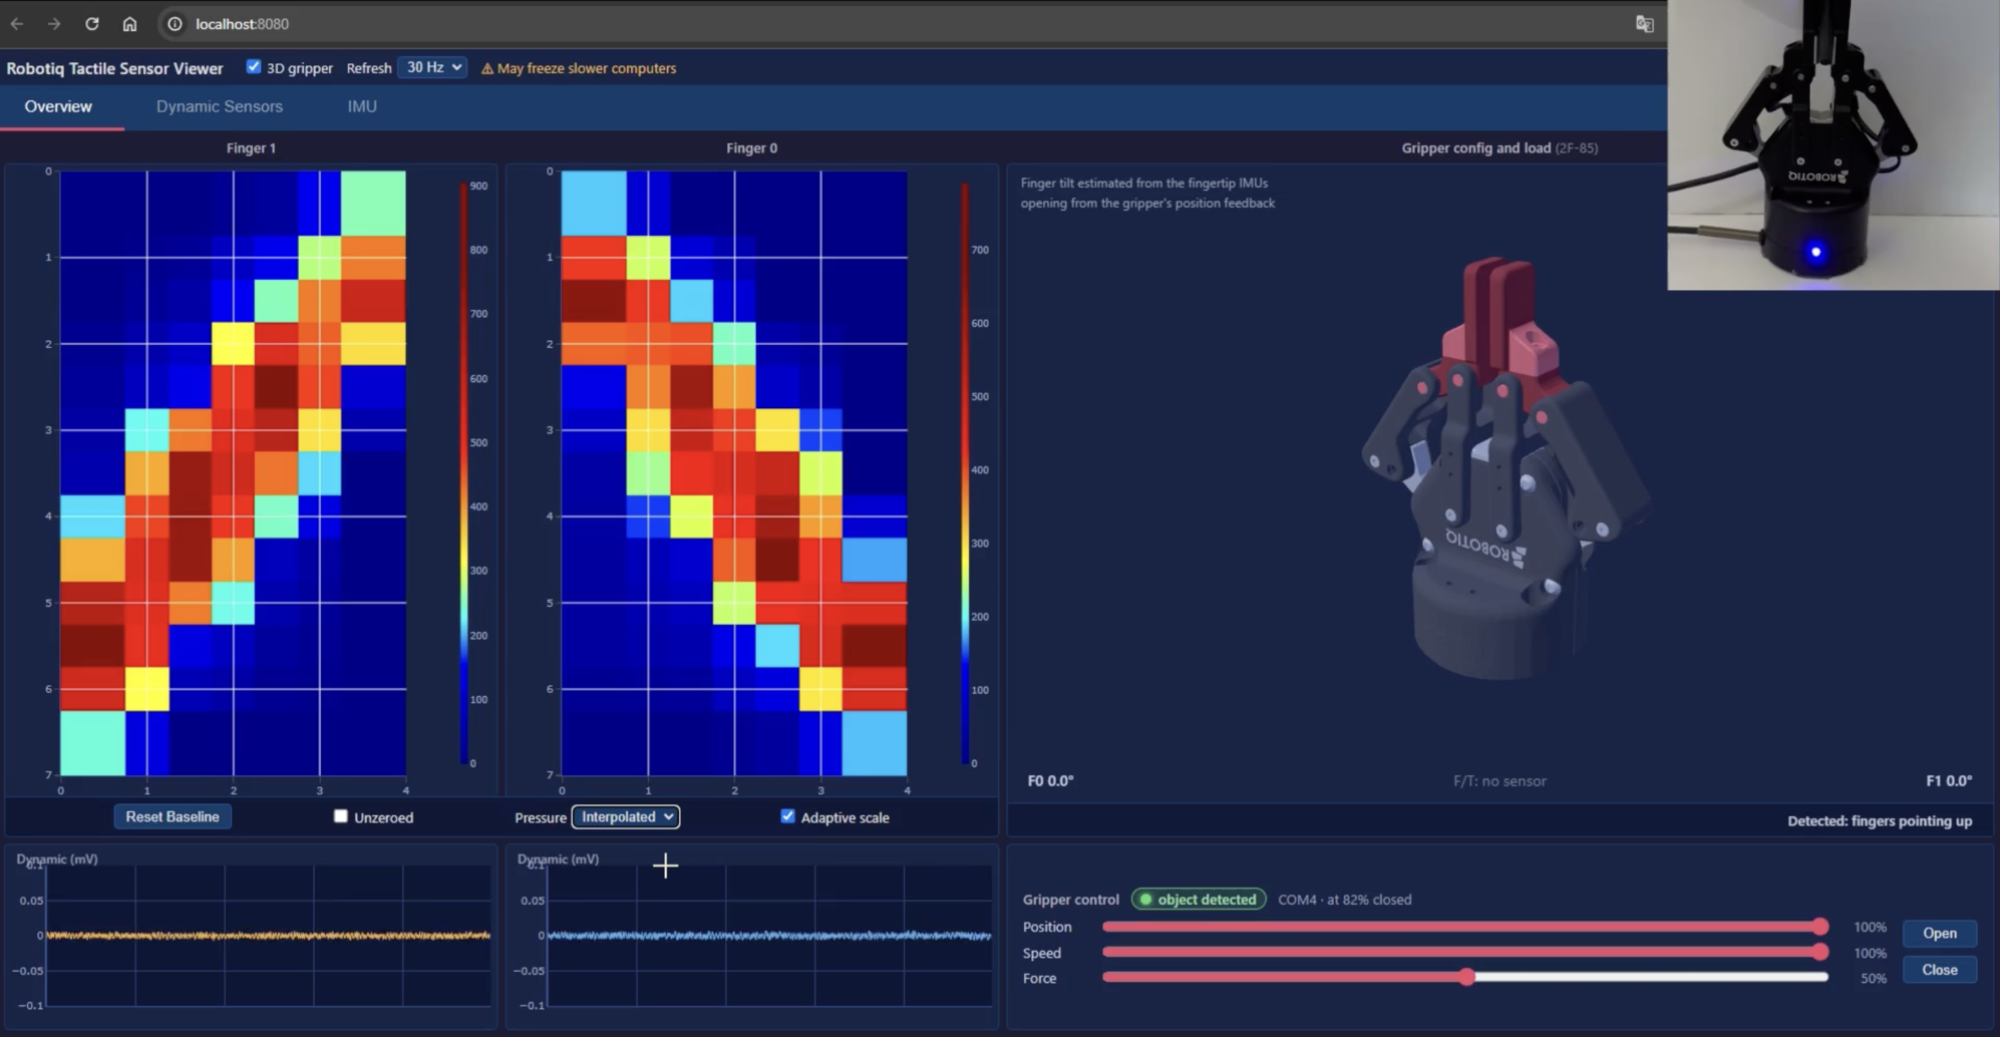
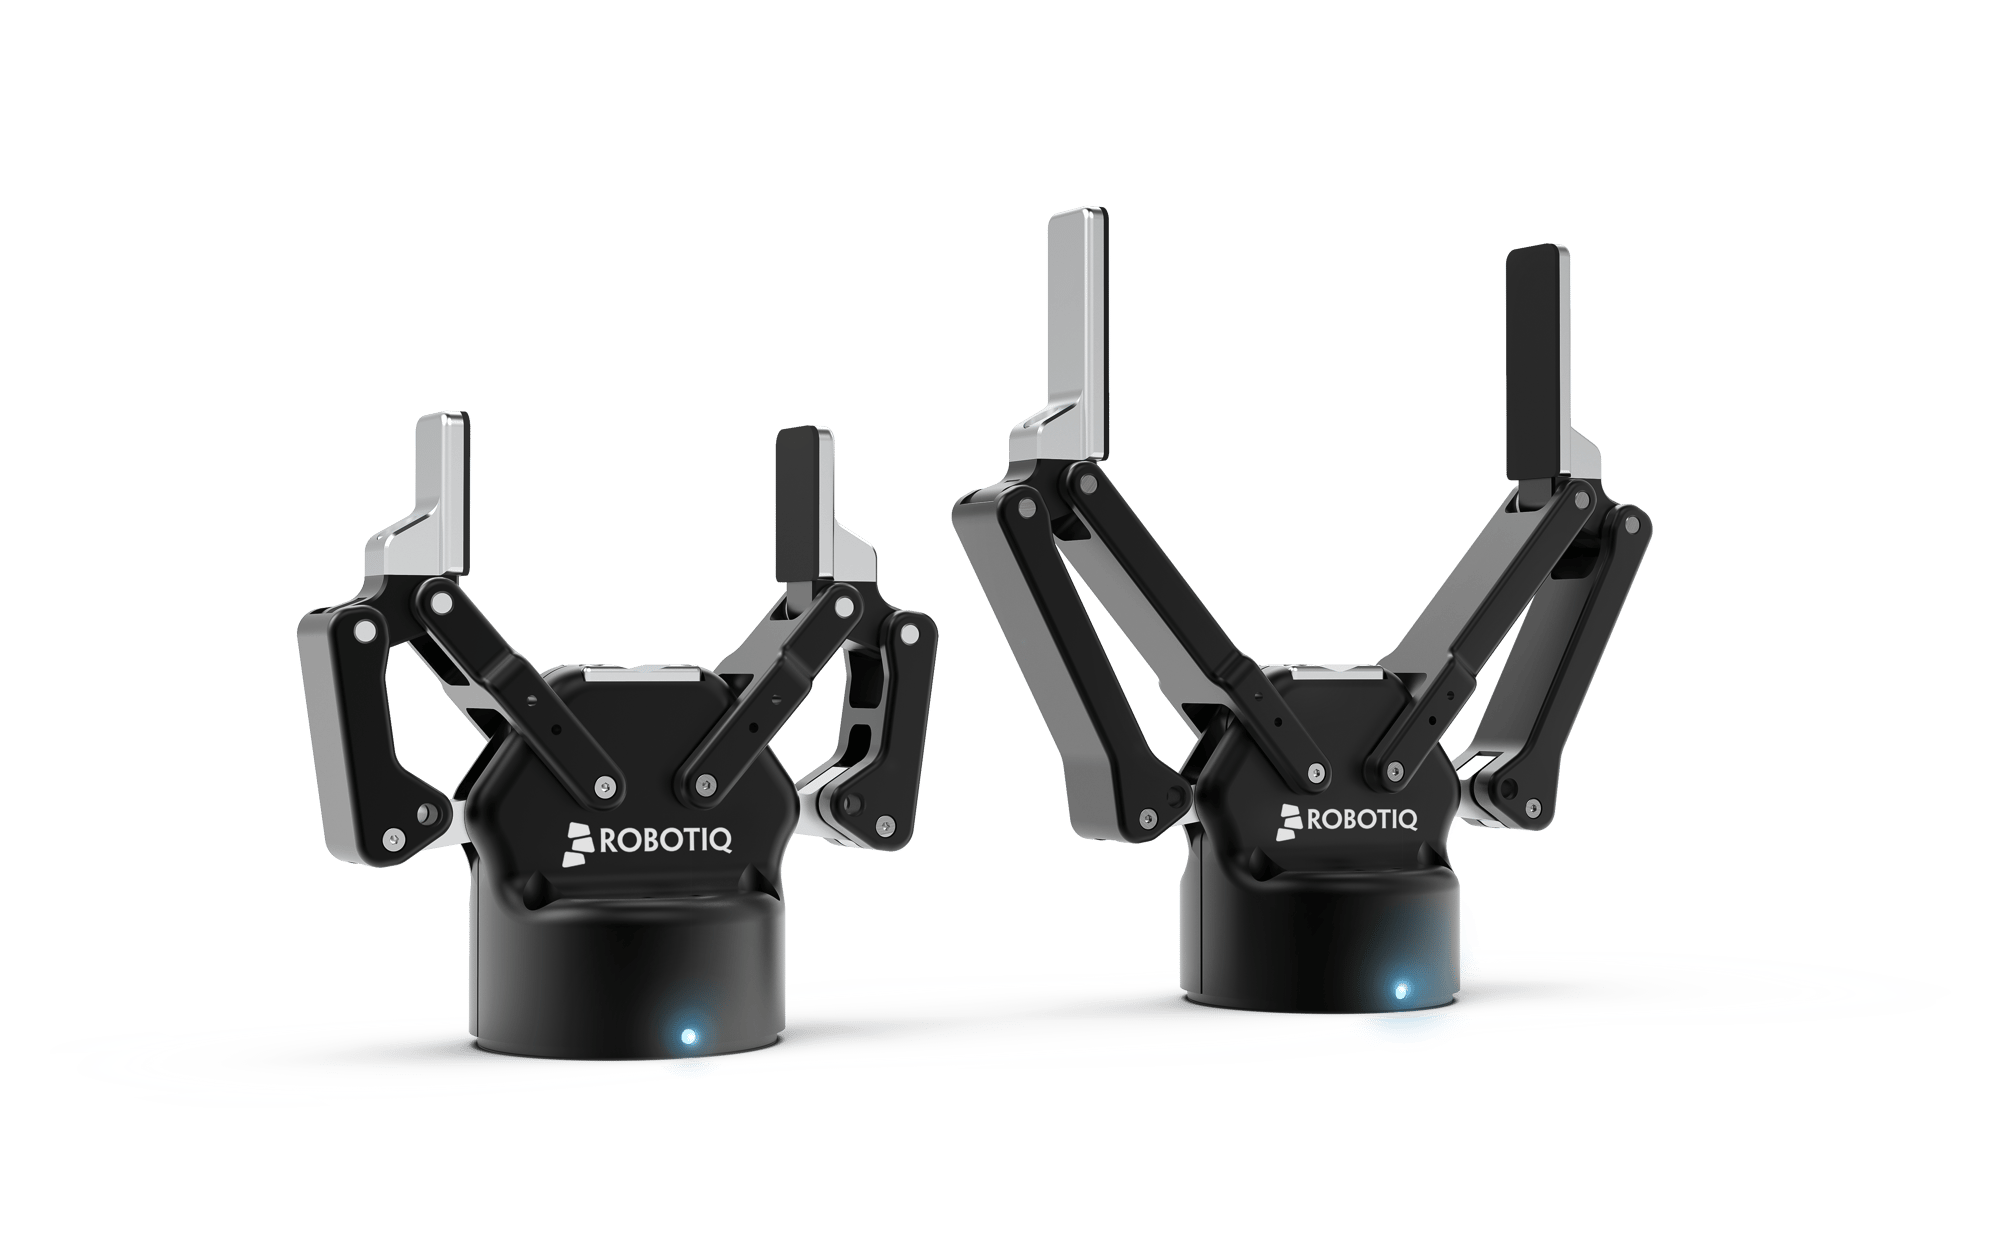
Grâce au calcul intégré au préhenseur, la 2FC exécute les compétences de préhension localement et en temps réel :
Évaluation de la qualité de la prise
Détection du glissement naissant
Estimation de la pose de l’objet
Centrage de l’objet
Vérification avancée de la prise
Compétences
Évaluation de la qualité de la prise et détection du glissement naissant
« Quelle confiance ai-je dans cette prise ? »
-
Un score de confiance sur lequel la cellule peut agir.
« L’objet commence à glisser. »
-
Détection et étiquetage automatiques du glissement.
Compétences
Estimation de la pose de l’objet
« Où se trouve l’objet entre mes doigts ? »
- Information d’état pour l’apprentissage et la manipulation en aval.
Compétences
Centrage de l’objet
« Déplace le robot à la bonne position. »
-
Permet la manipulation en boucle fermée.
Composants Contact Ready
Le badge Contact Ready indique quels composants Robotiq sont compatibles avec Contact Core pour les flux de travail de simulation, d’acquisition de données, d’entraînement et de déploiement.
Préhenseurs adaptatifs
2F-85 & 2F-140
Simulation et paquets de contrôle
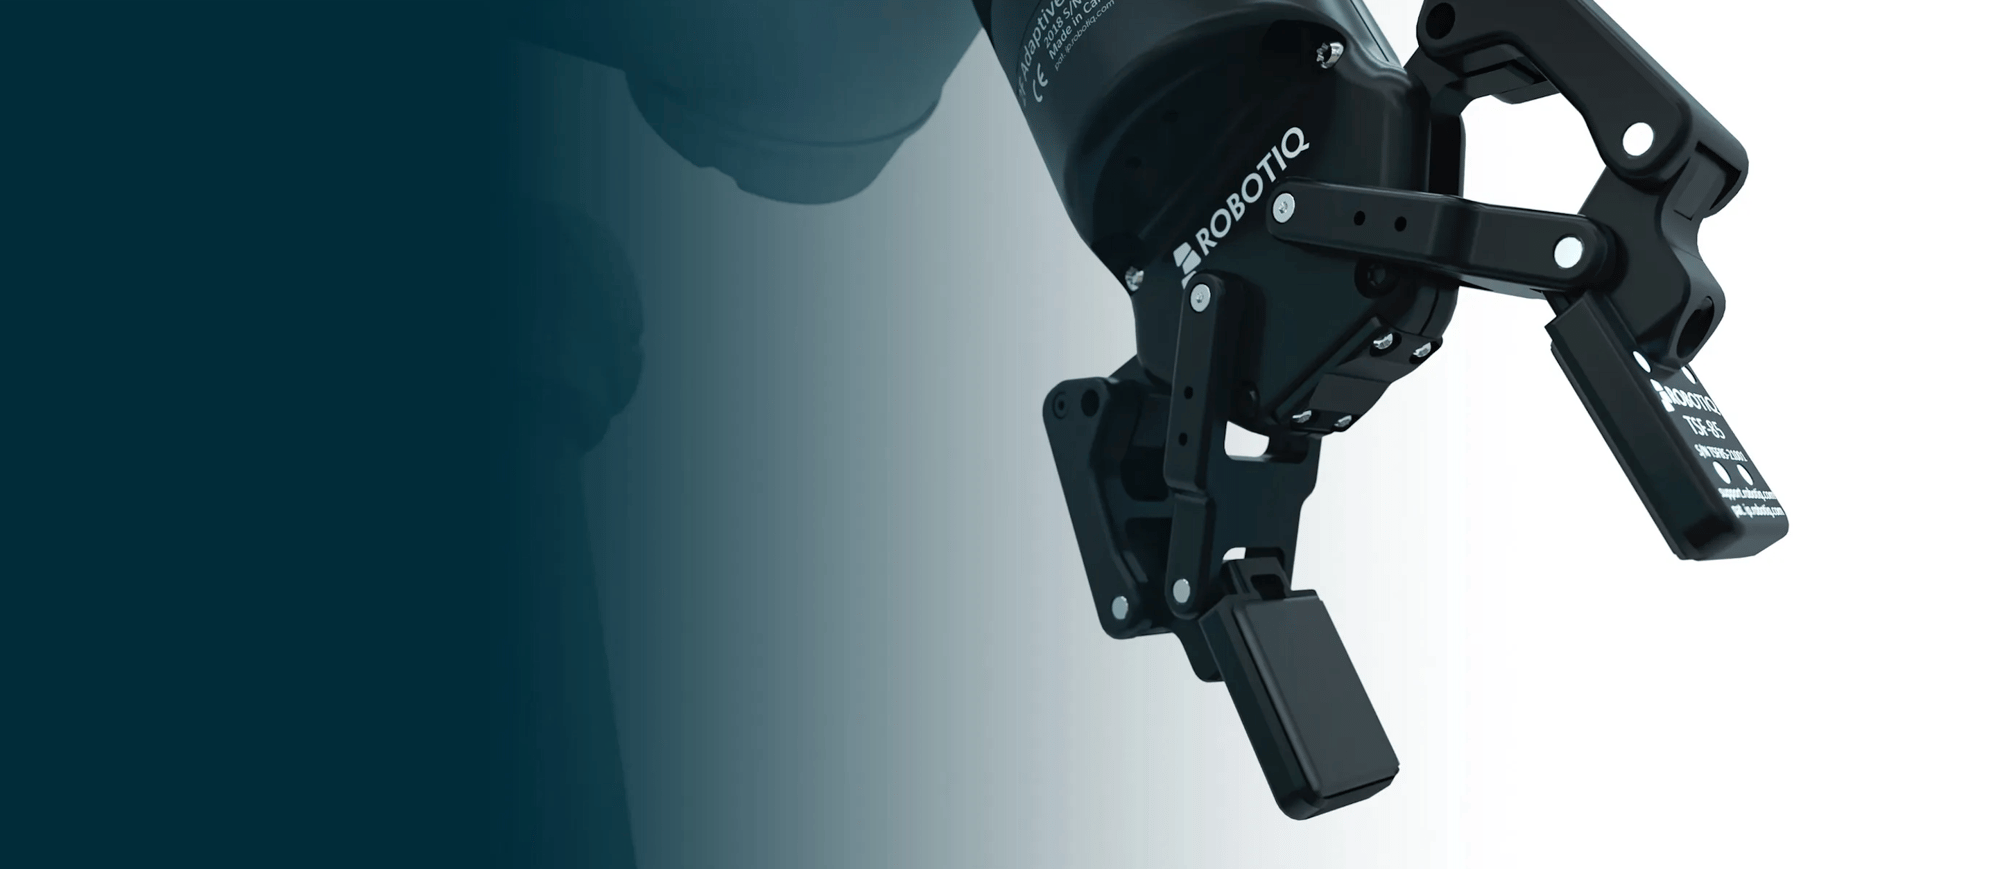
Capteurs tactiles
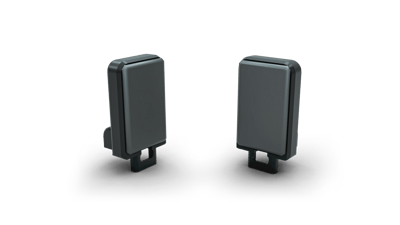
TSF-85
Simulation et paquets de contrôle
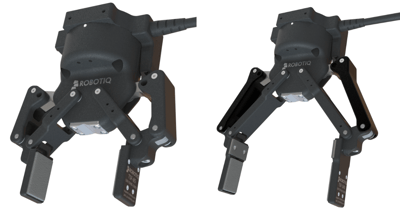
Préhenseurs pour l’IA physique
2FC-85 & 2FC-140
Simulation, paquets de contrôle et intelligence intégrée.

Contact Core couvre l’ensemble de la boucle de l’IA physique, de la première lecture tactile en simulation jusqu’à une compétence basée sur le contact exécutée sur du matériel de production.
01 · PERCEVOIR
Capturez le contact
Données de préhenseur, tactiles, d’état du robot et de contact, horodatées et synchronisées, issues des composants Contact Ready.
02 · ENTRAÎNER
Construisez le modèle
Utilisez les ressources de simulation, les paquets de contrôle et l’intelligence tactile intégrée pour générer, étiqueter et alimenter vos pipelines d’entraînement en IA physique avec des données riches en contact.
03 · DÉPLOYER
Exécutez sur de vrais composants
Déployez sur les mêmes composants que ceux utilisés pour l’entraînement. Réduisez le travail de transposition entre la conception du modèle et le matériel de production.
04 · AMÉLIORER
Bouclez la boucle
Capturez de nouvelles données de contact en déploiement, affinez le modèle et déployez les améliorations avec la même chaîne d’outils.
Indépendant du robot
Contact Core ne dépend pas du robot. Les composants Contact Ready de Robotiq fonctionnent avec plusieurs marques de robots : vous choisissez le bras, nous prenons en charge la couche de contact.