Physical AI hat einen blinden Fleck: den Tastsinn
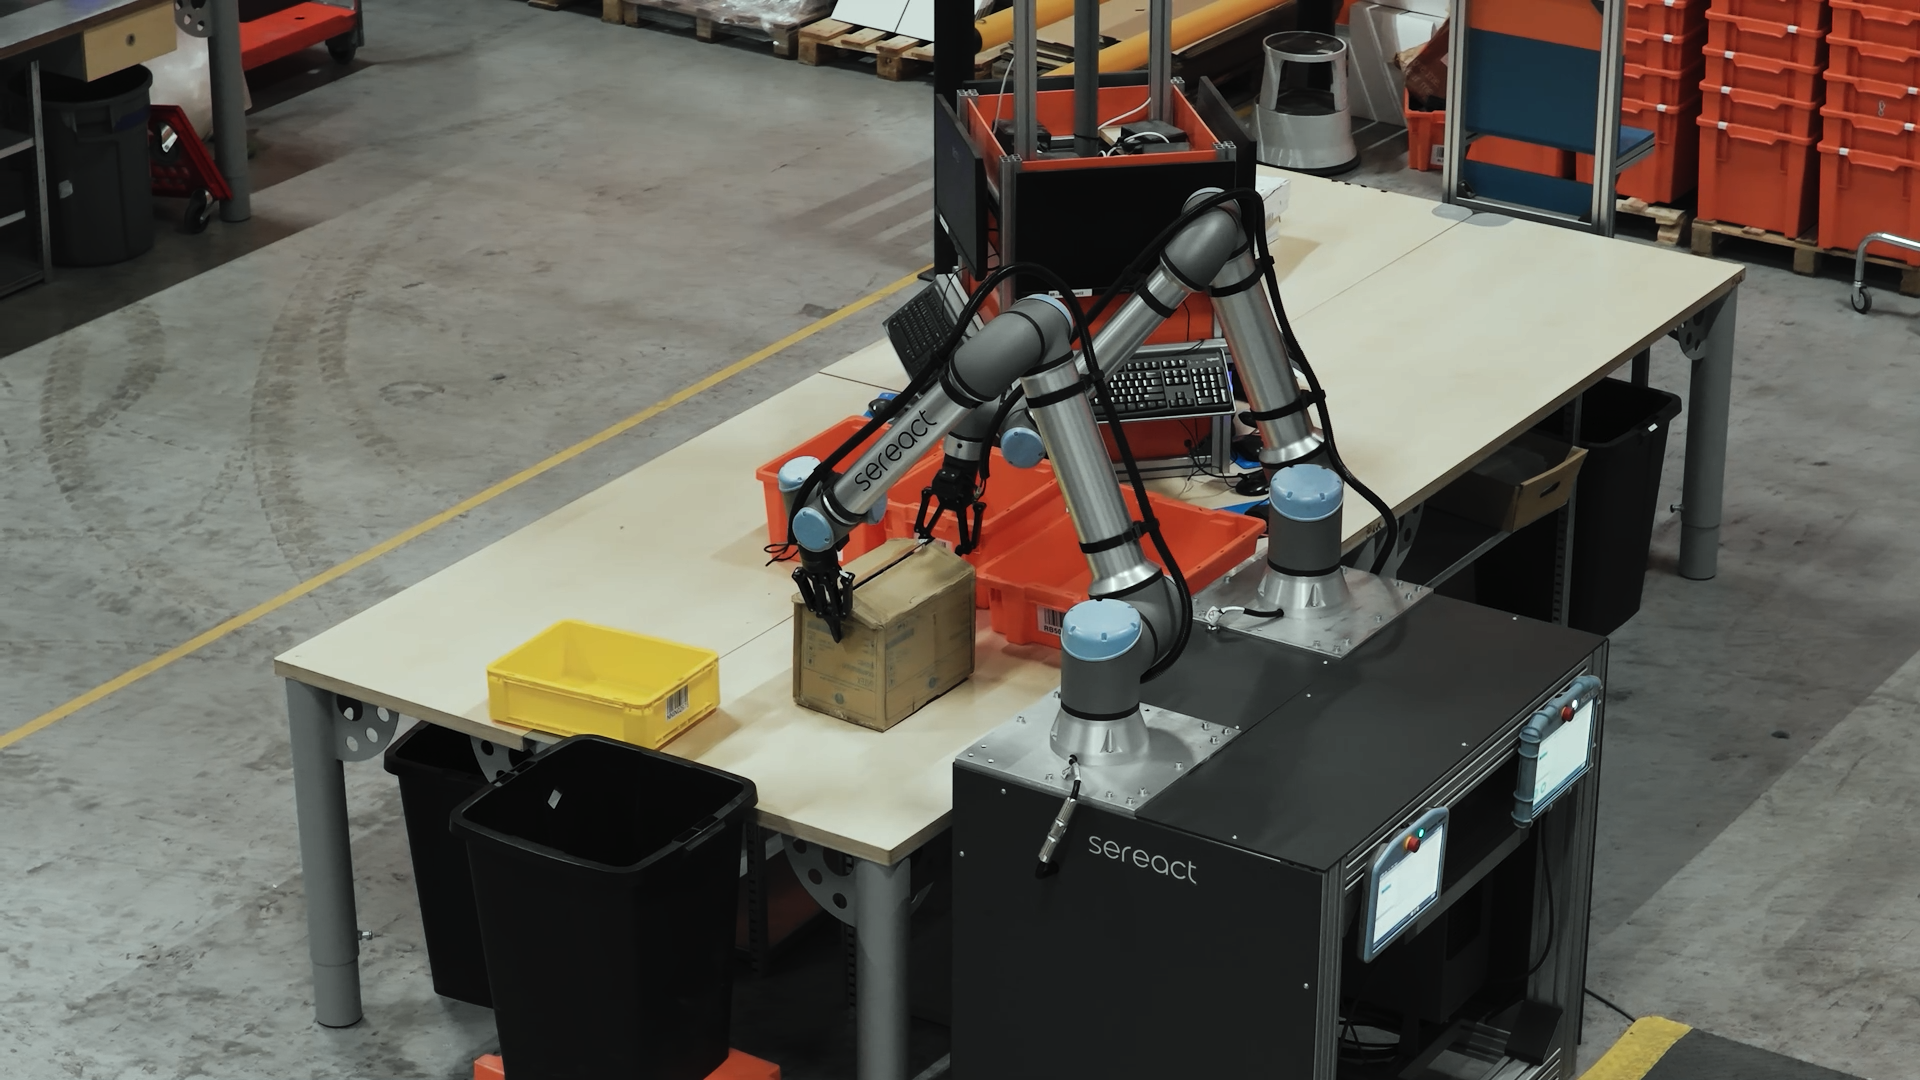
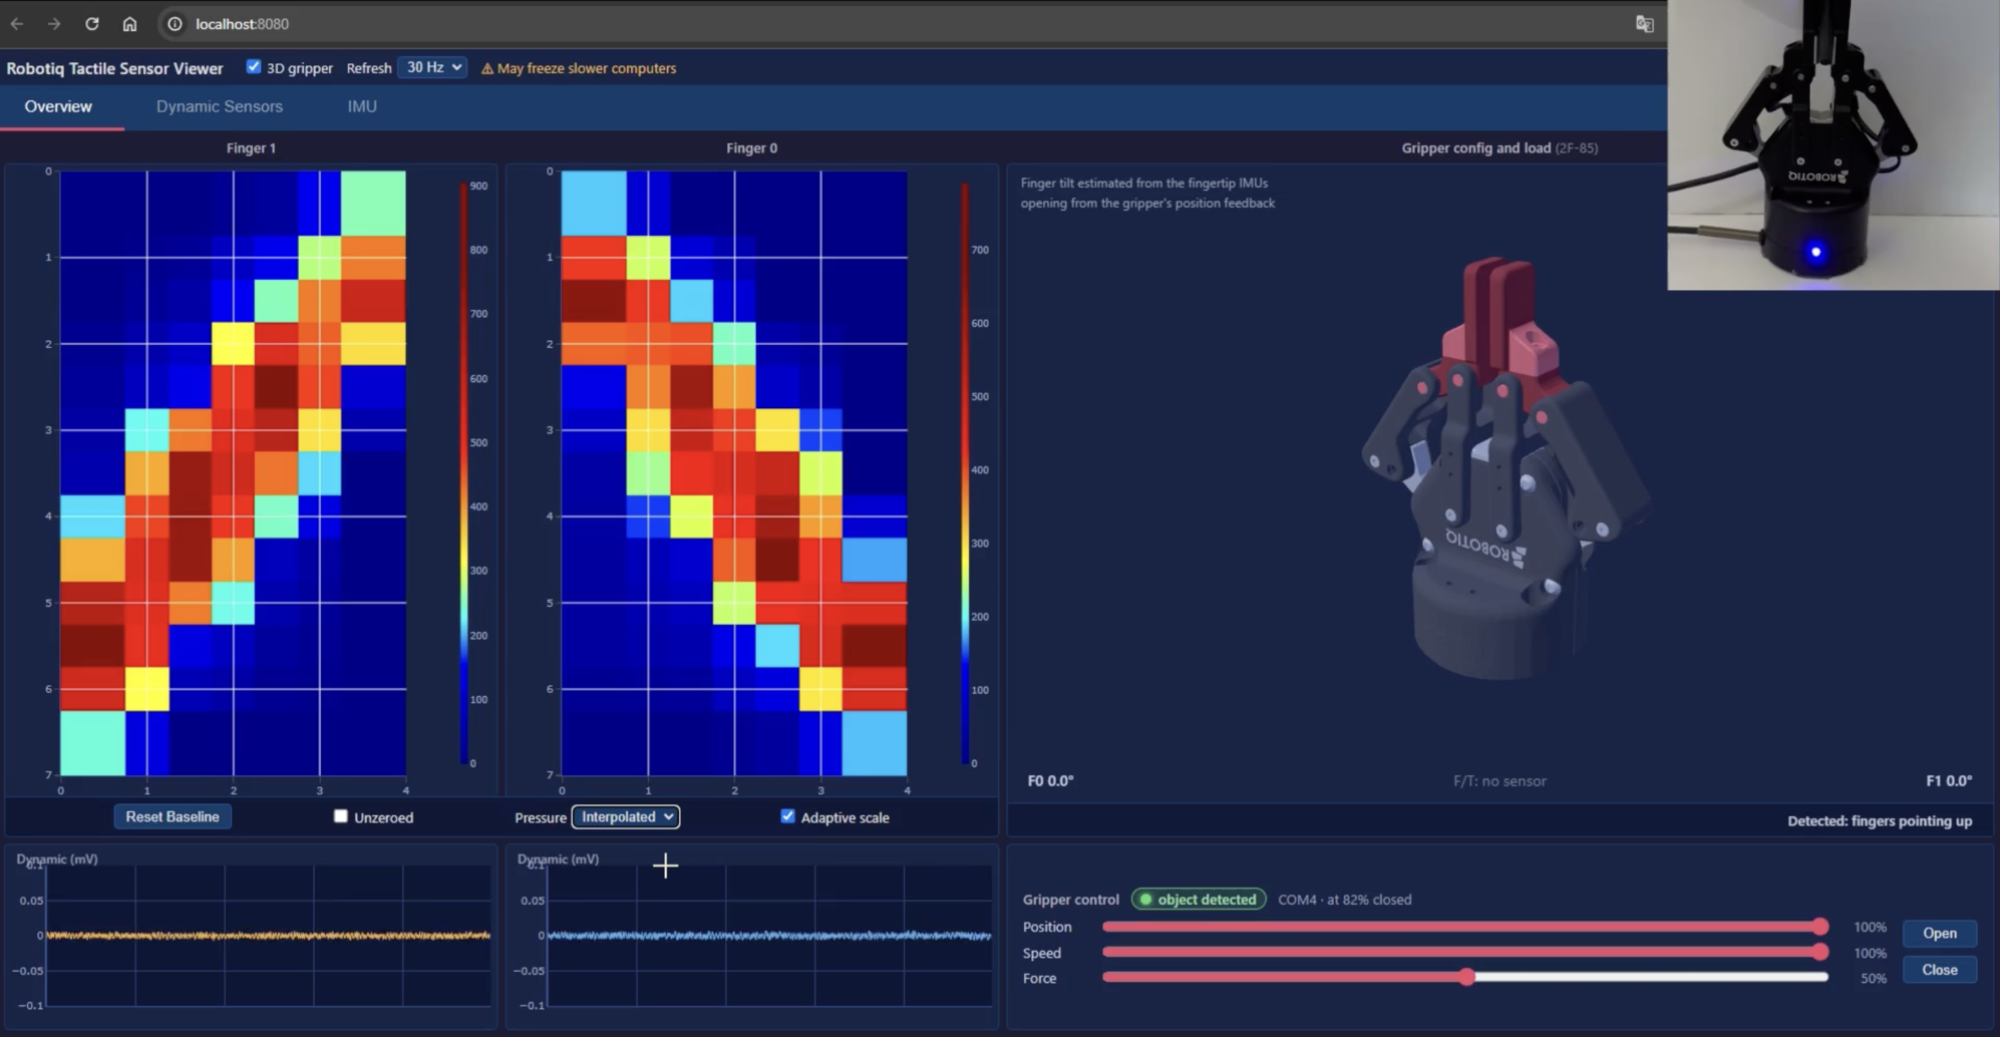
Die Branche investiert in Vision, Demonstrationen und Simulation, doch Manipulation hängt vom Tastsinn ab. Die meisten Roboter spüren nicht, was sie greifen, sodass Druck, Rutschen, Kraft und Position nicht erfasst werden.
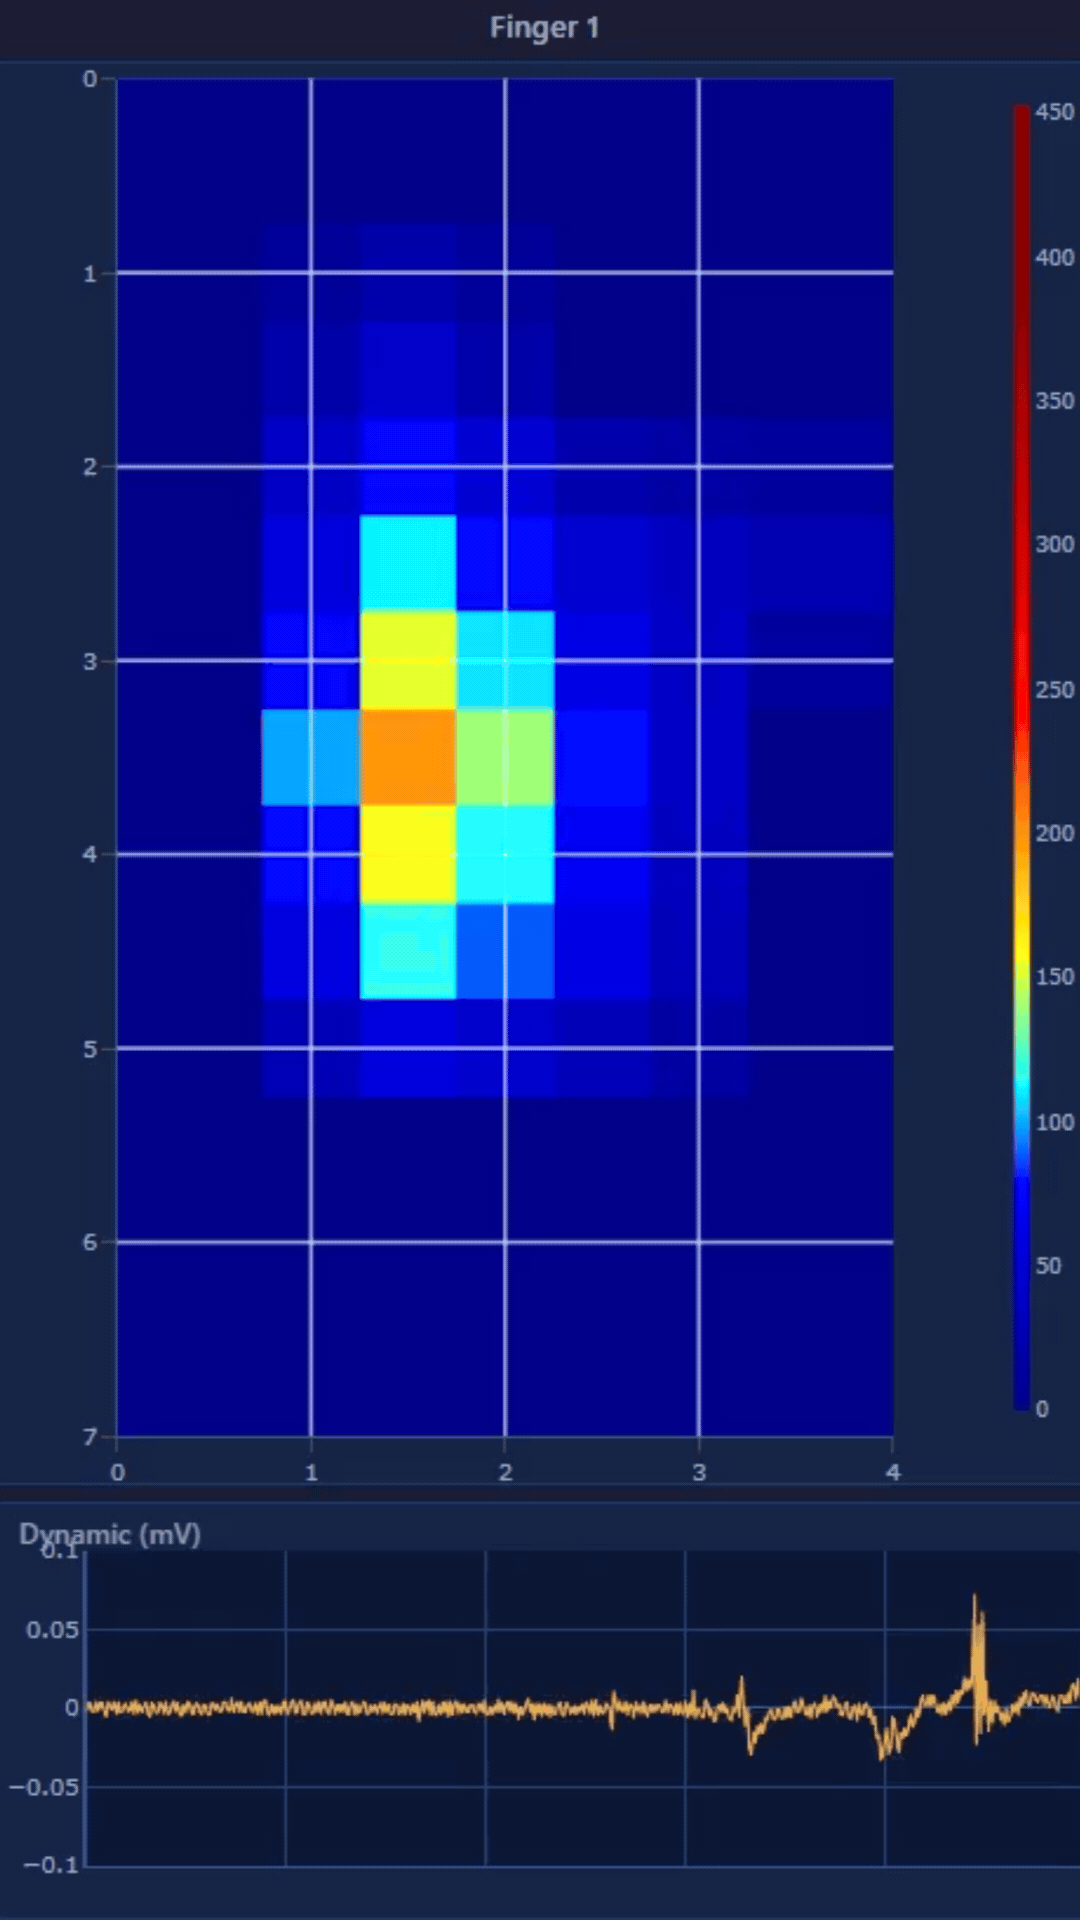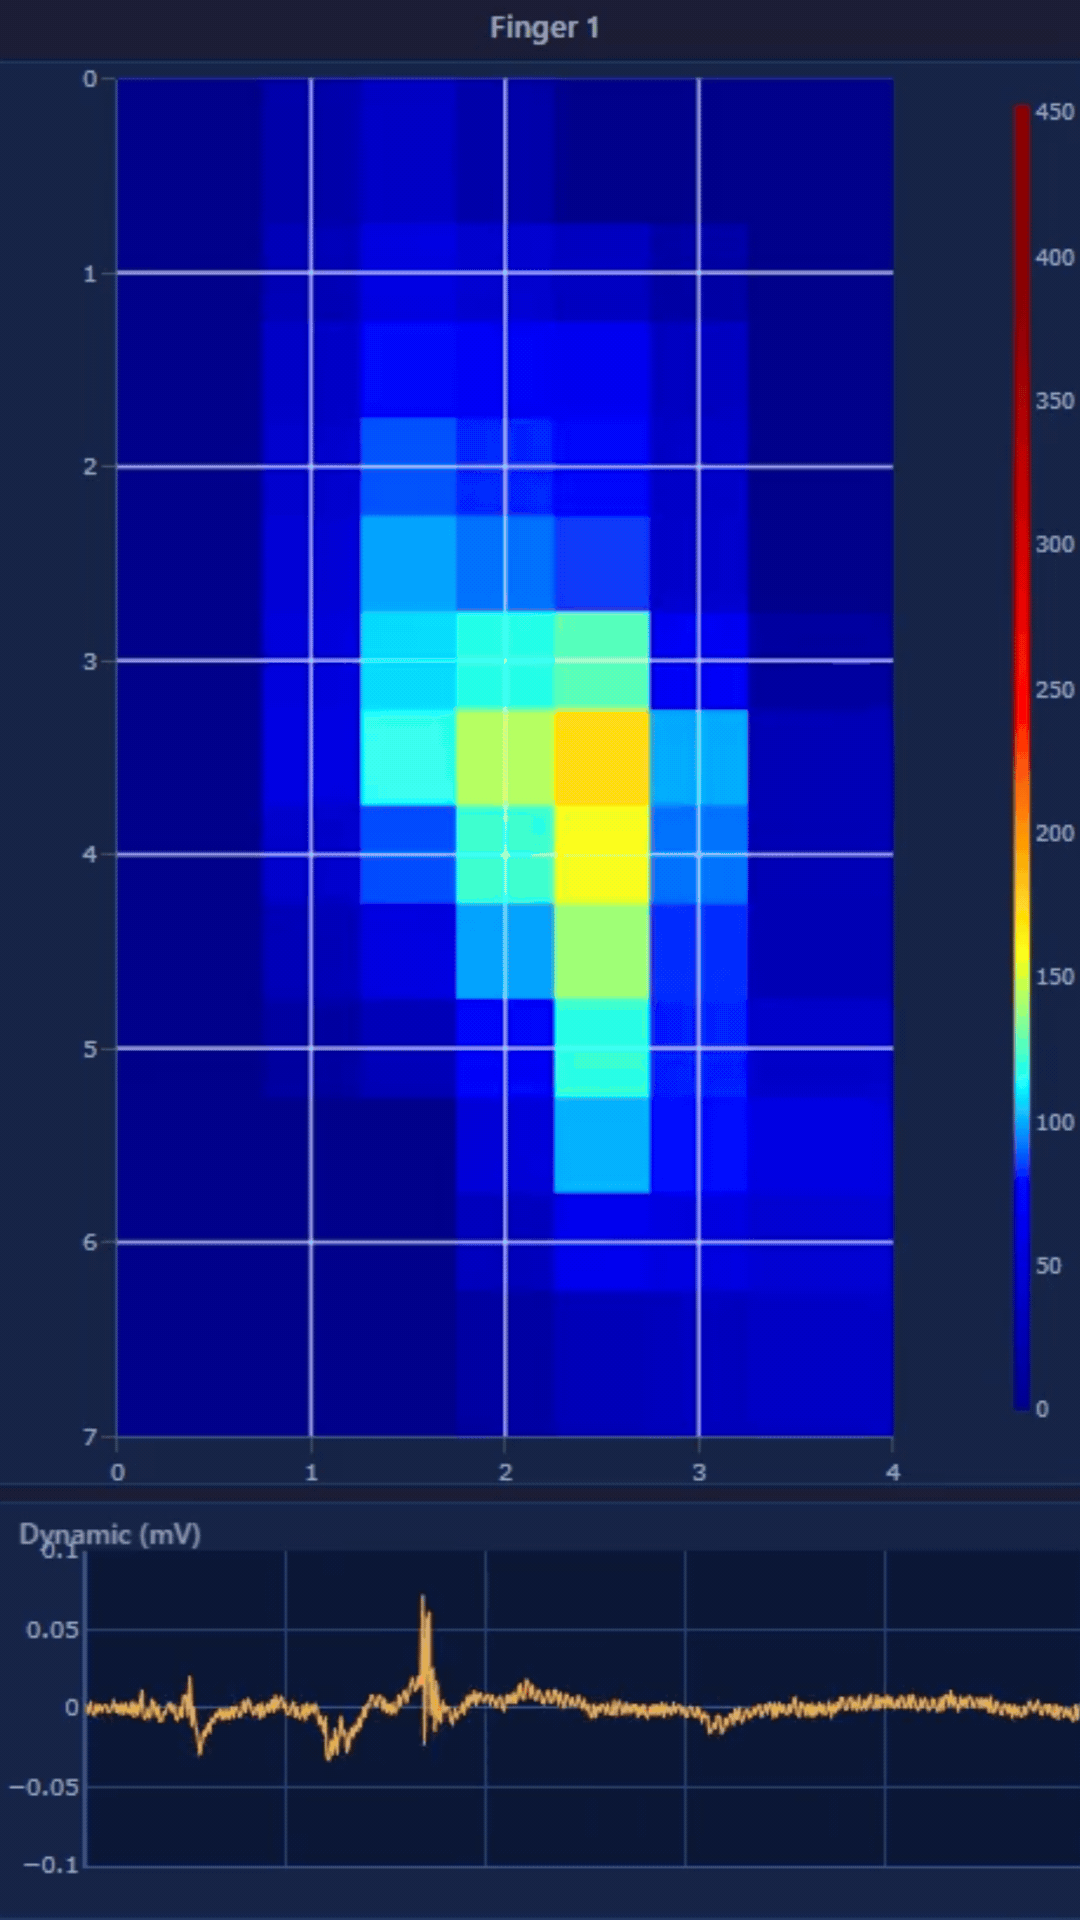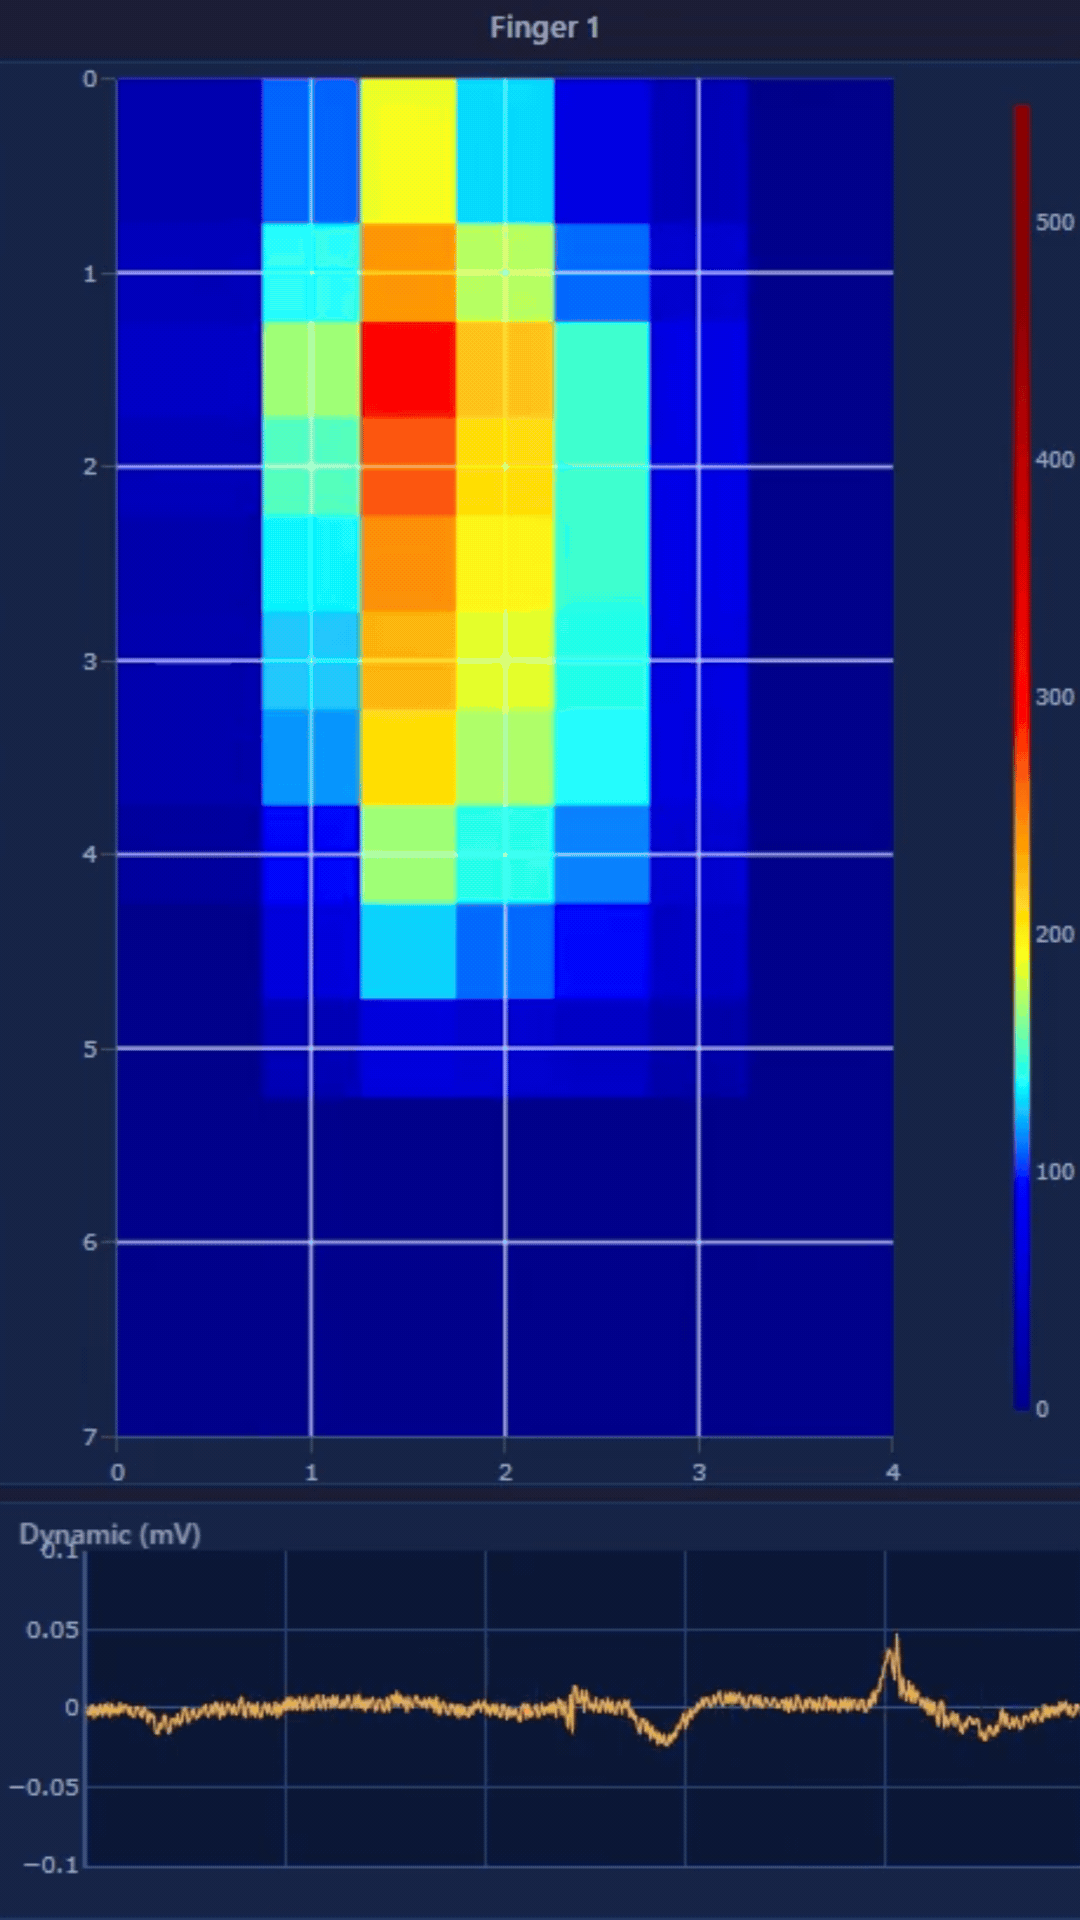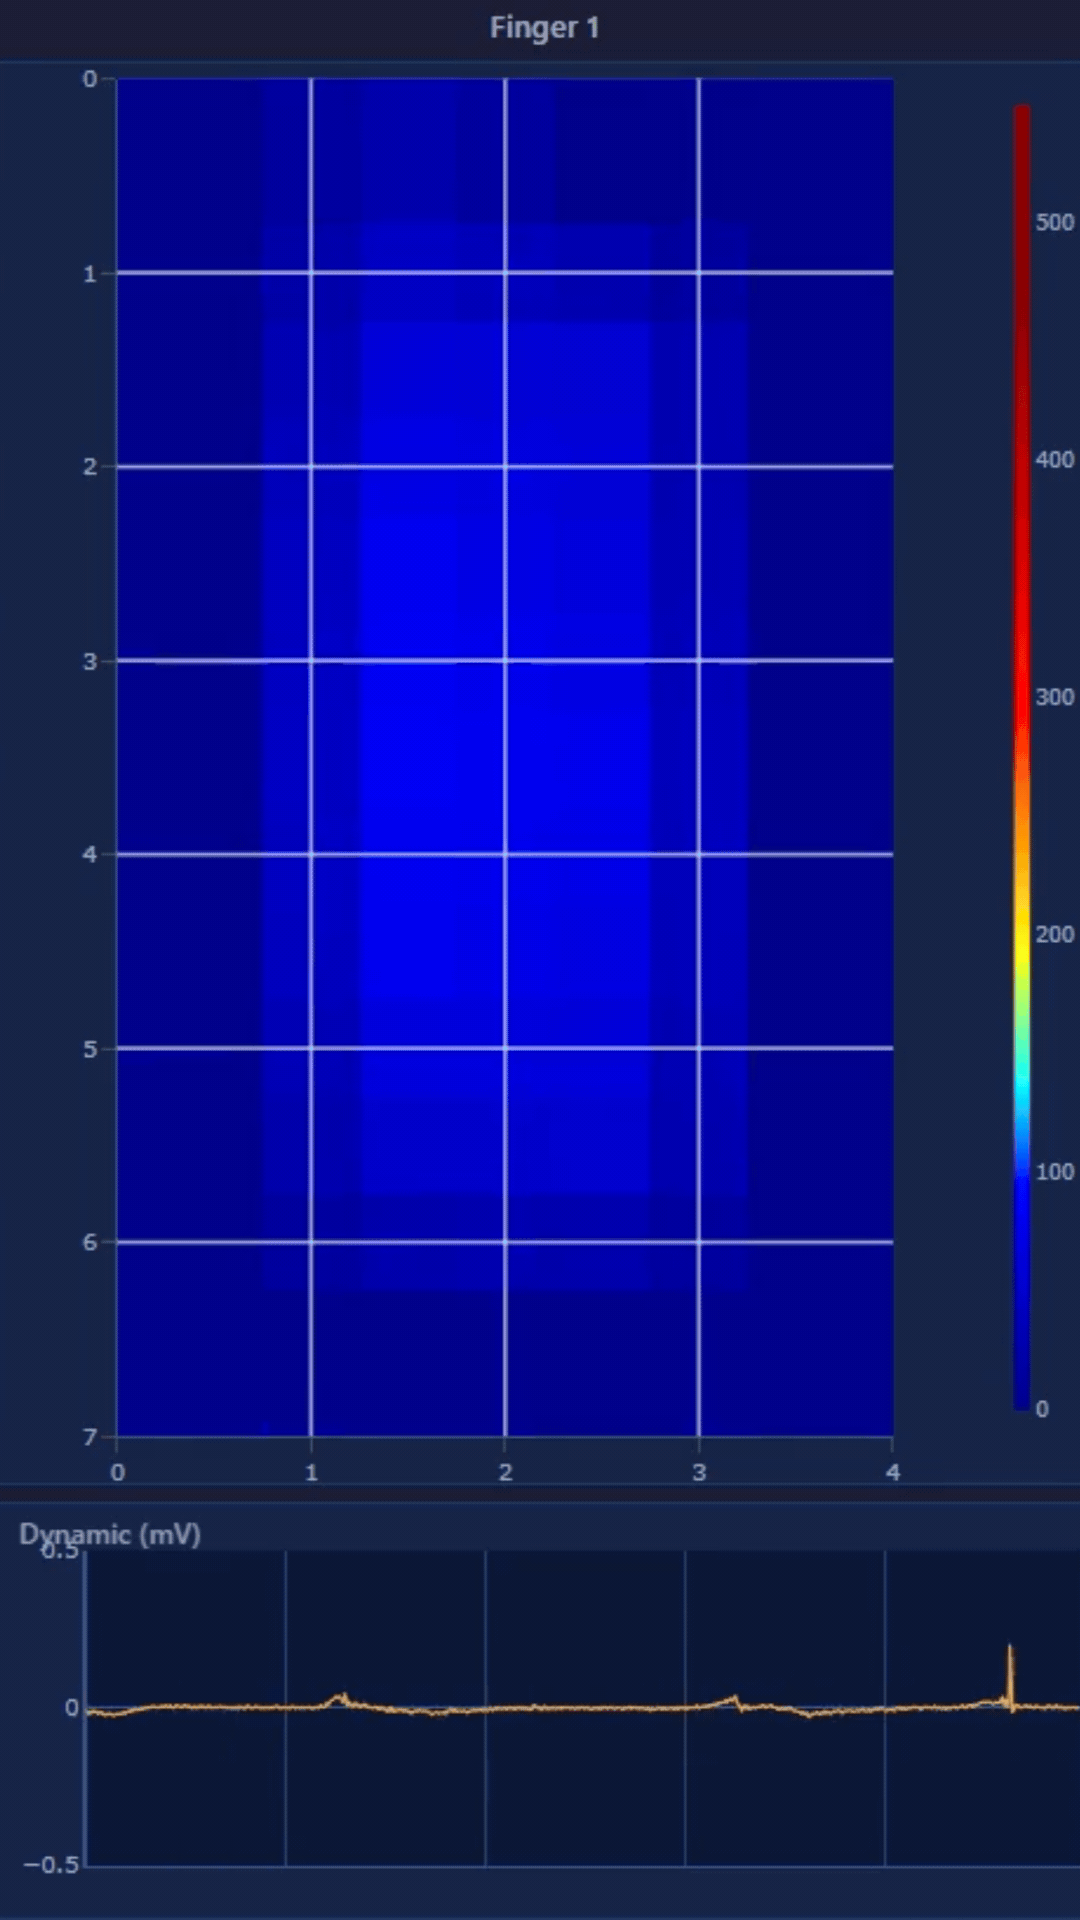
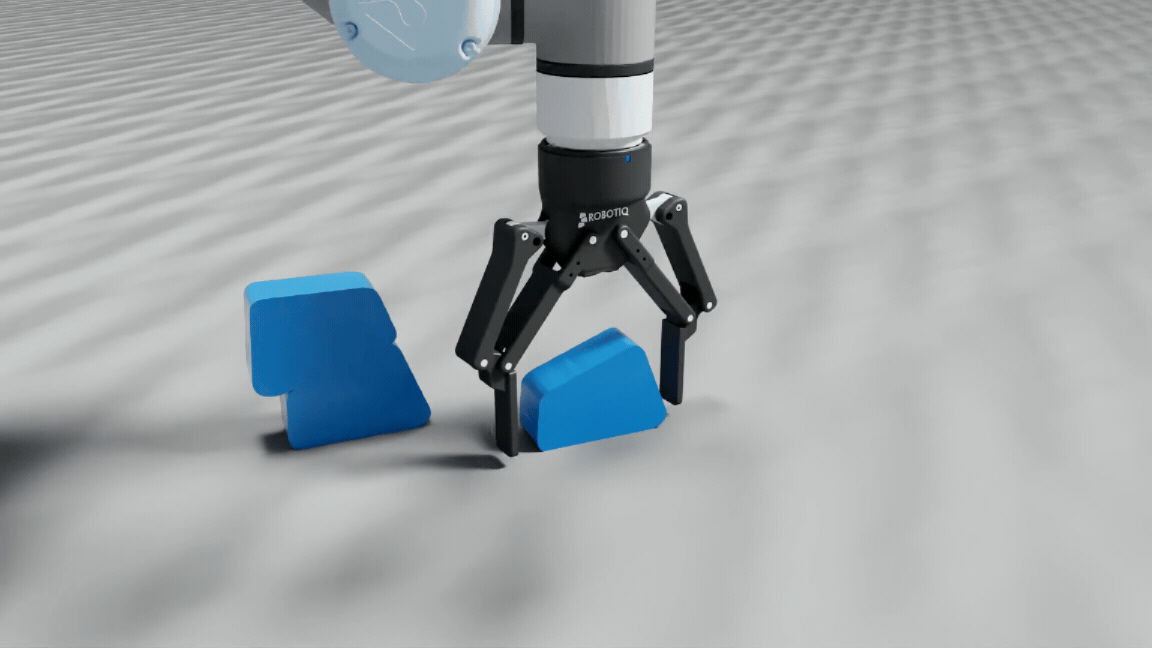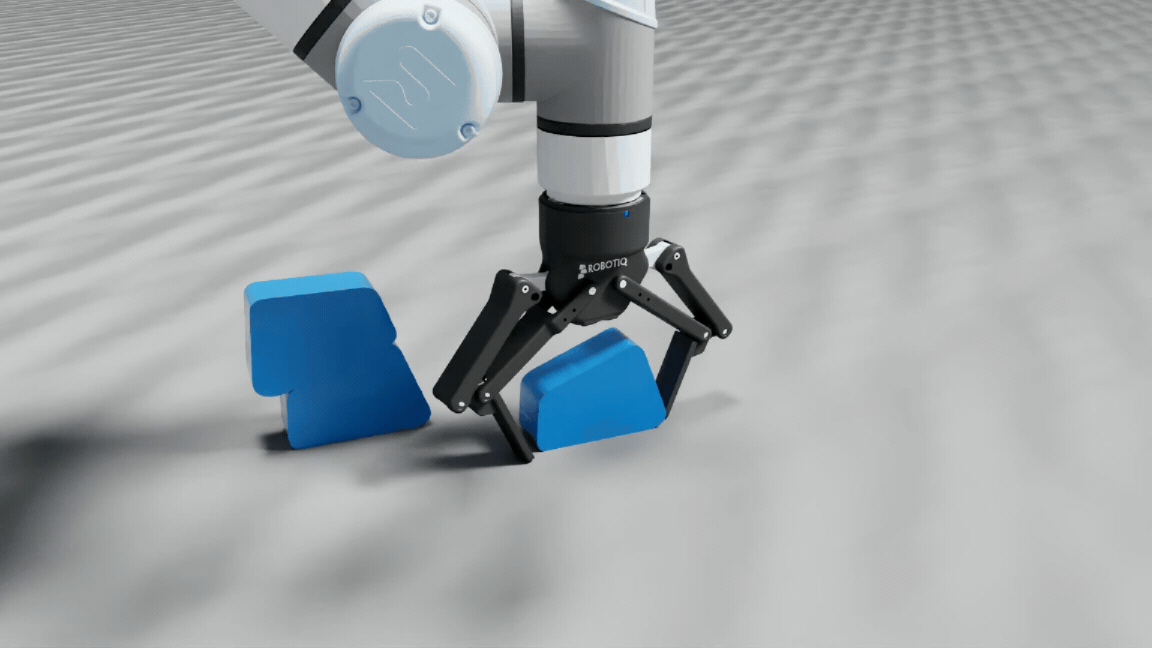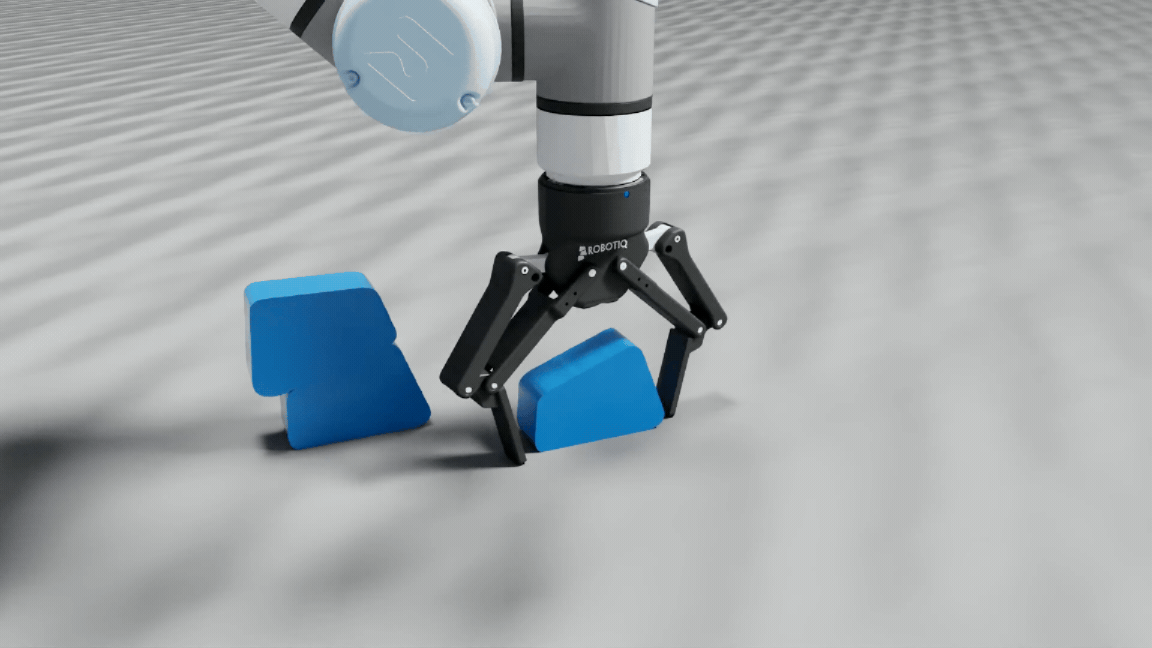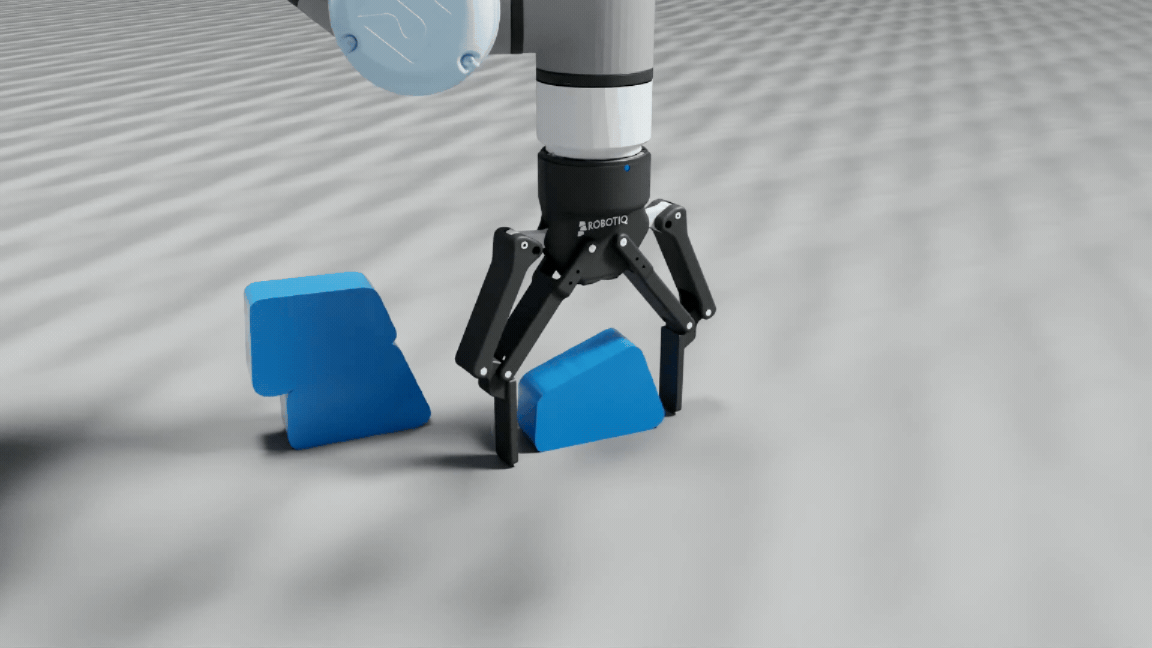
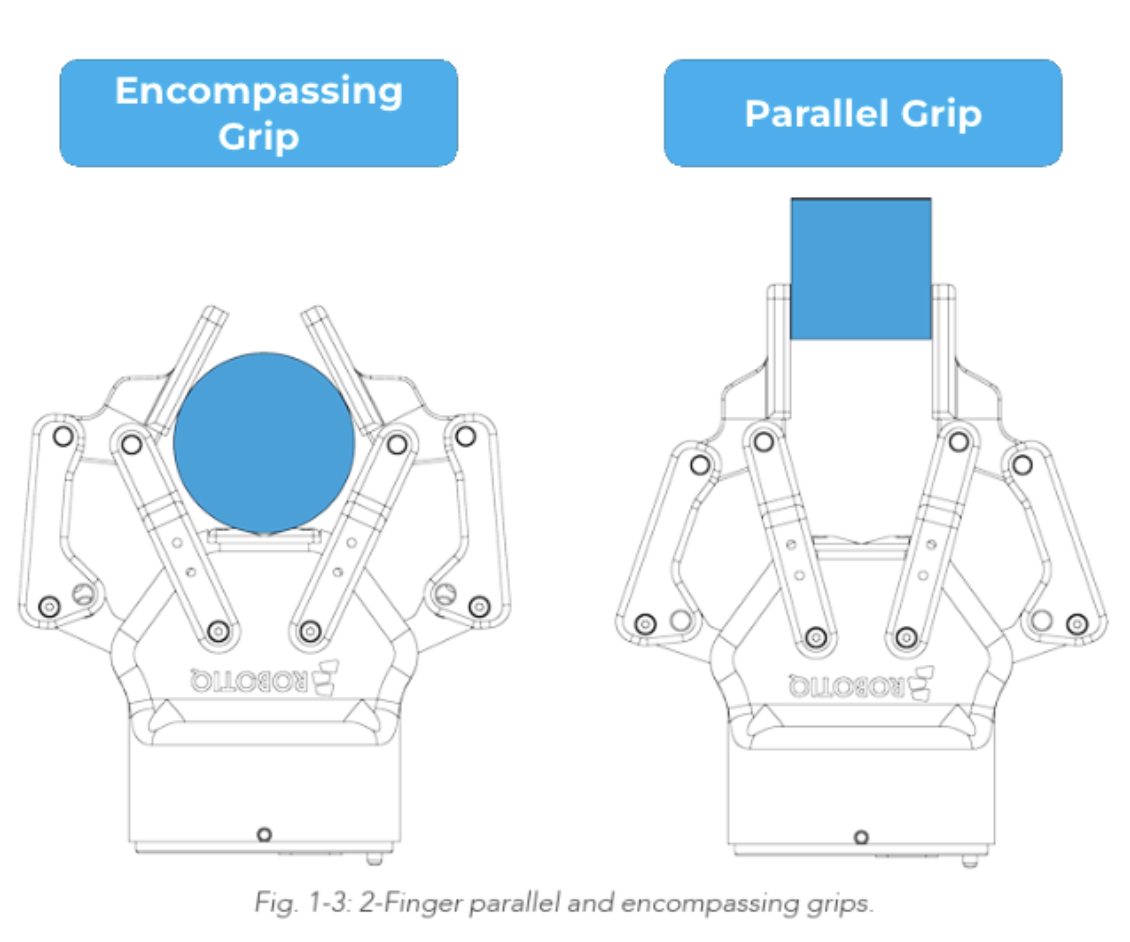
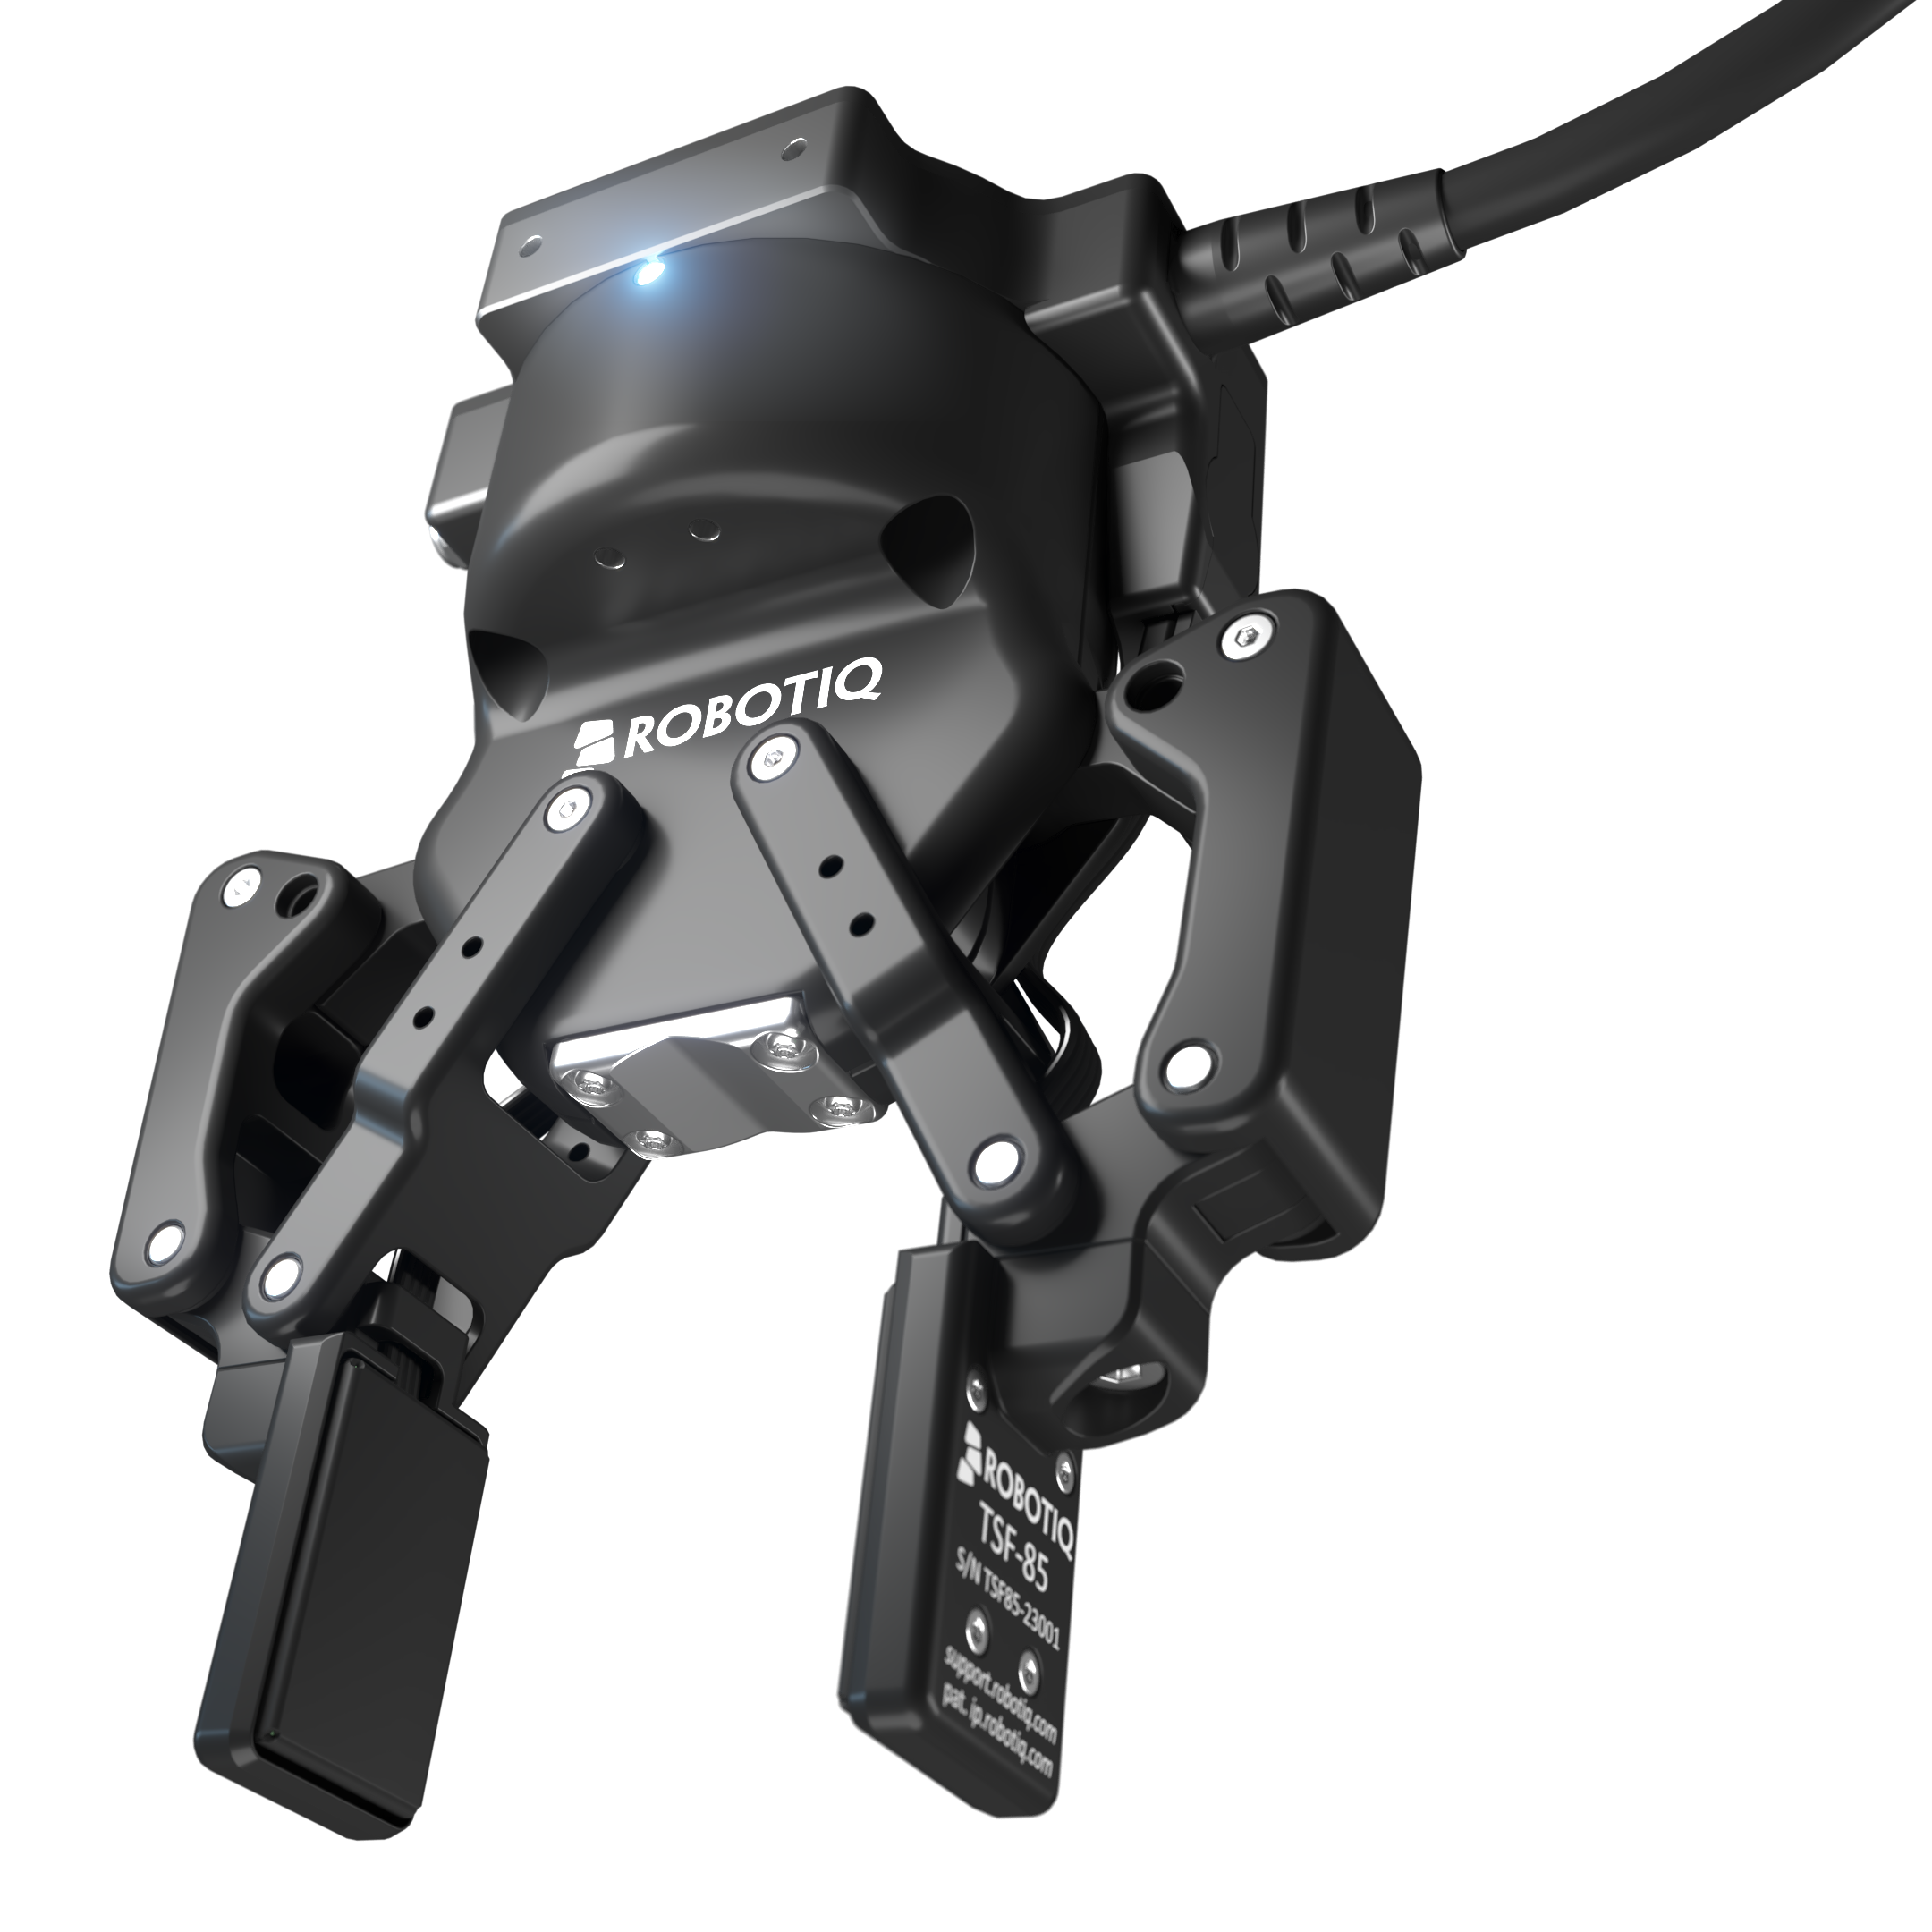
Taktile Sensorik ist nicht neu; die Herausforderung besteht darin, Rohsignale in Trainingsdaten und Echtzeitverhalten zu überführen. Der 2FC erfasst kontaktreiche Daten, synchronisiert und mit physischen Ereignissen gelabelt, und führt integrierte Intelligenz direkt auf dem Greifer aus, damit Roboter auf Basis dessen handeln, was sie fühlen.