La IA física tiene un punto ciego: el tacto
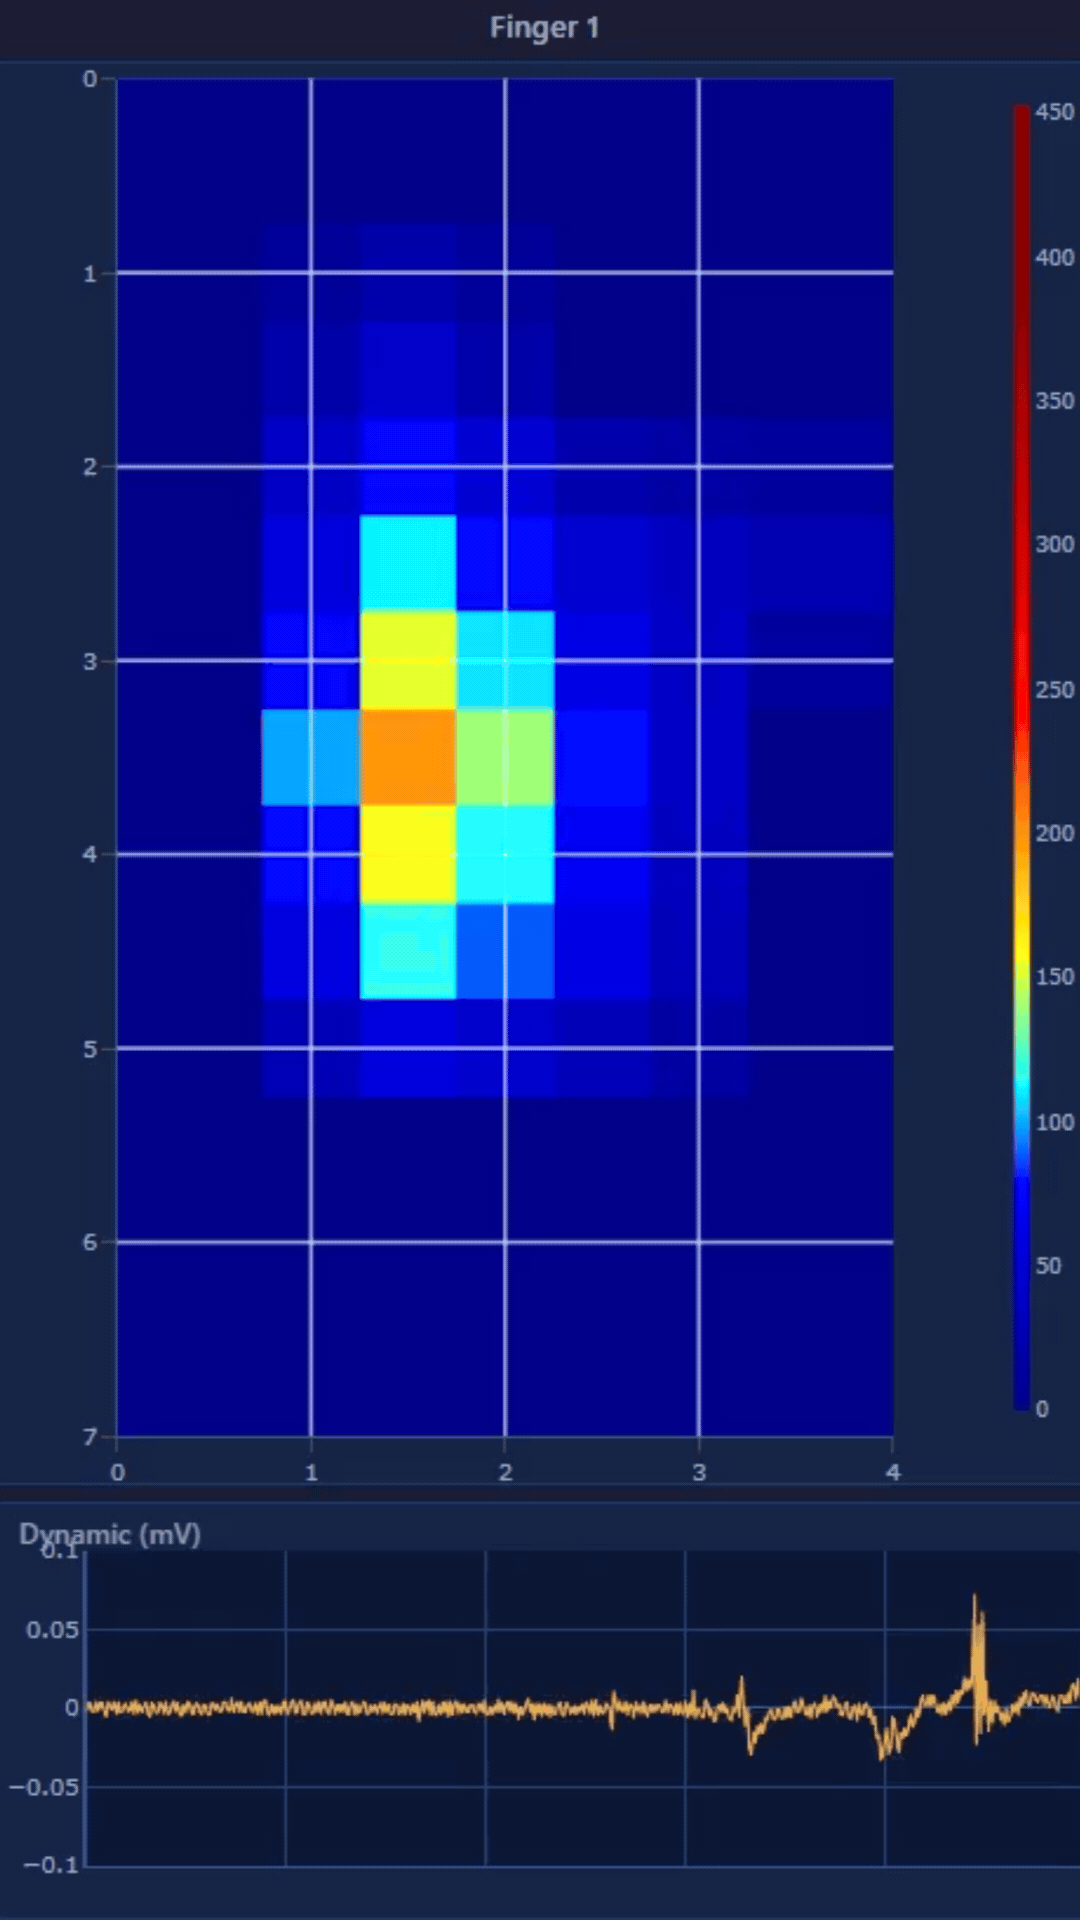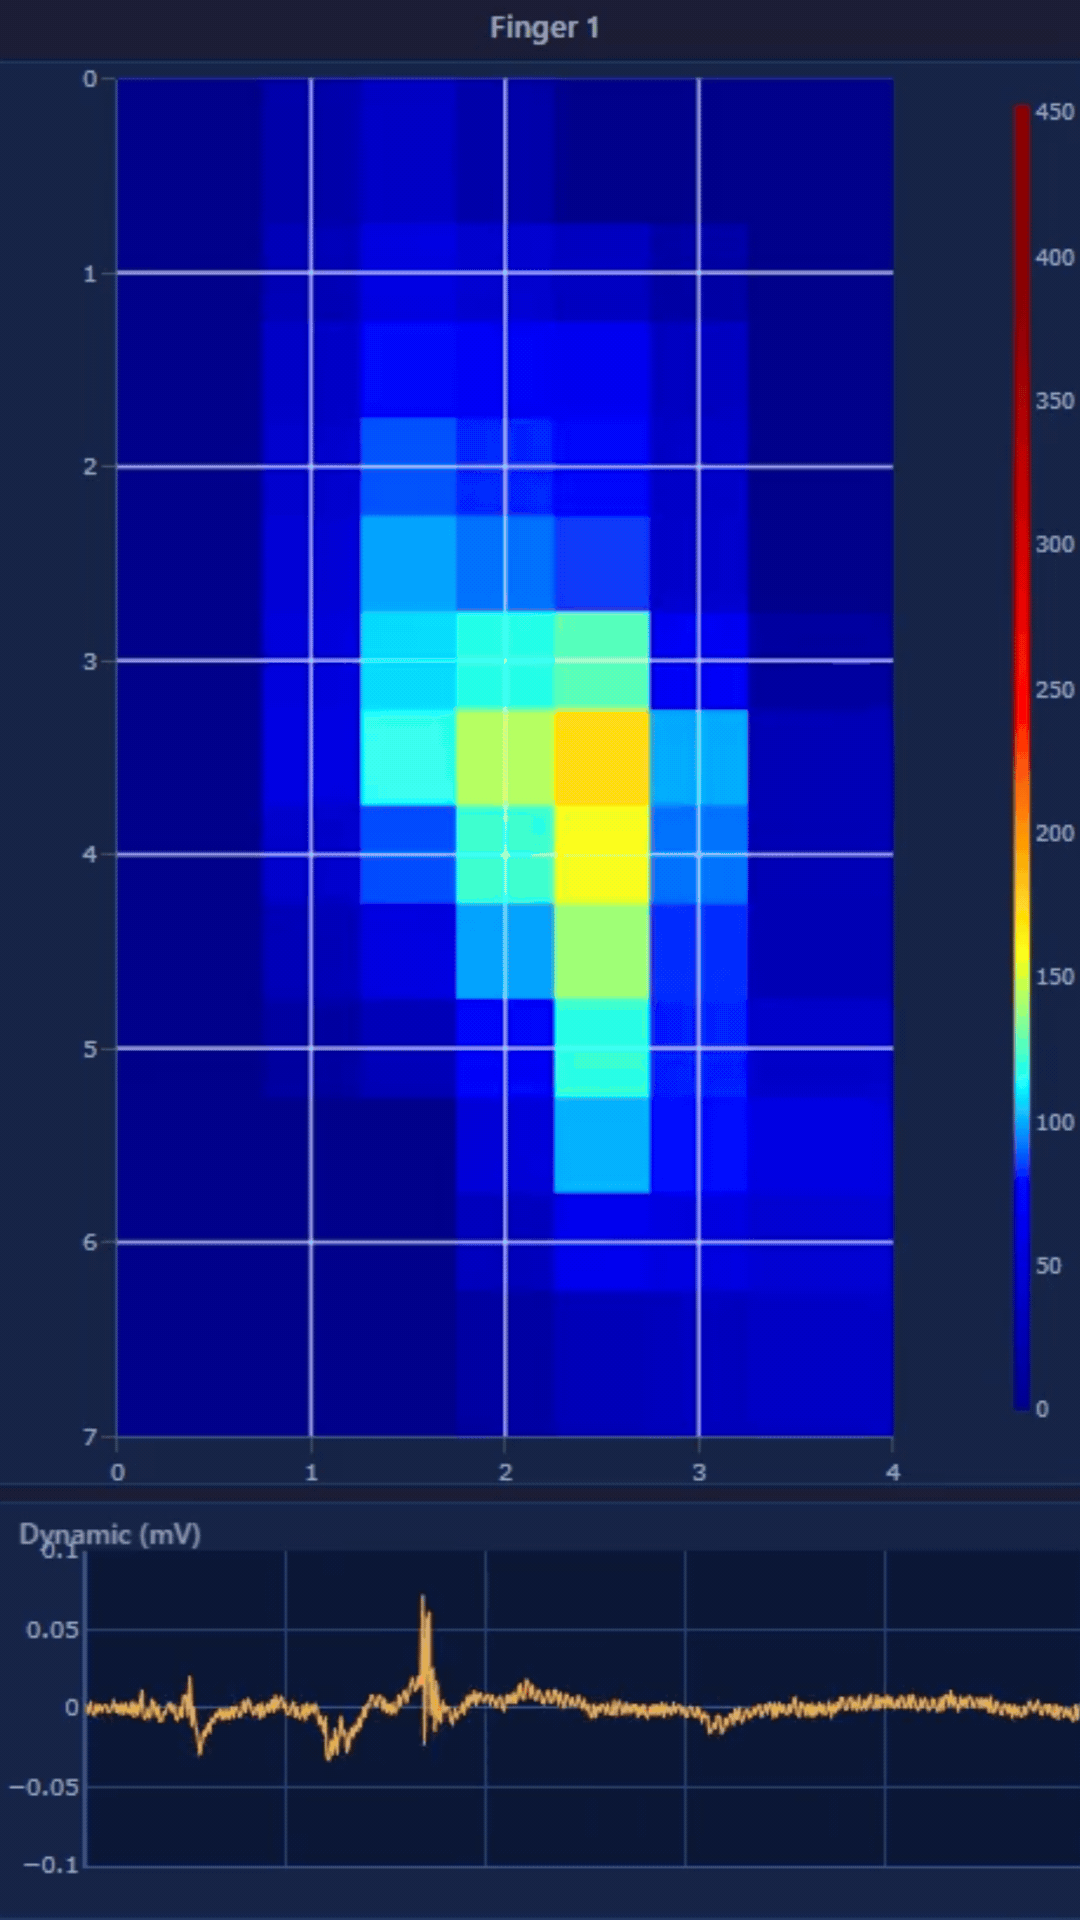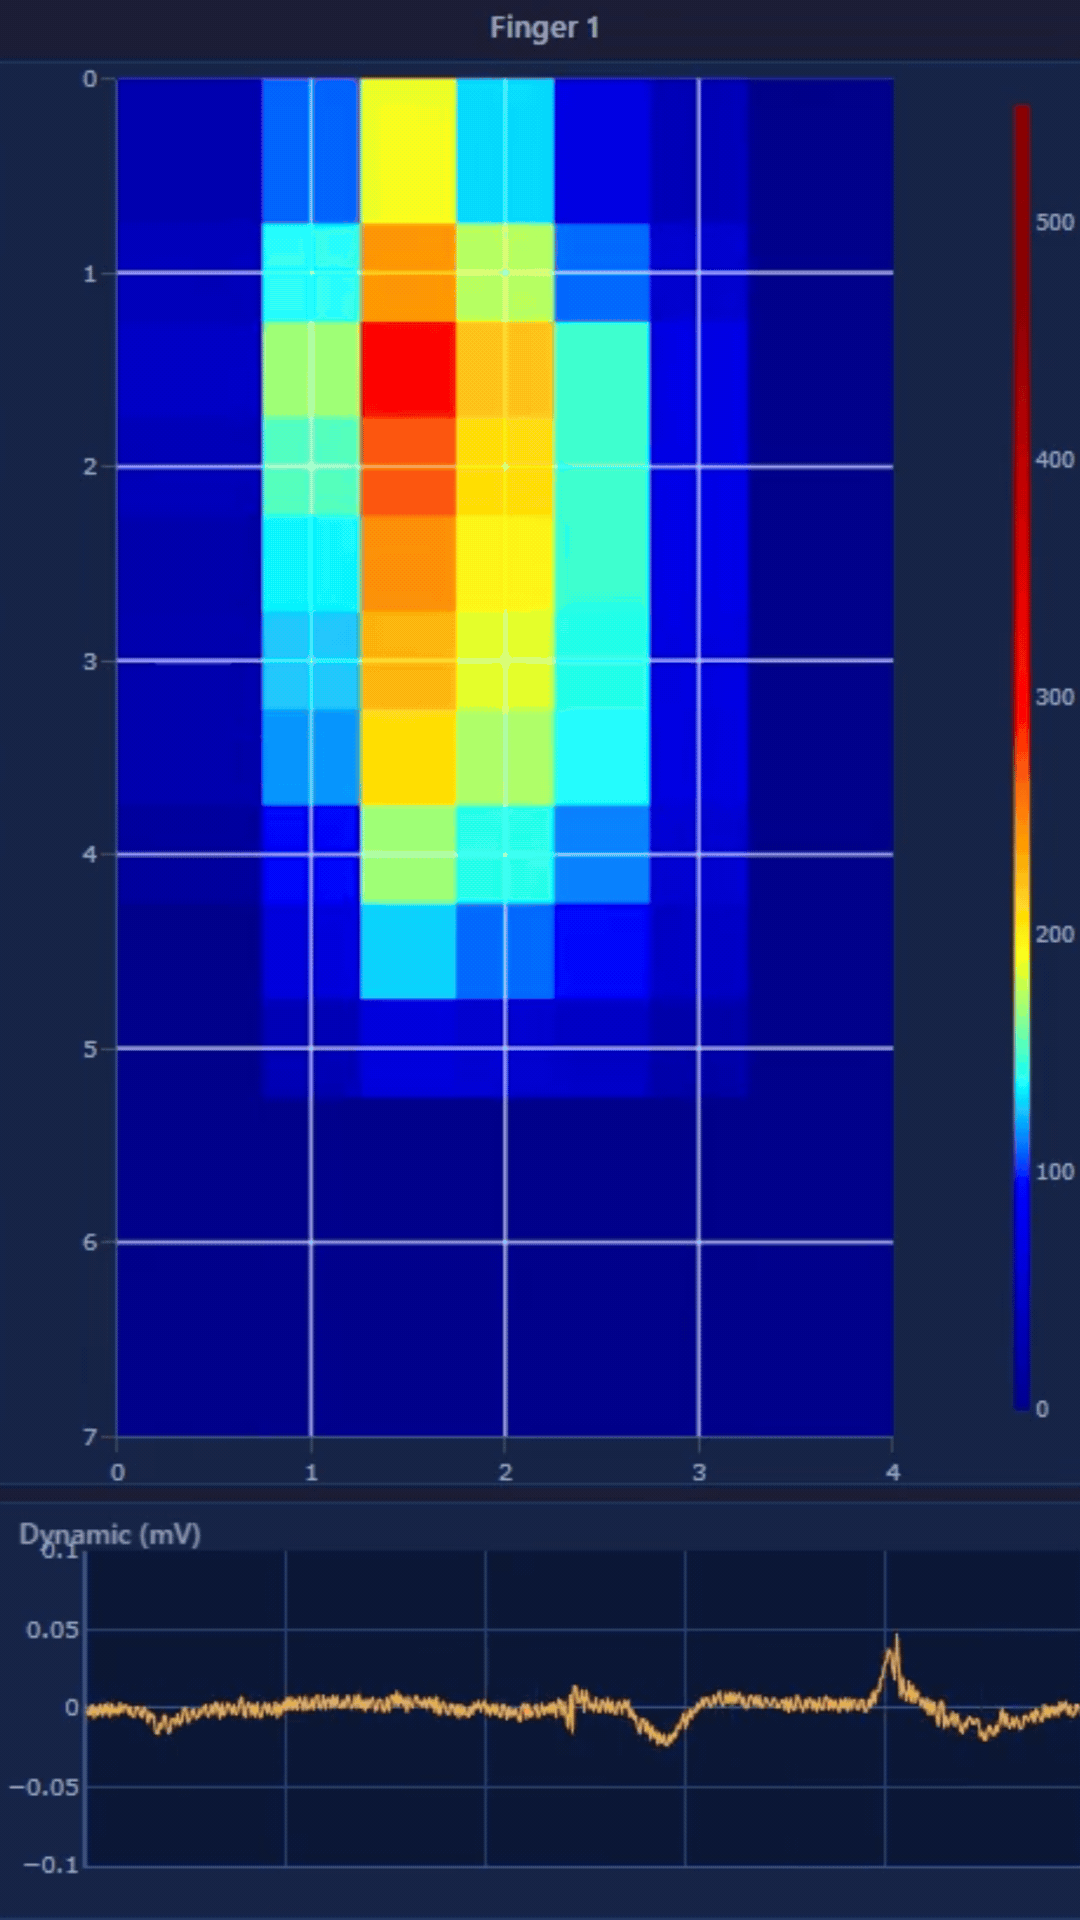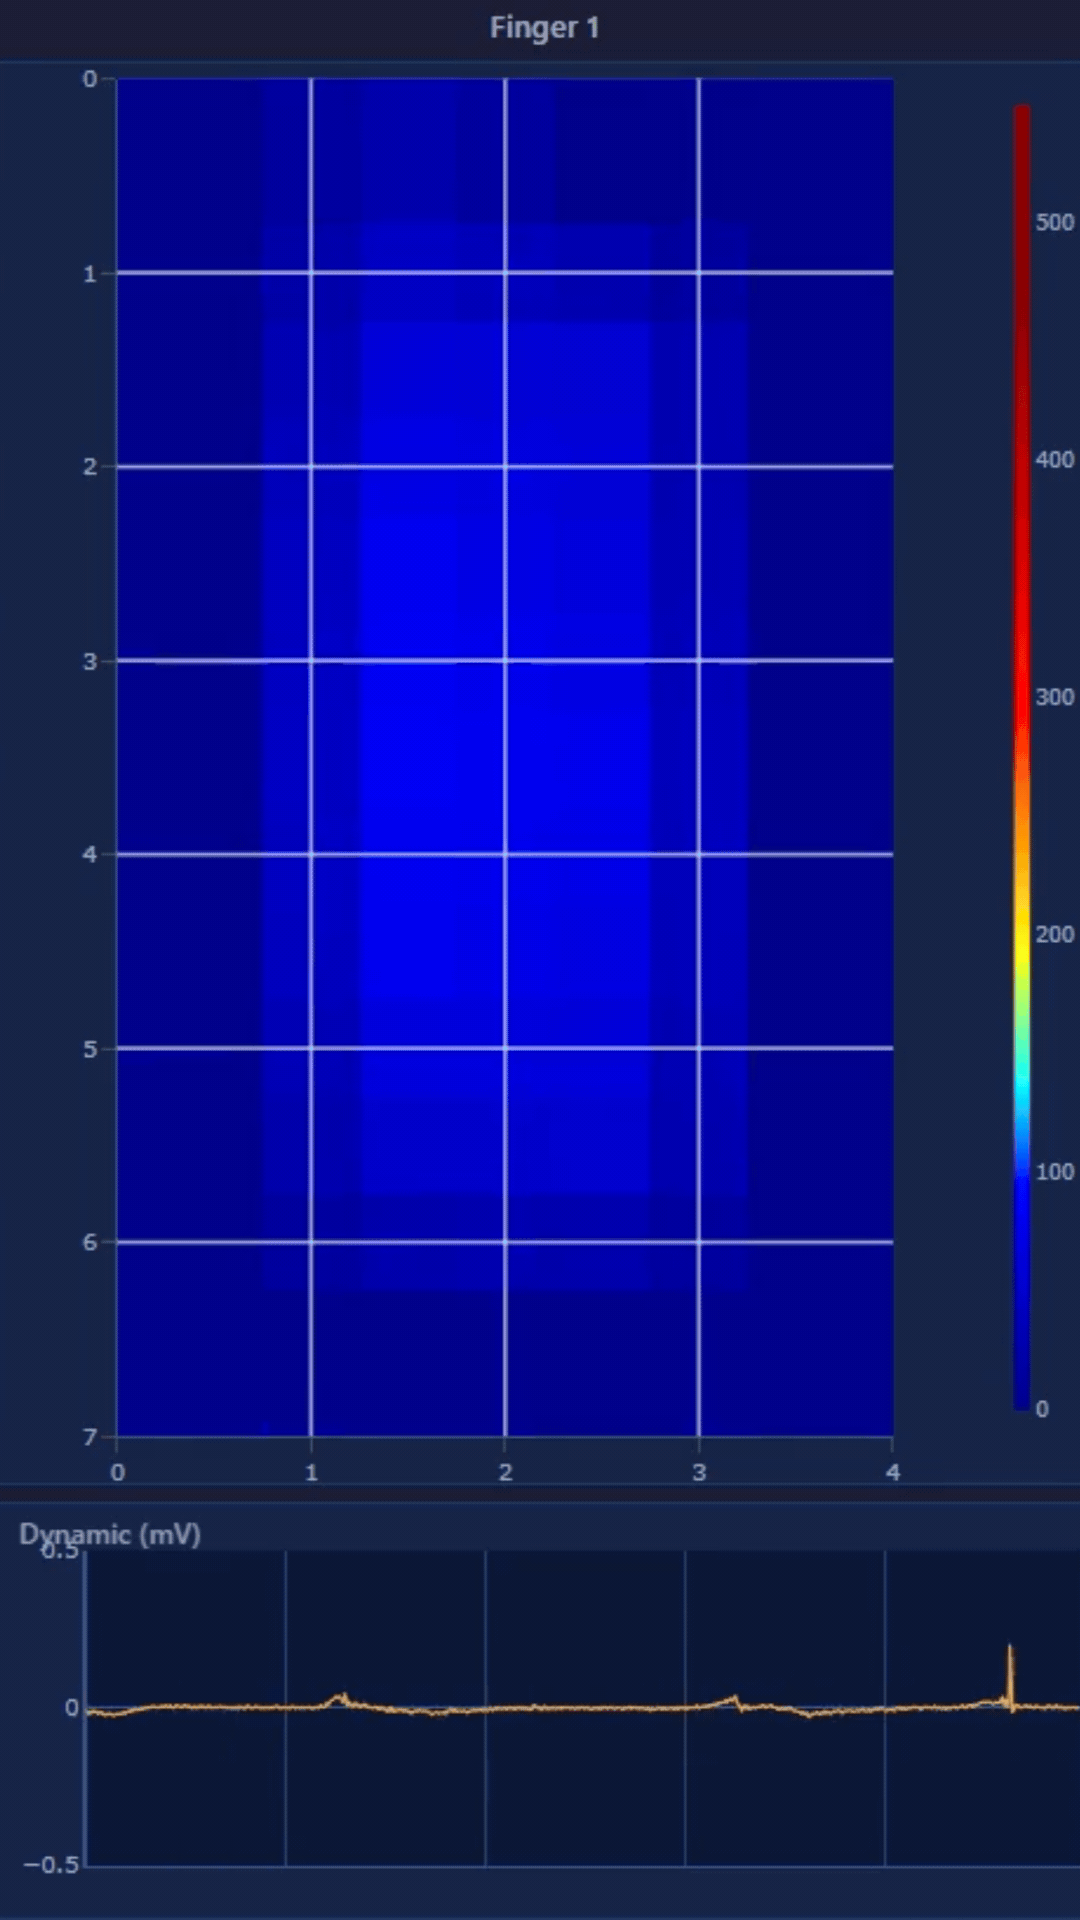
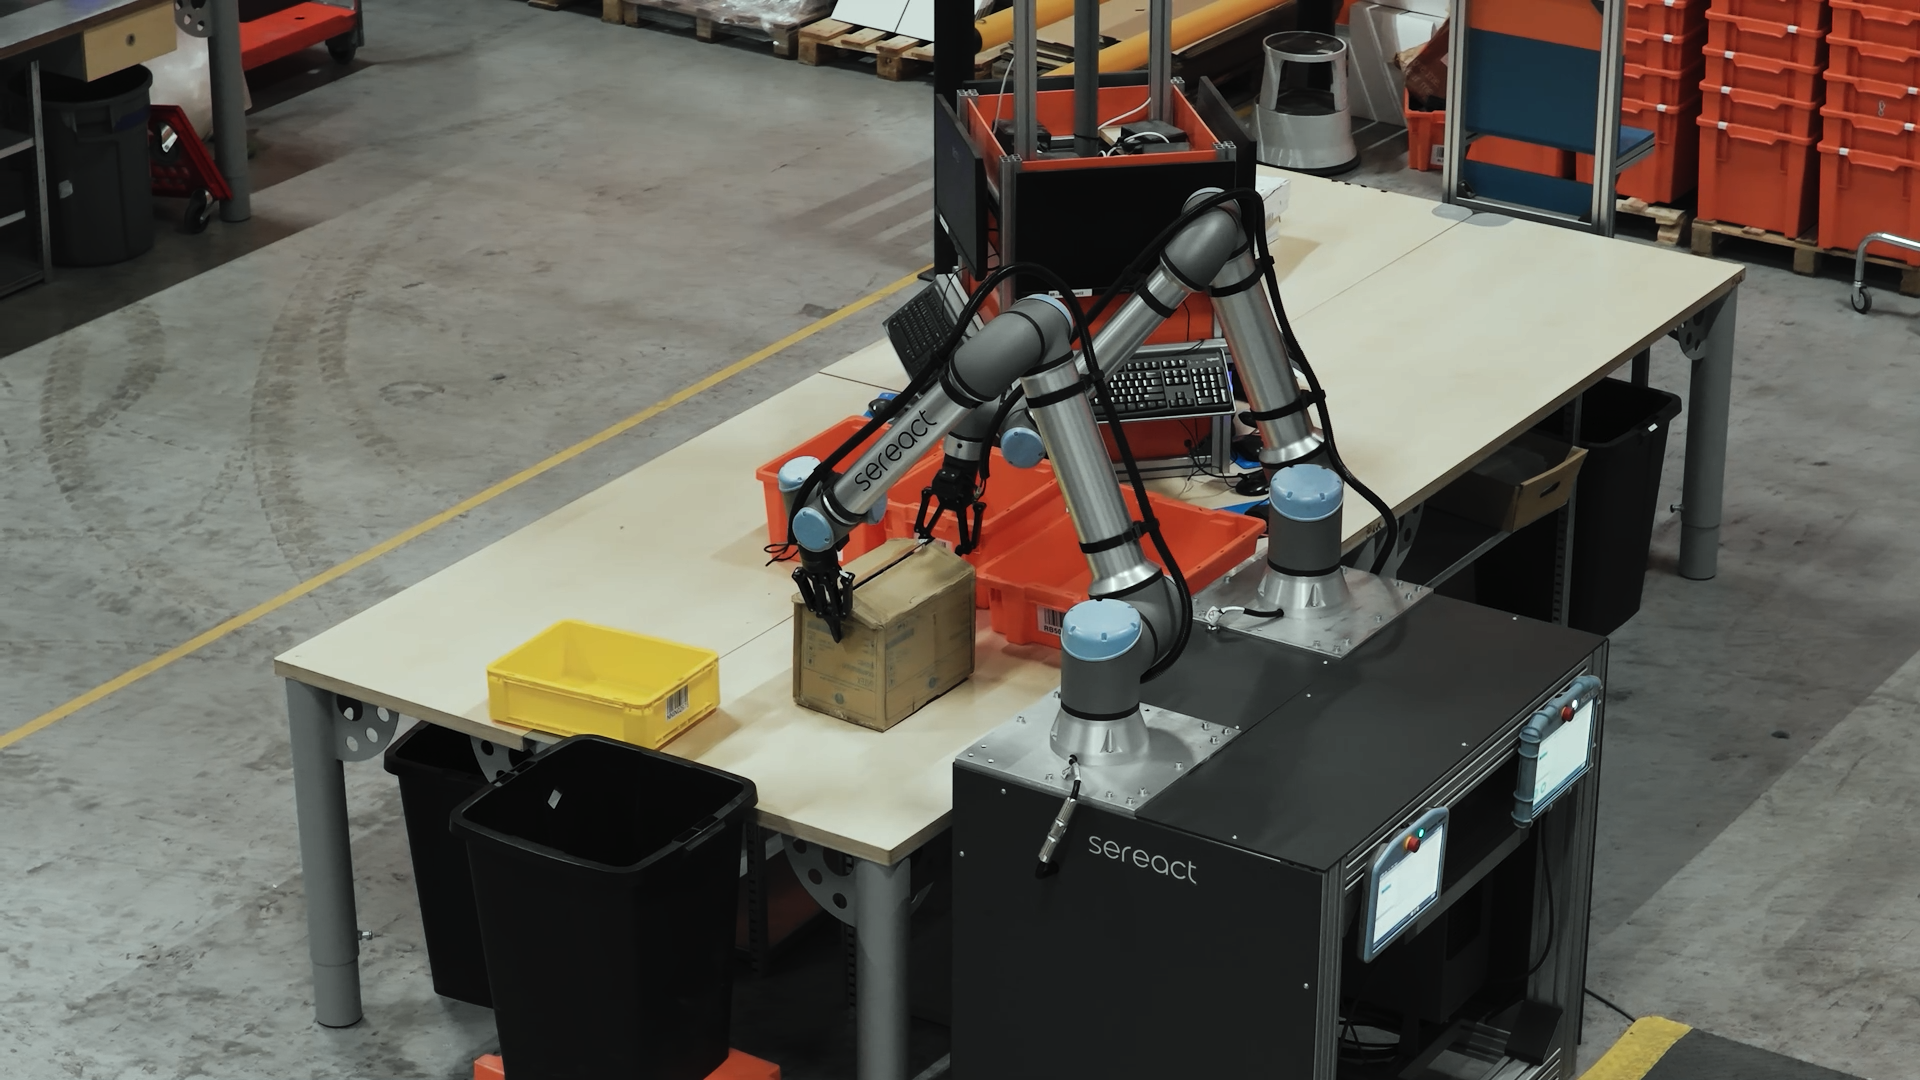
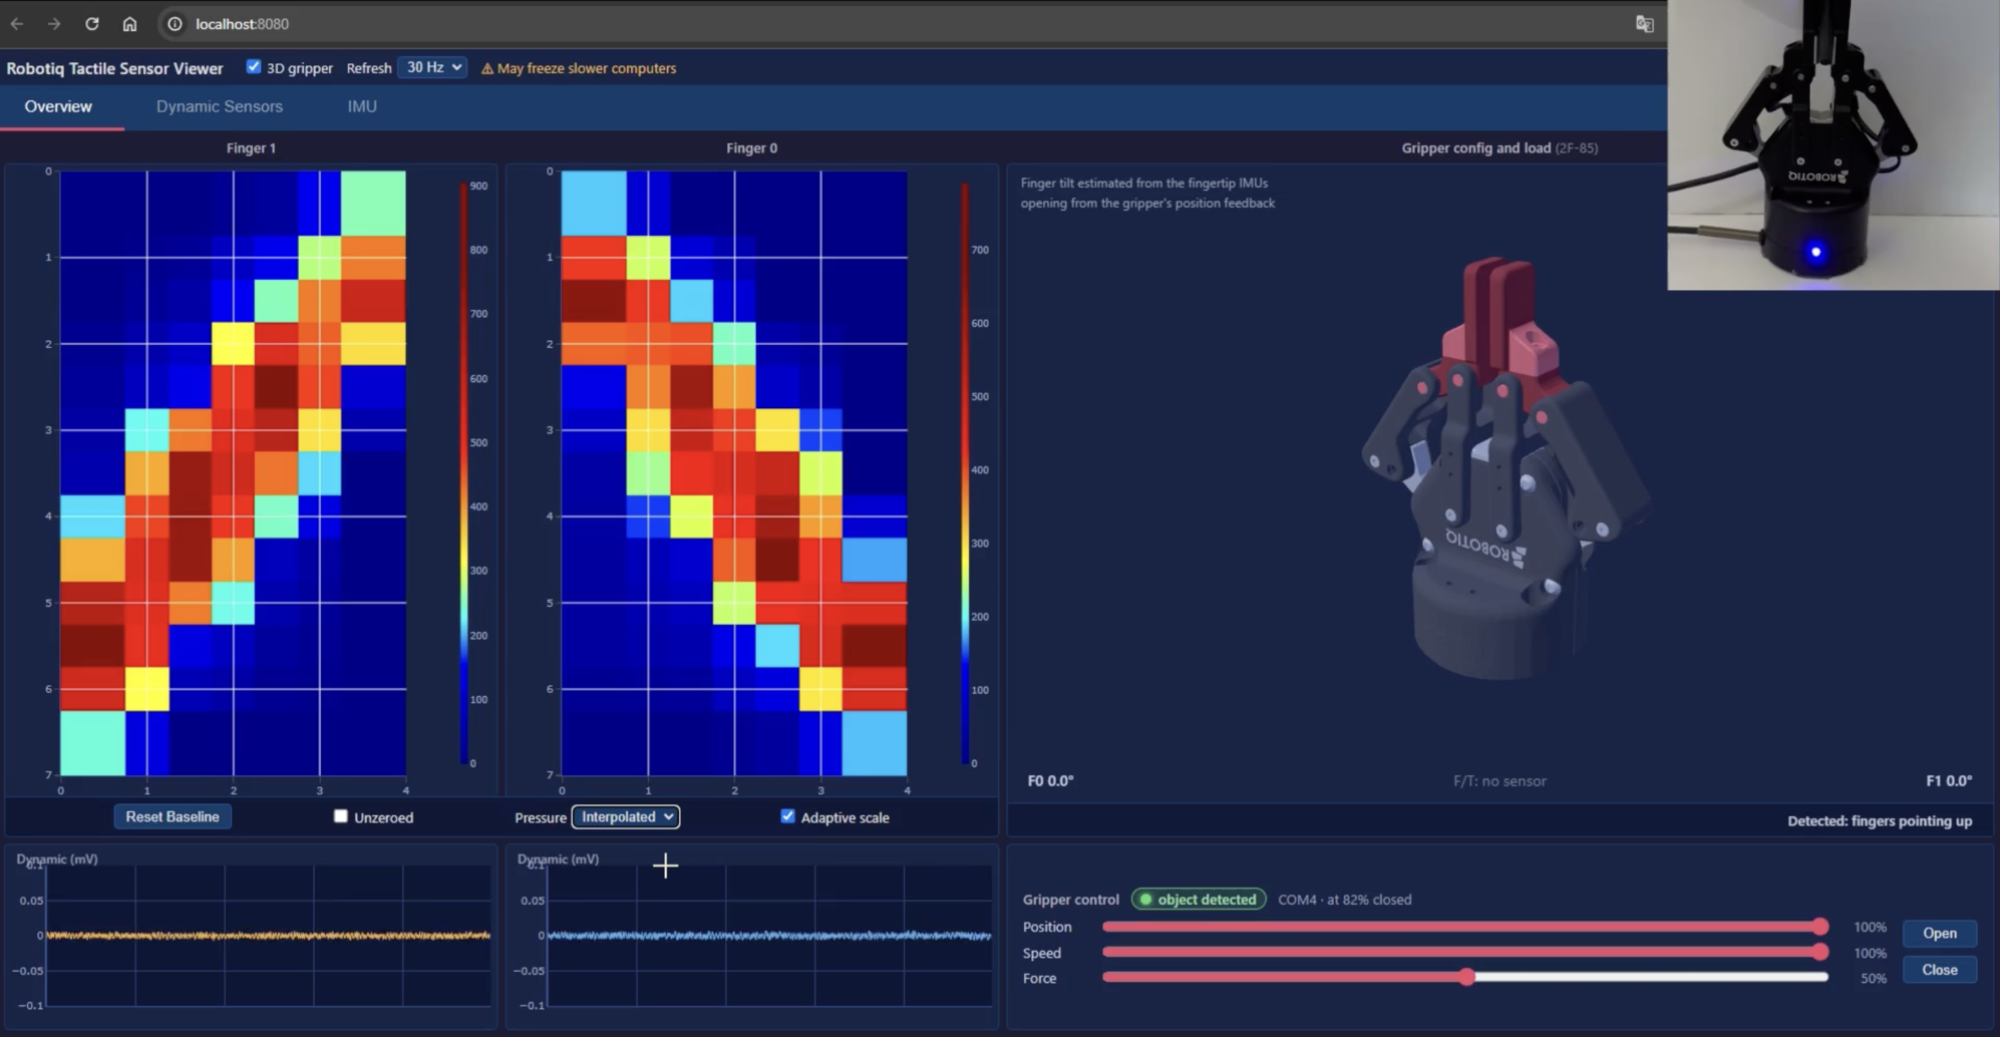
La industria invierte en visión, demostraciones y simulación, pero la manipulación depende del tacto. La mayoría de los robots no sienten lo que agarran, por lo que la presión, el deslizamiento, la fuerza y la posición no se capturan.
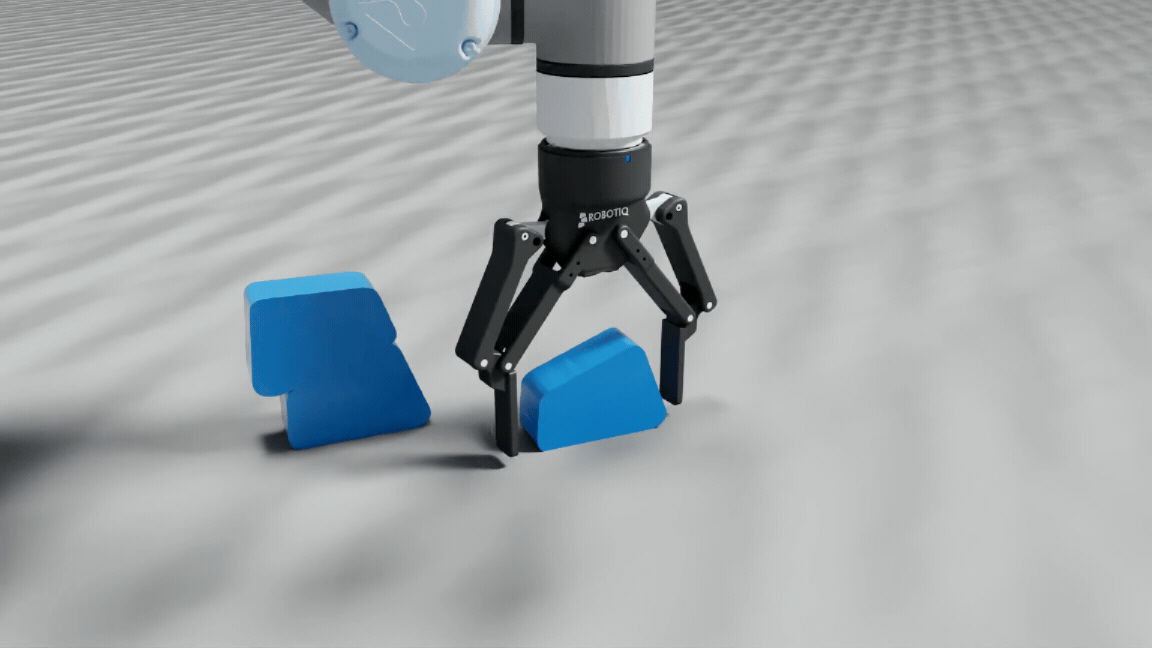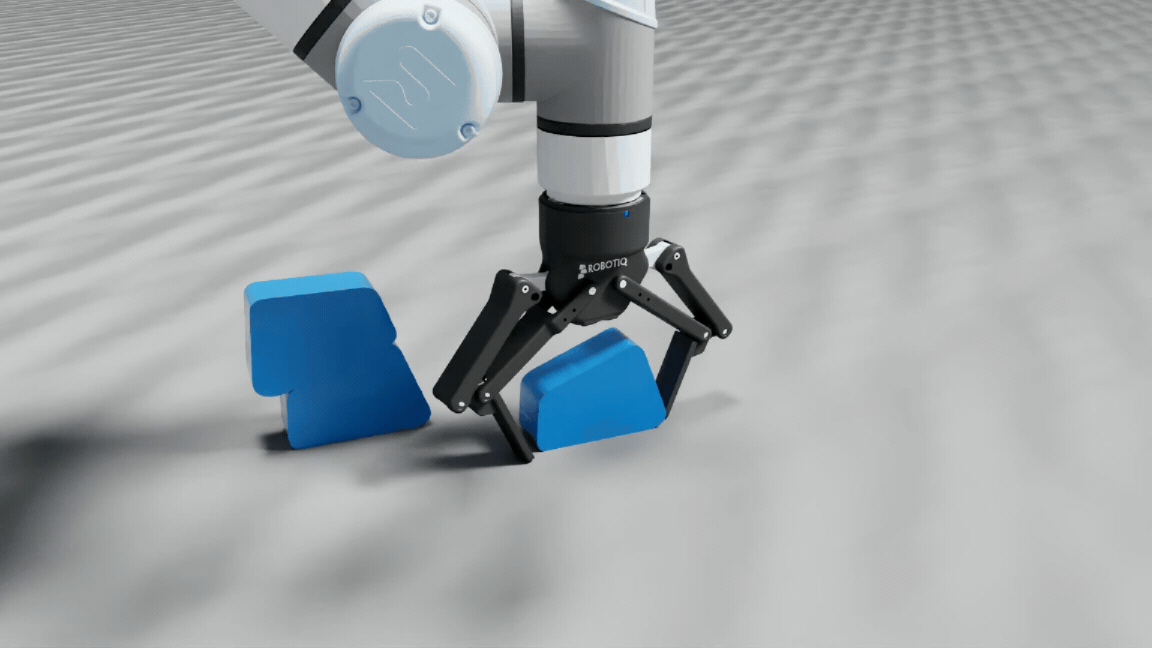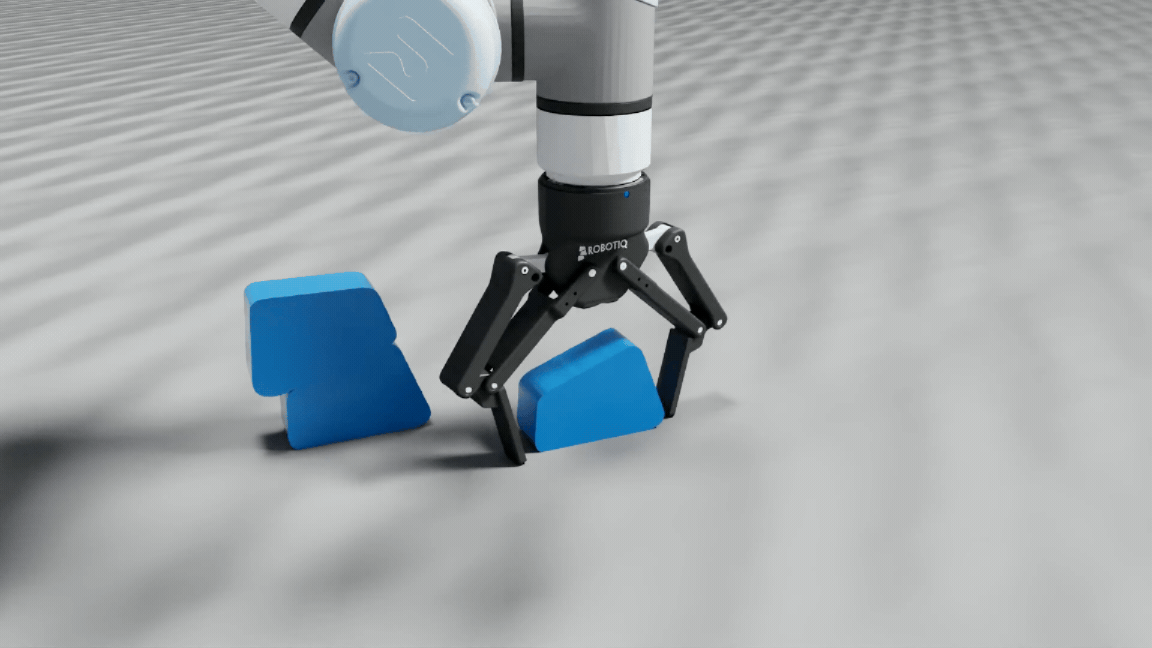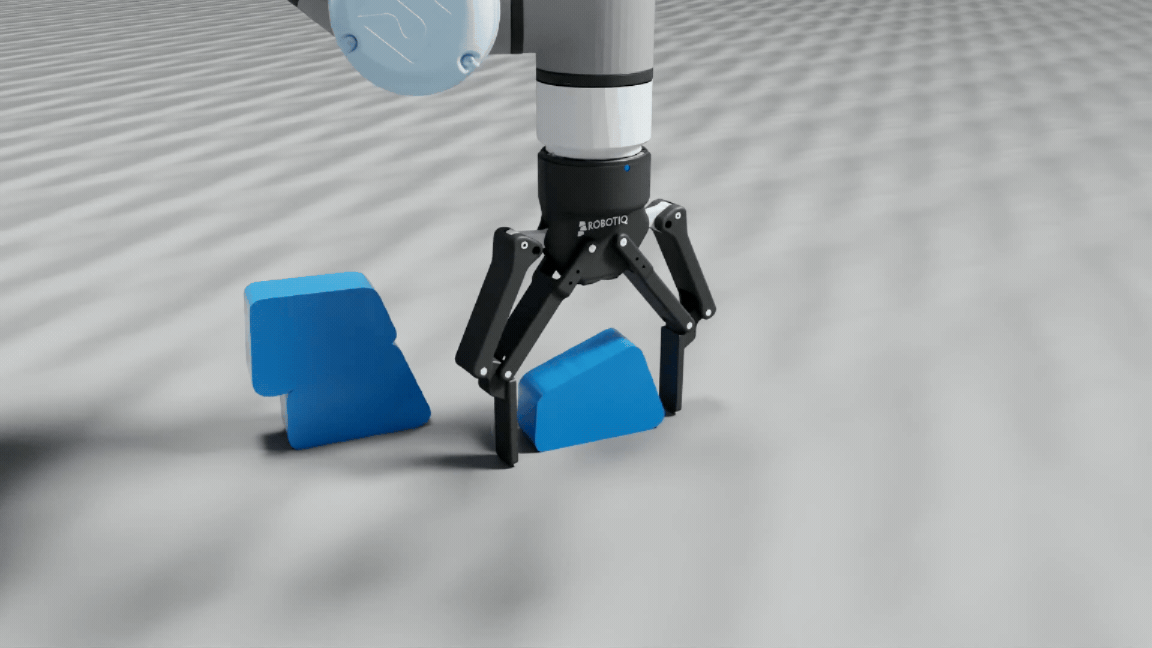
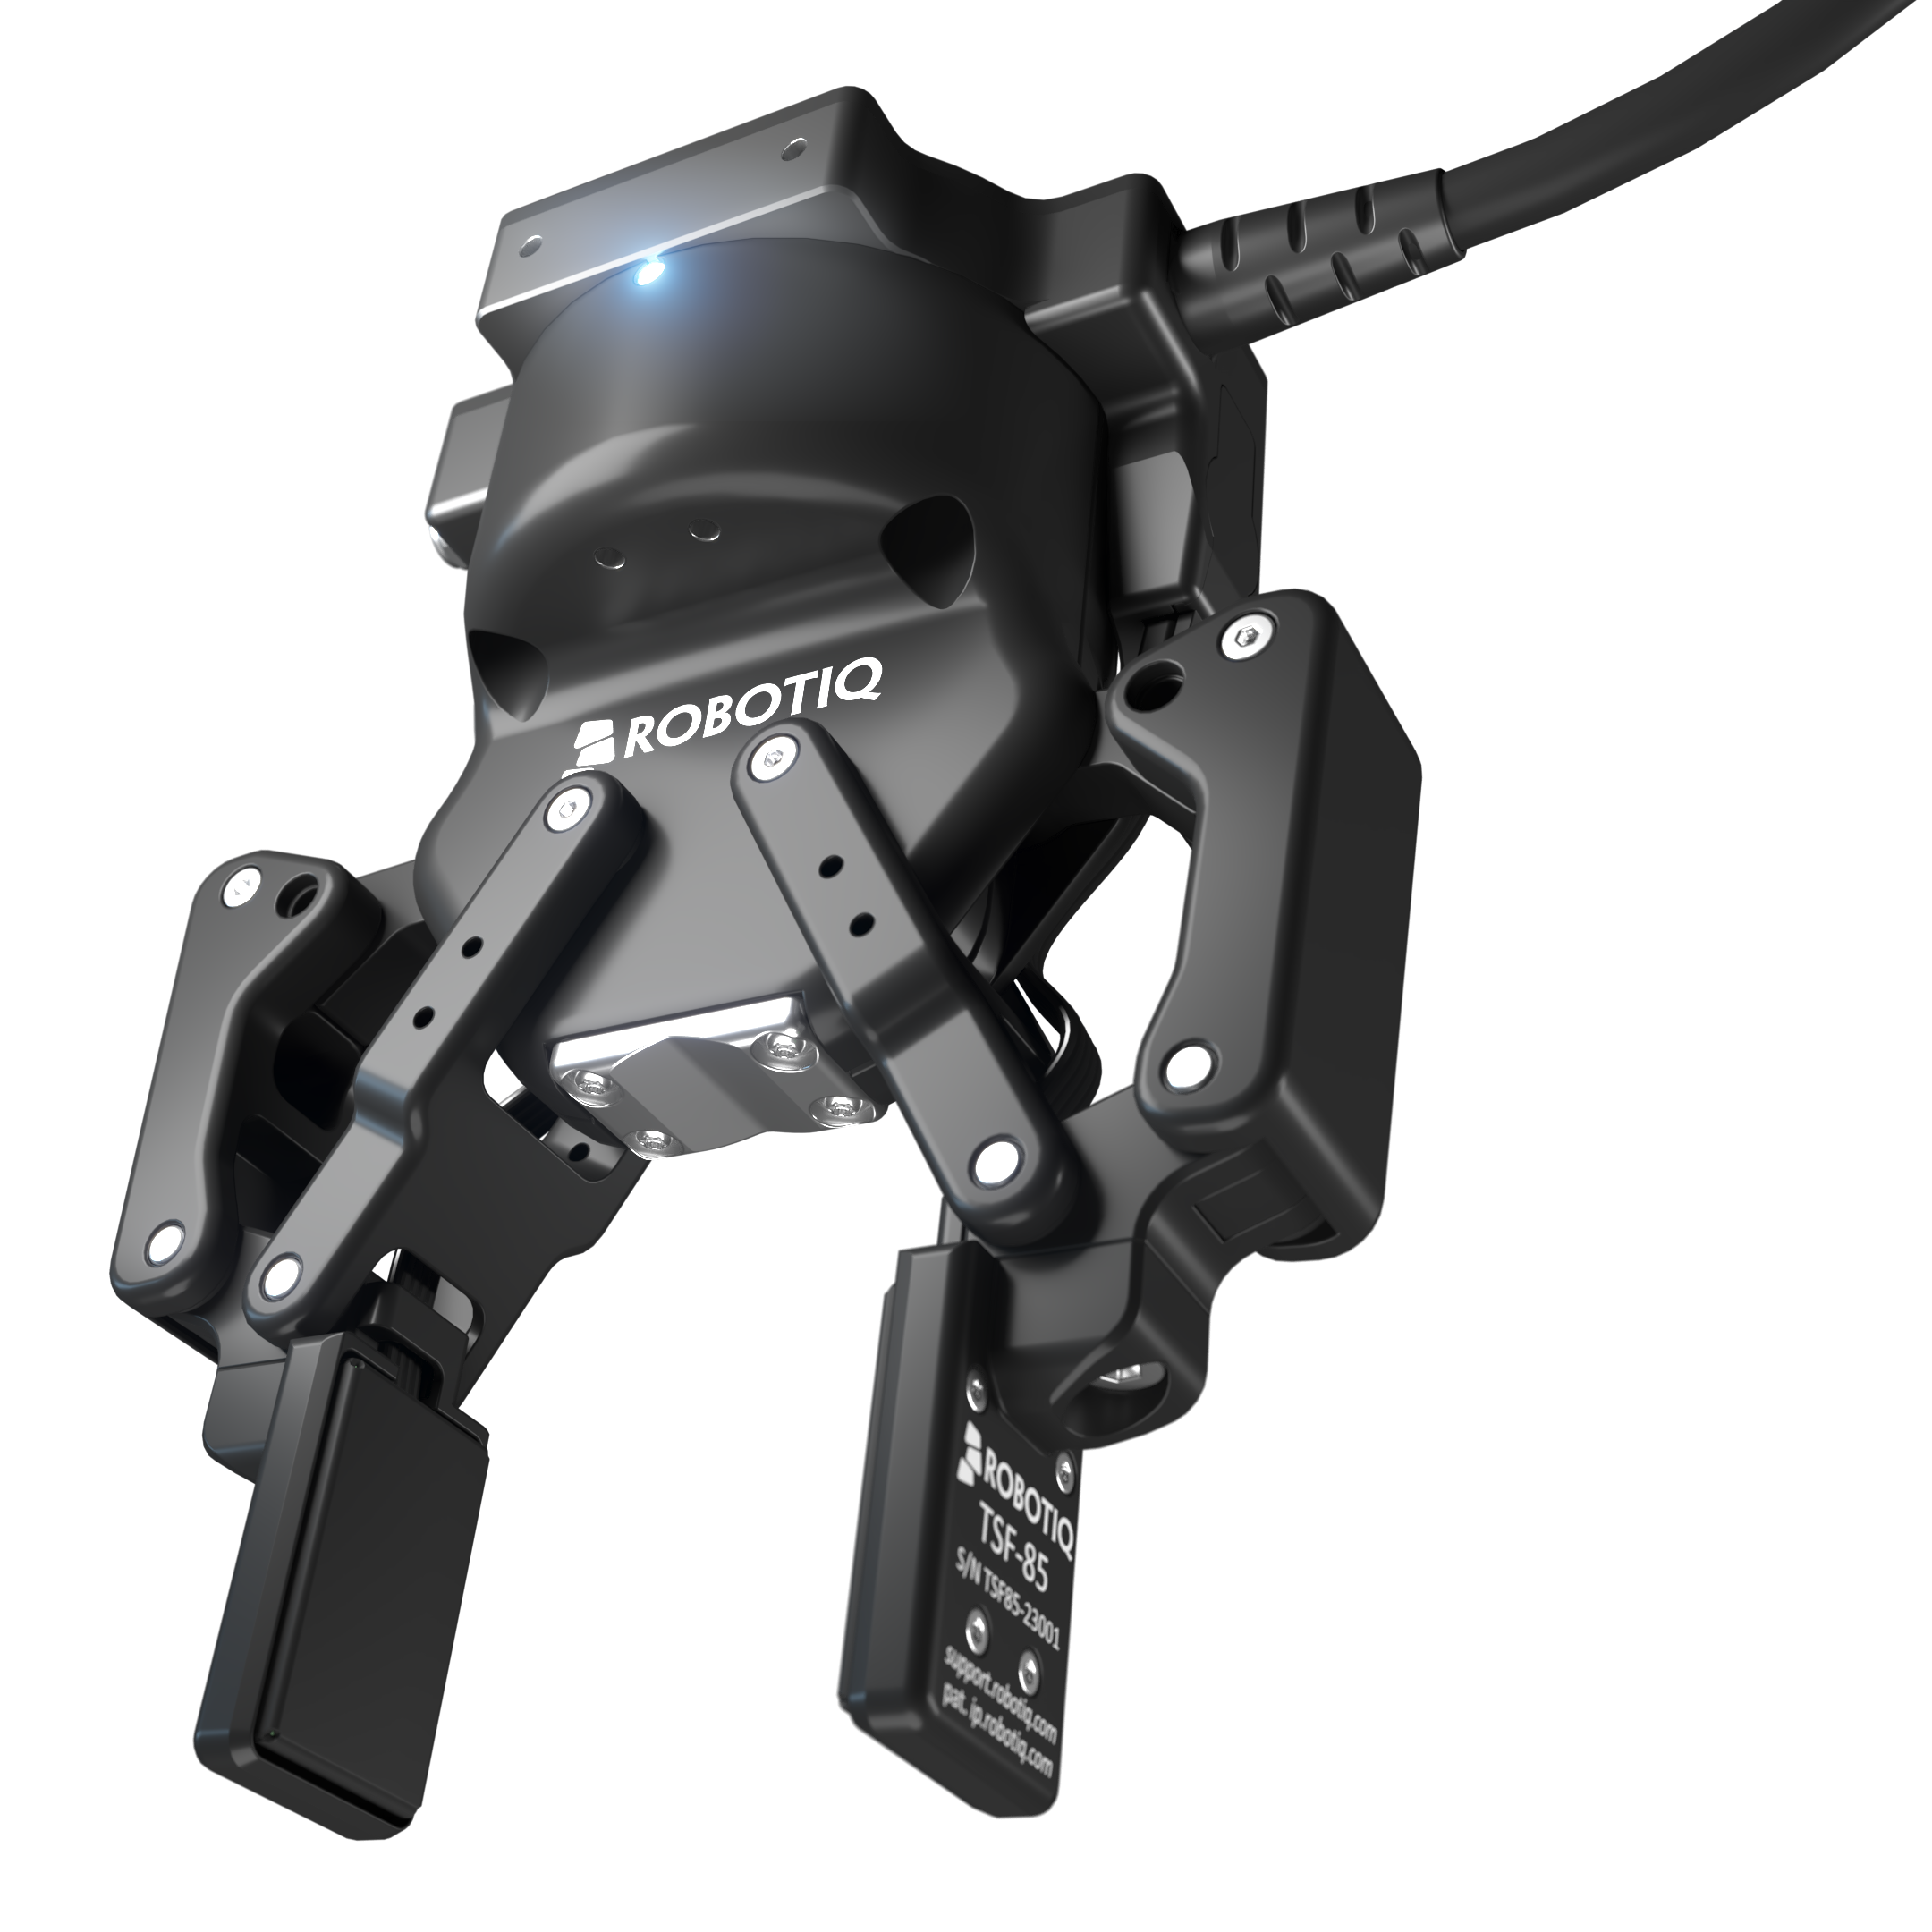
La detección táctil no es nueva; lo difícil es convertir la señal bruta en datos de entrenamiento y en comportamiento en tiempo real. La 2FC captura datos ricos en contacto, sincronizados y etiquetados con eventos físicos, y ejecuta inteligencia integrada en la propia pinza para que los robots actúen según lo que sienten.