L’IA fisica ha un punto cieco: il tatto
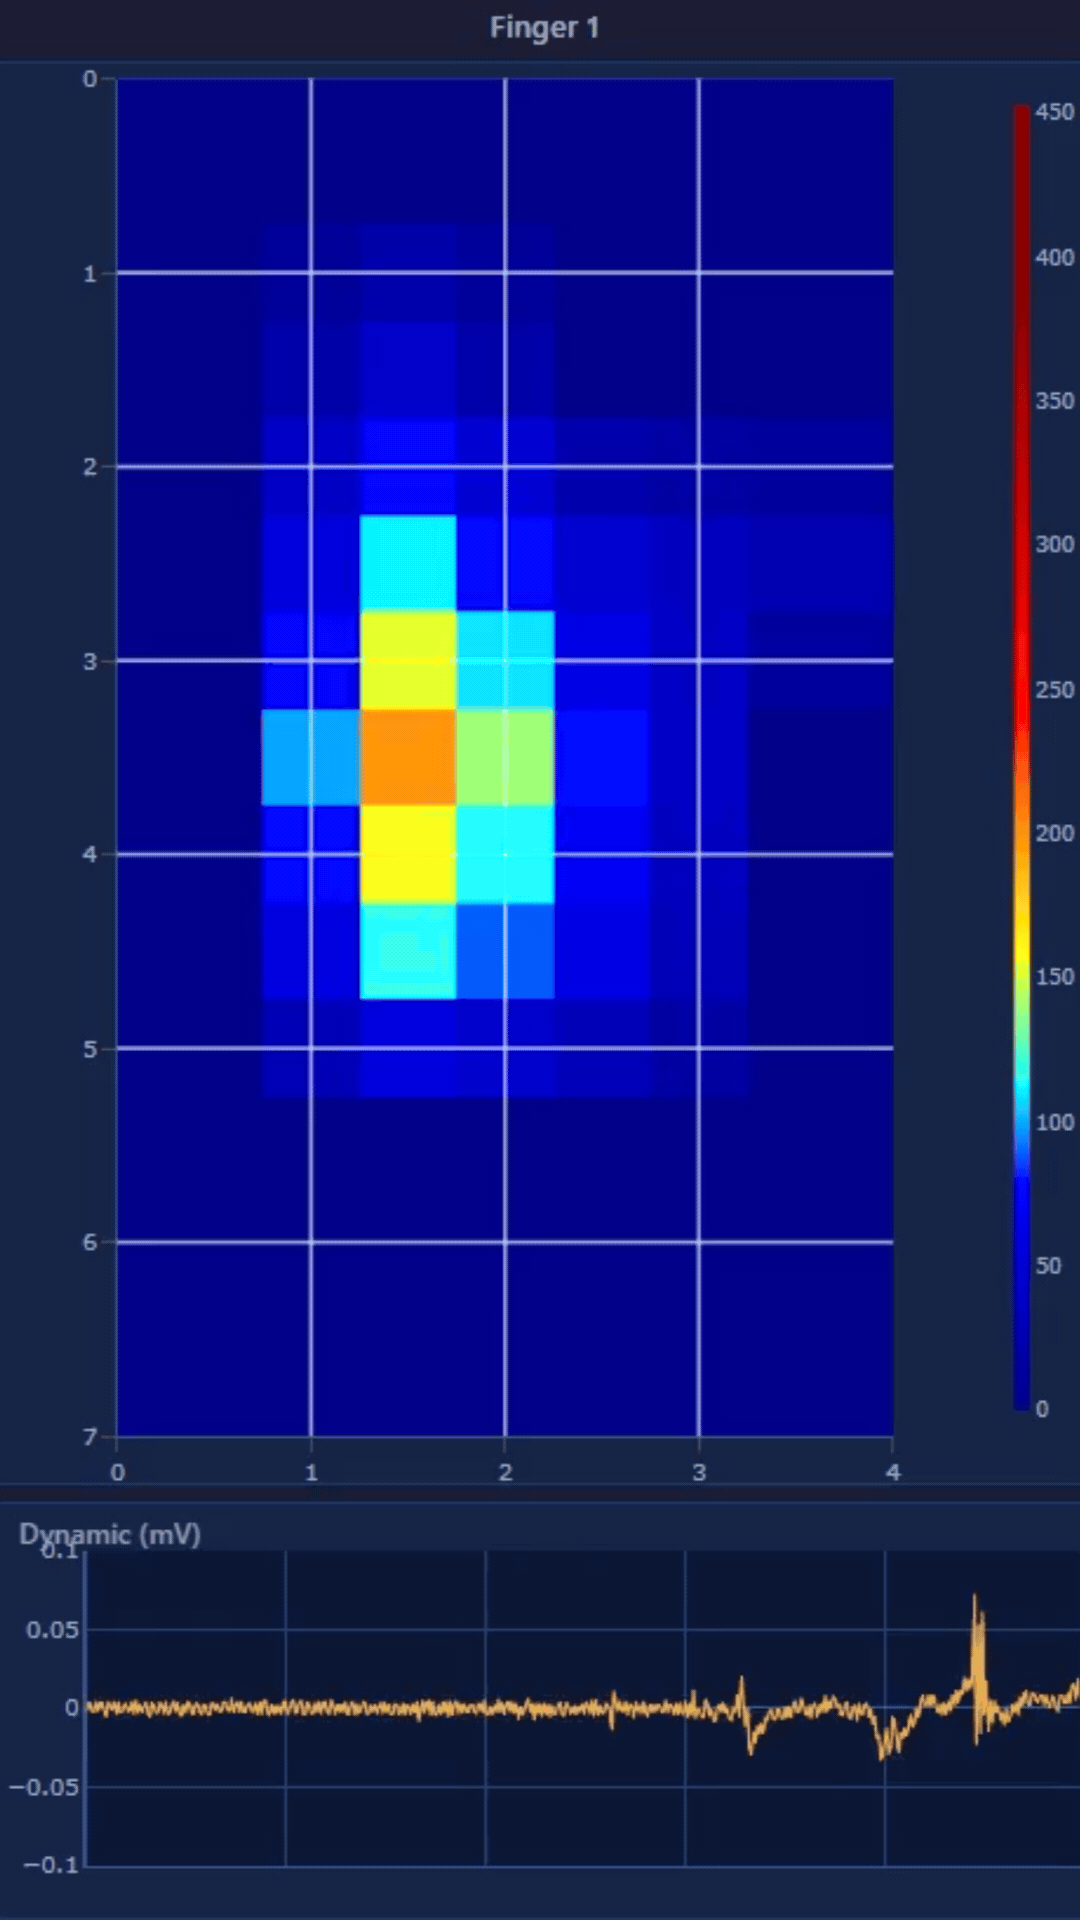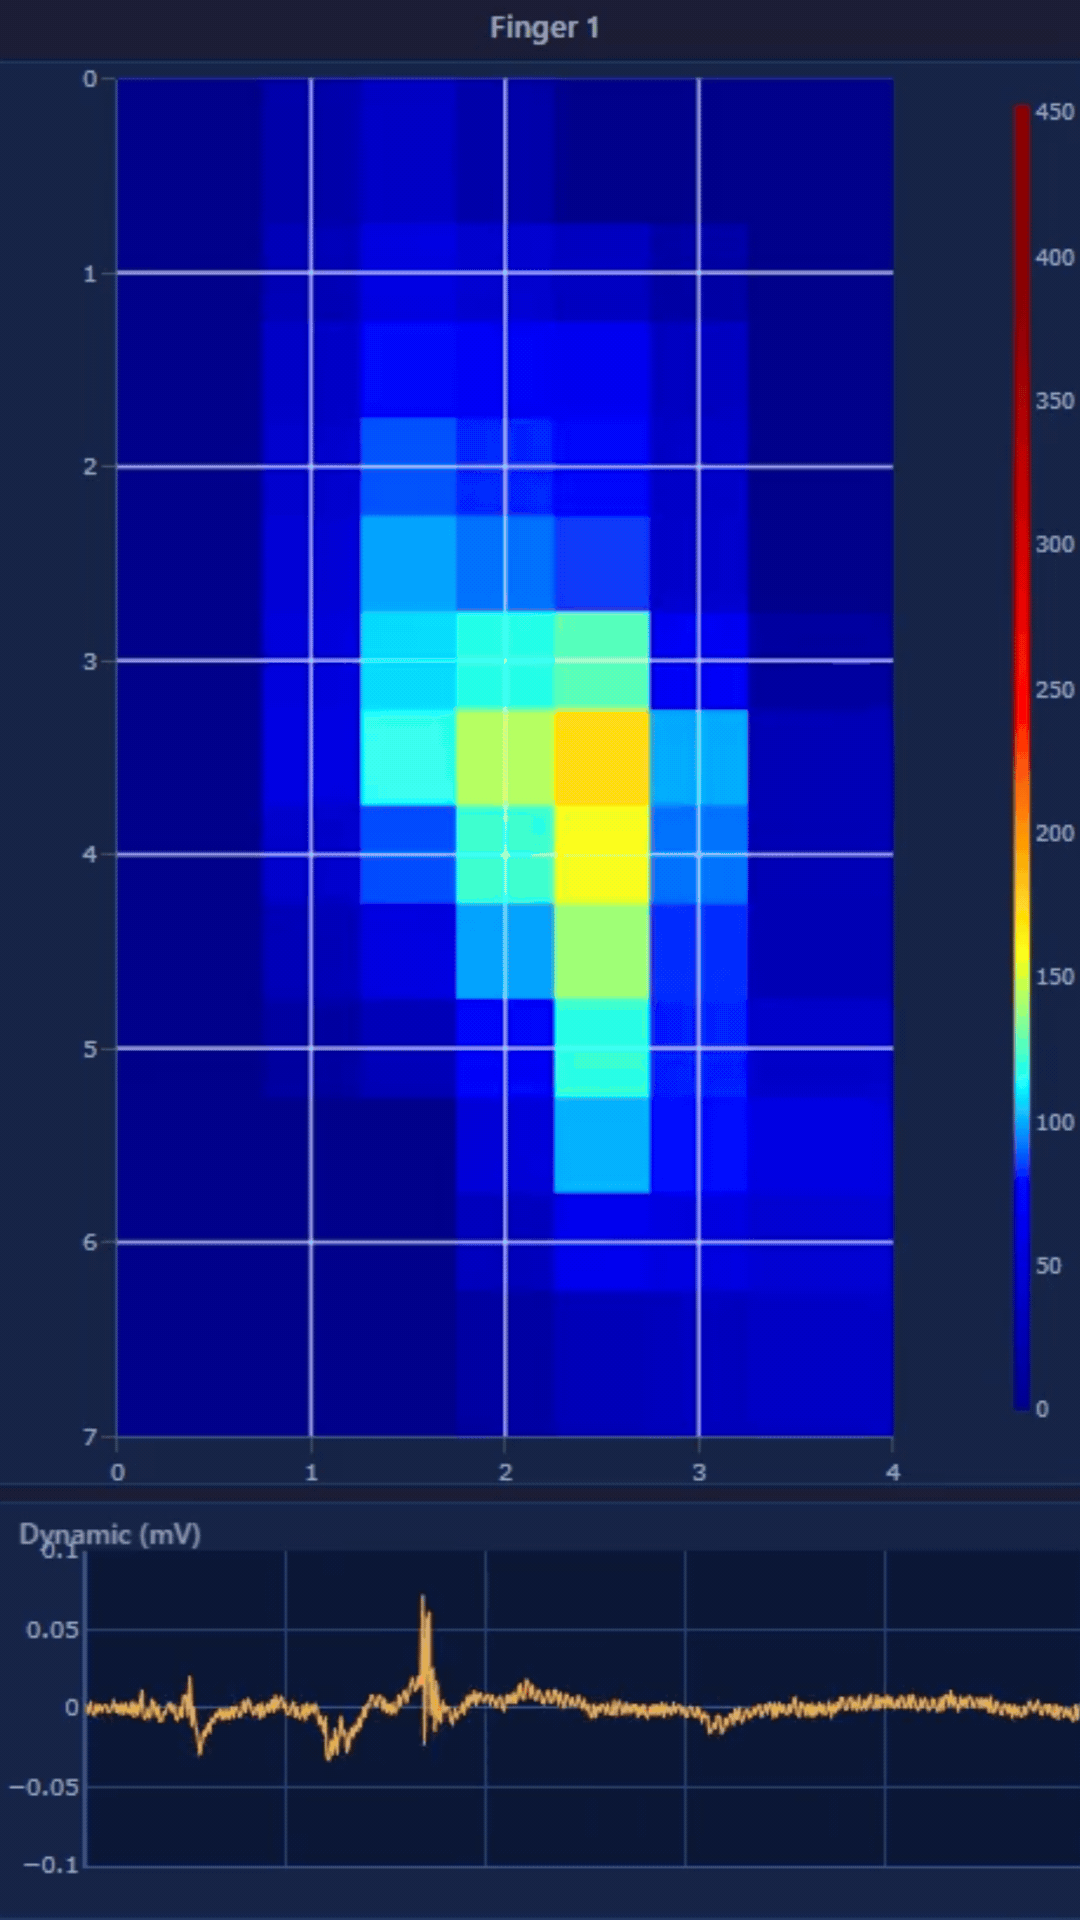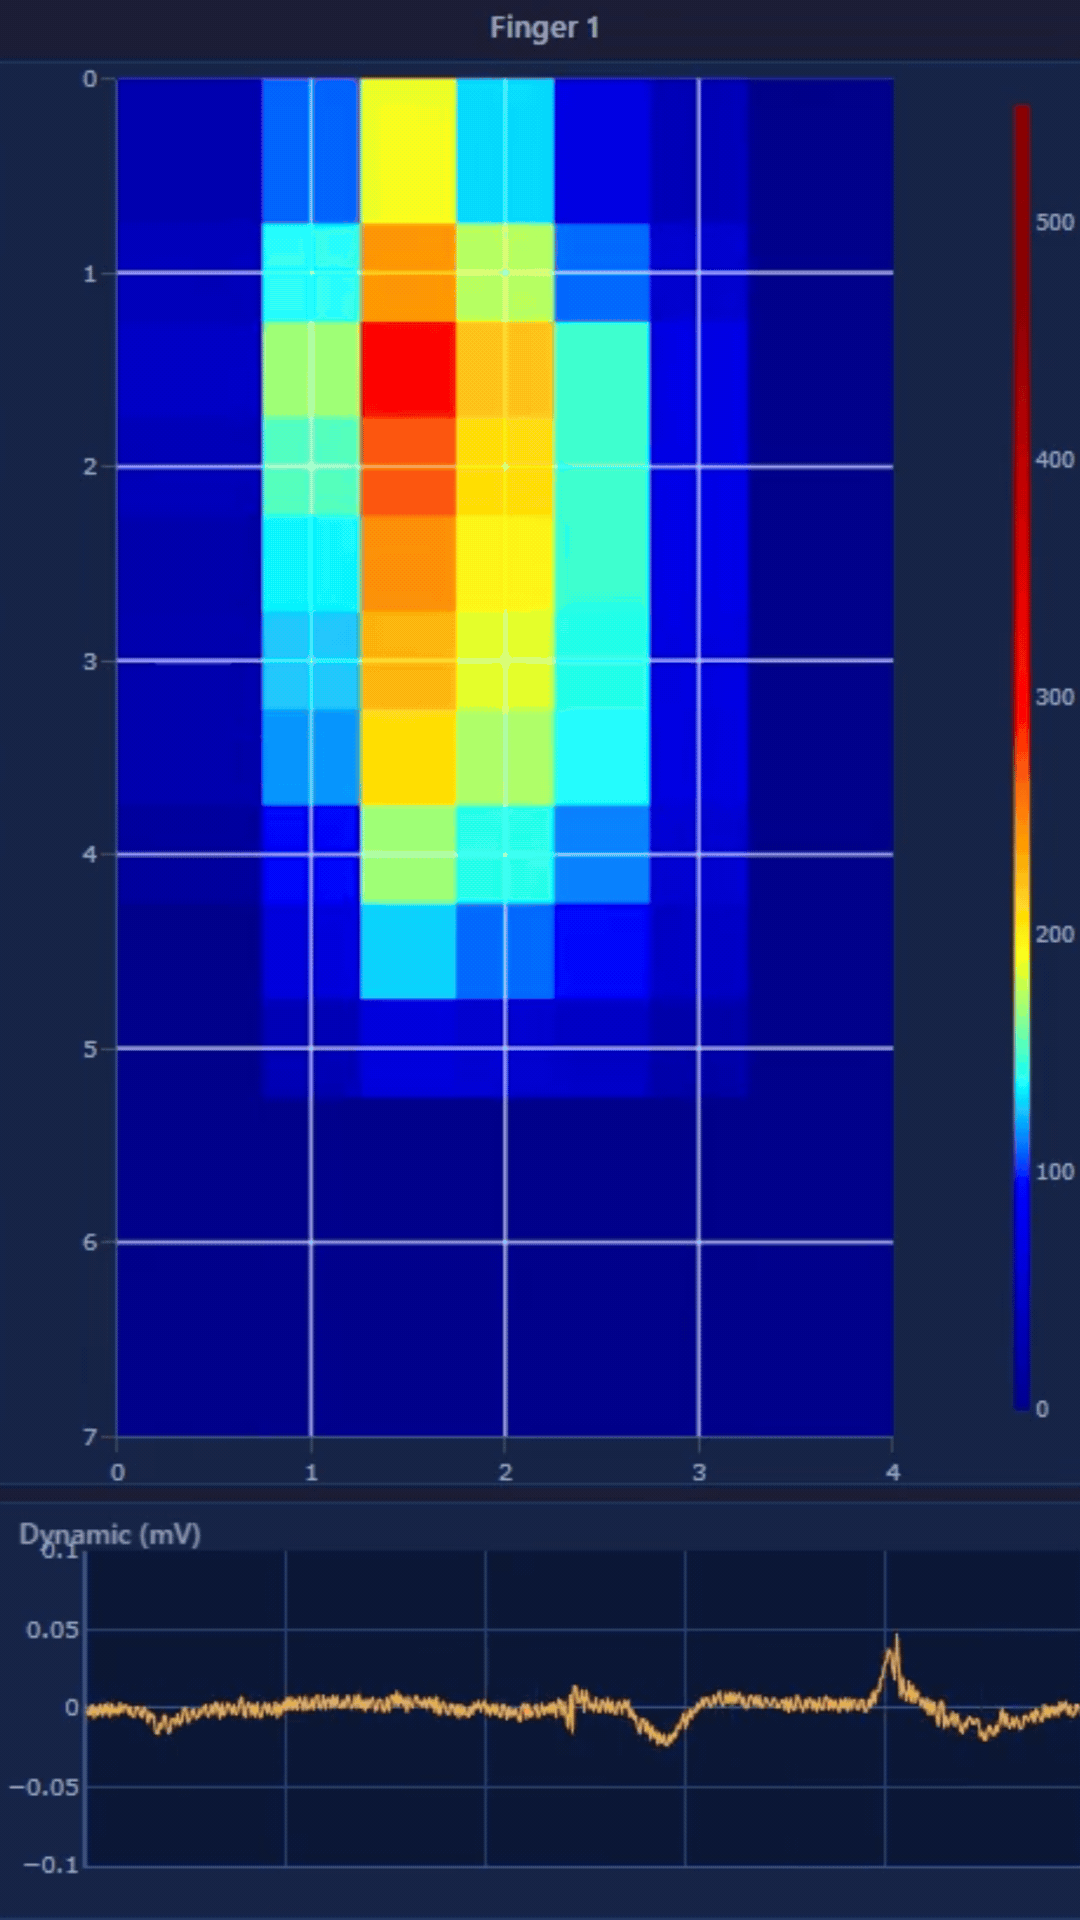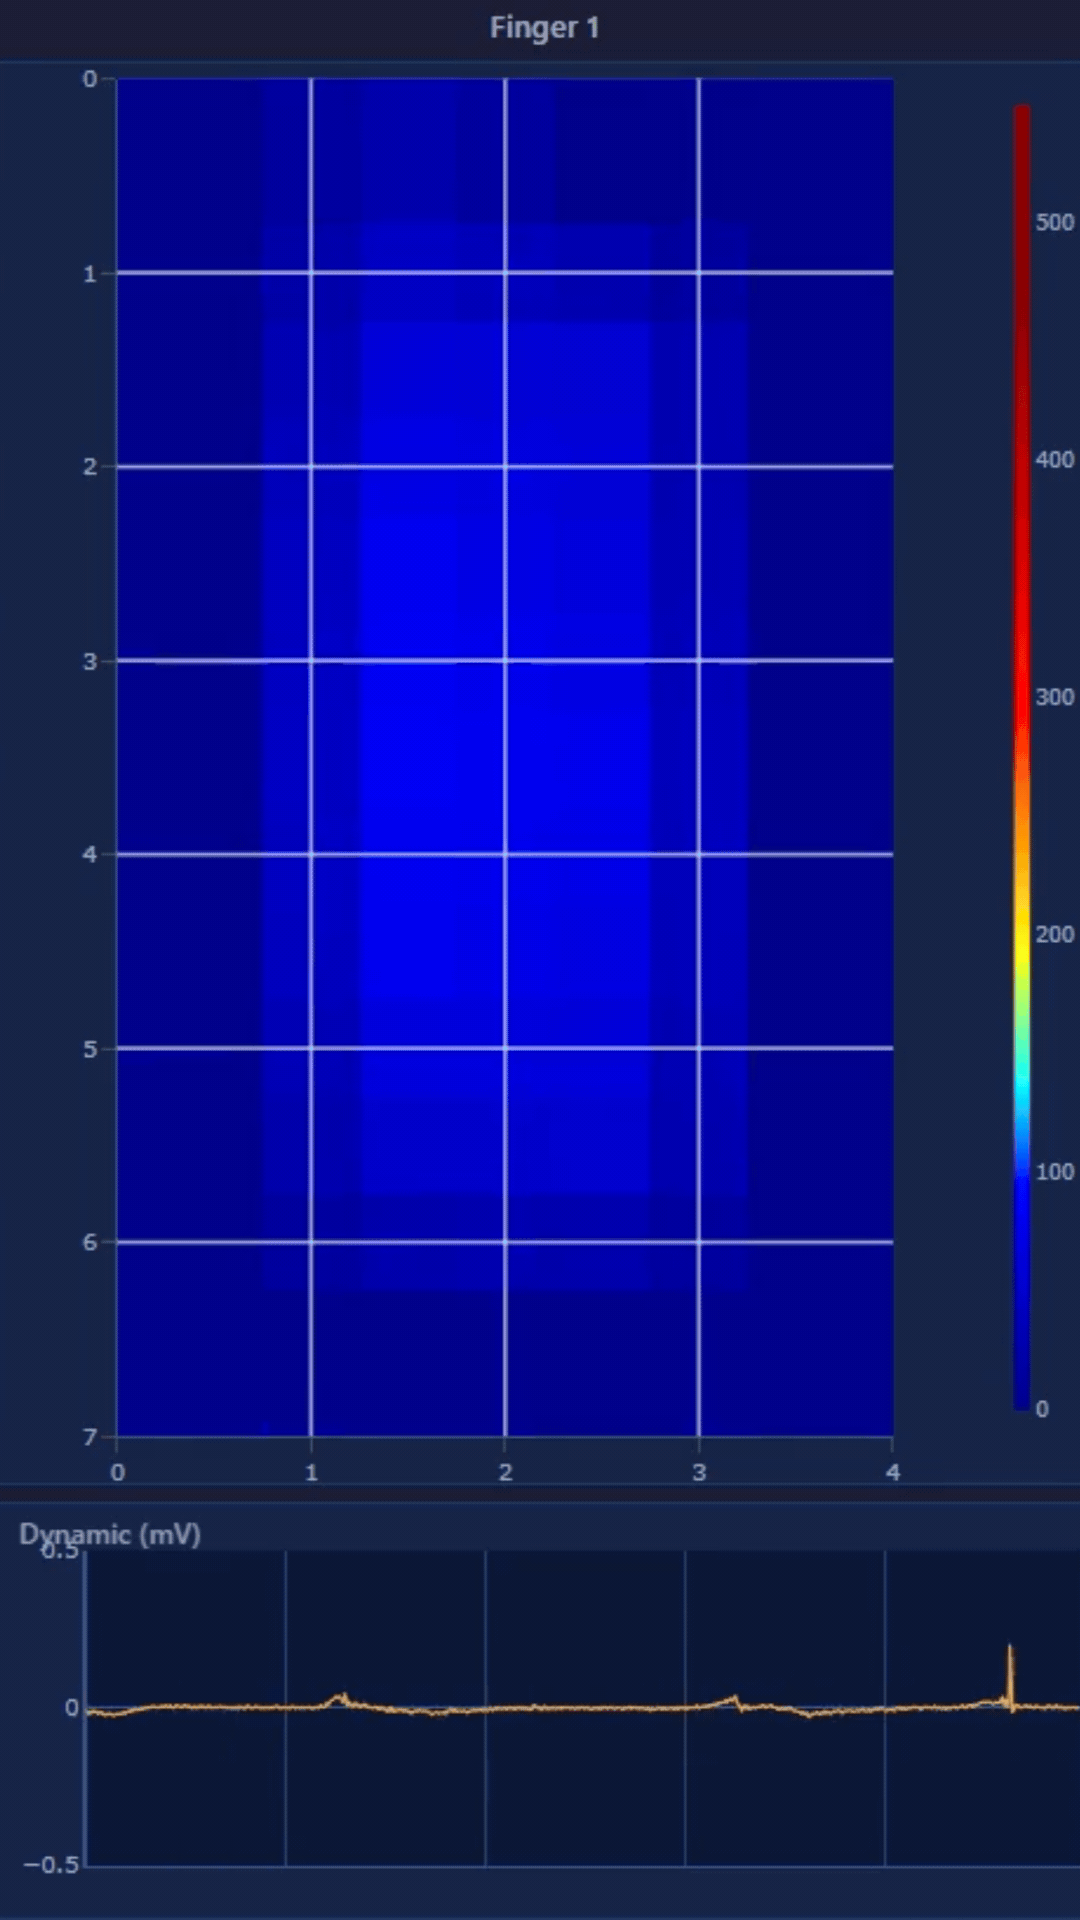
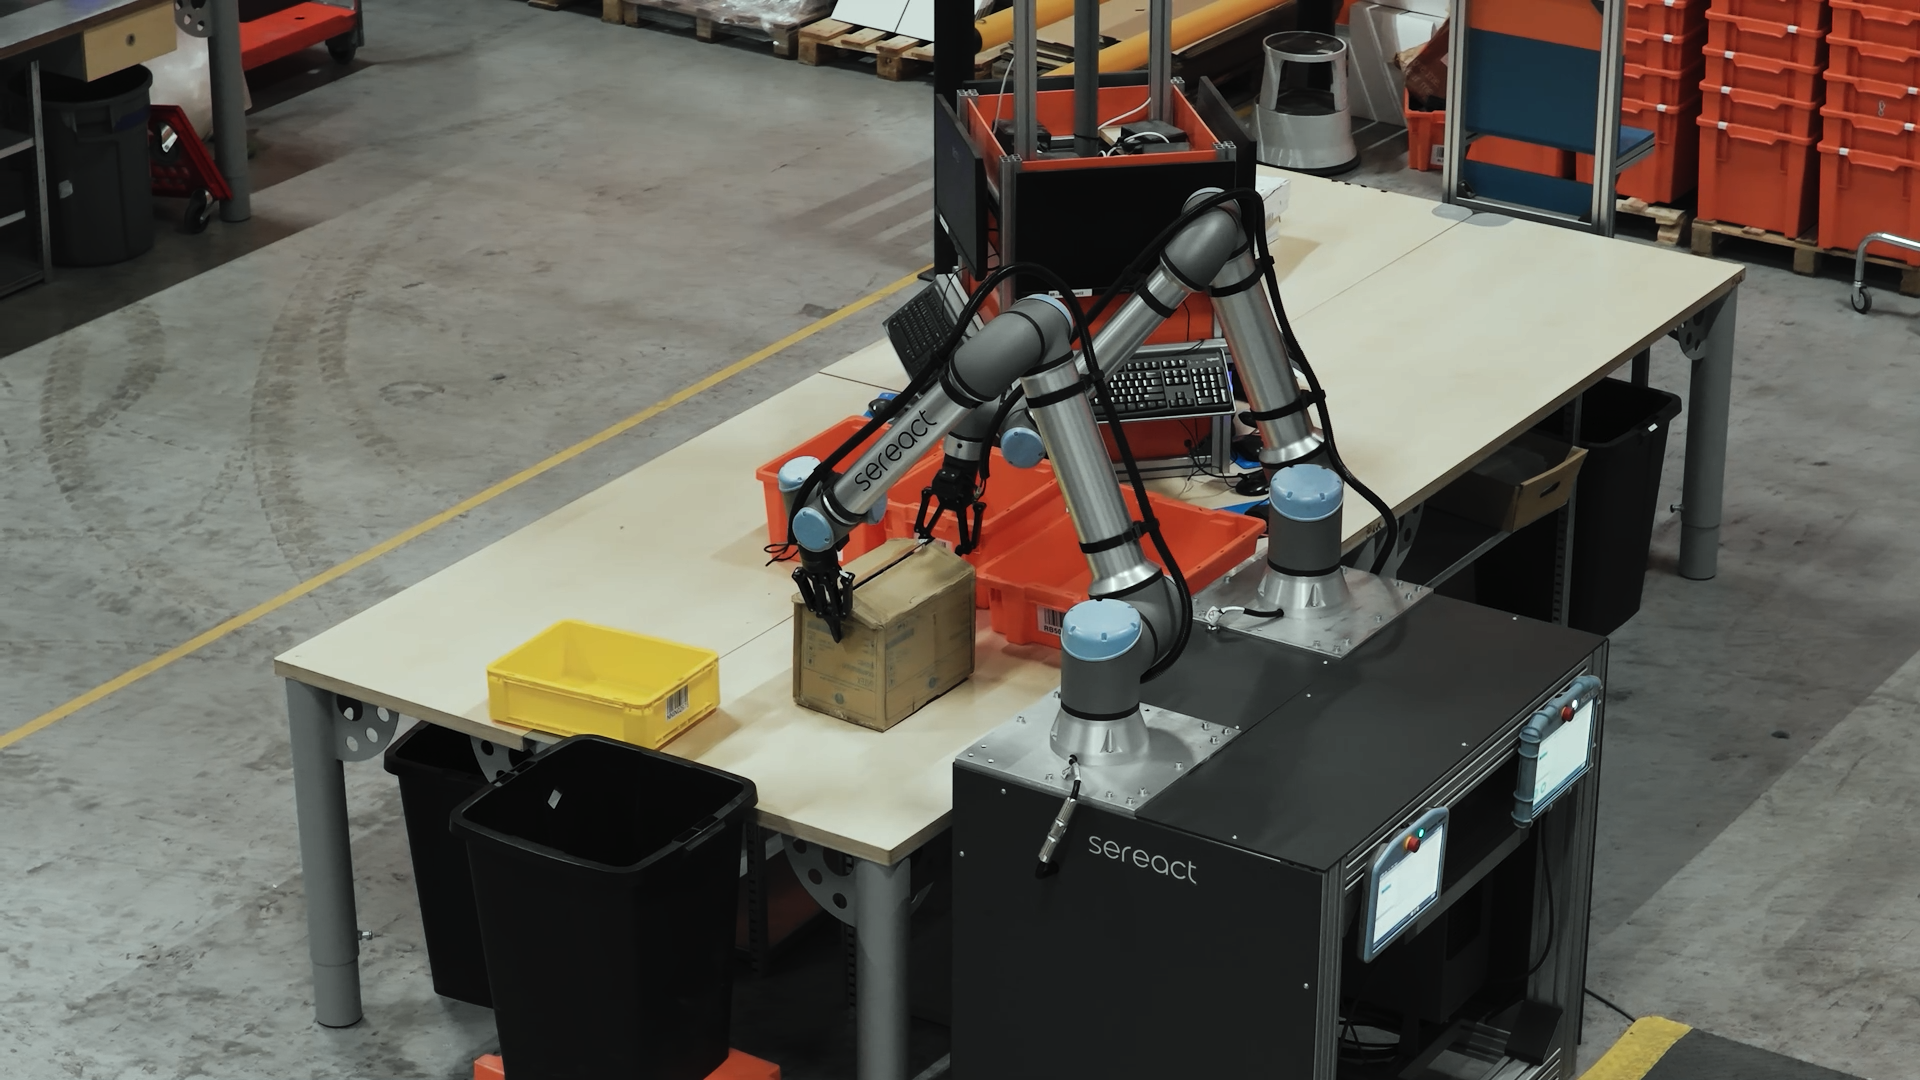
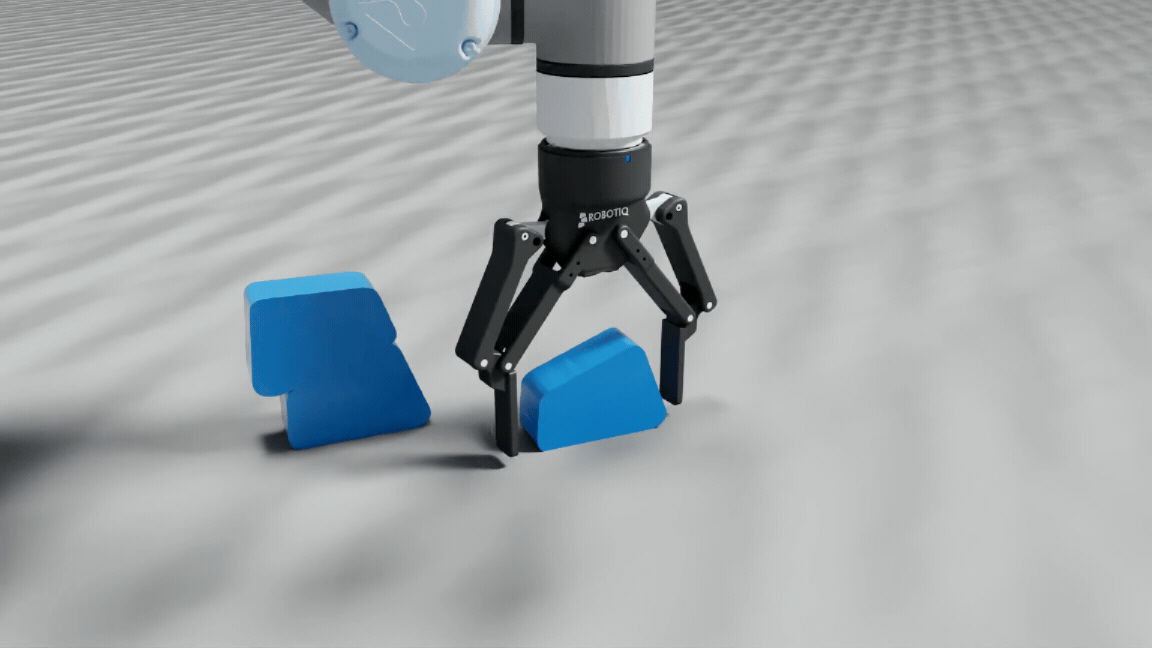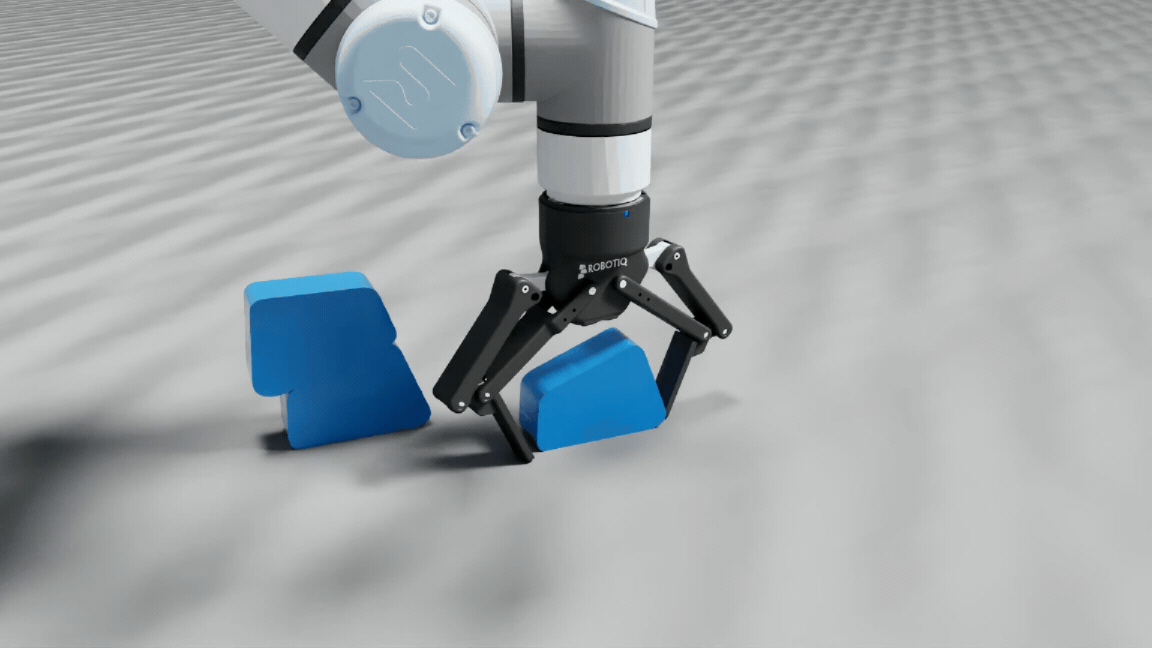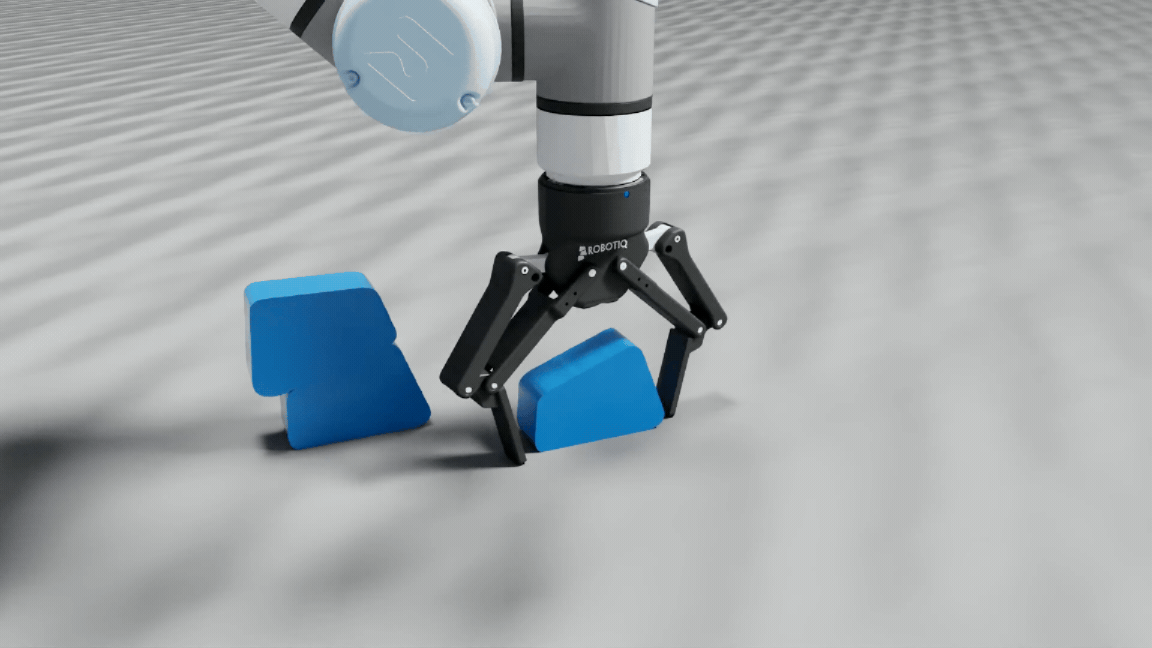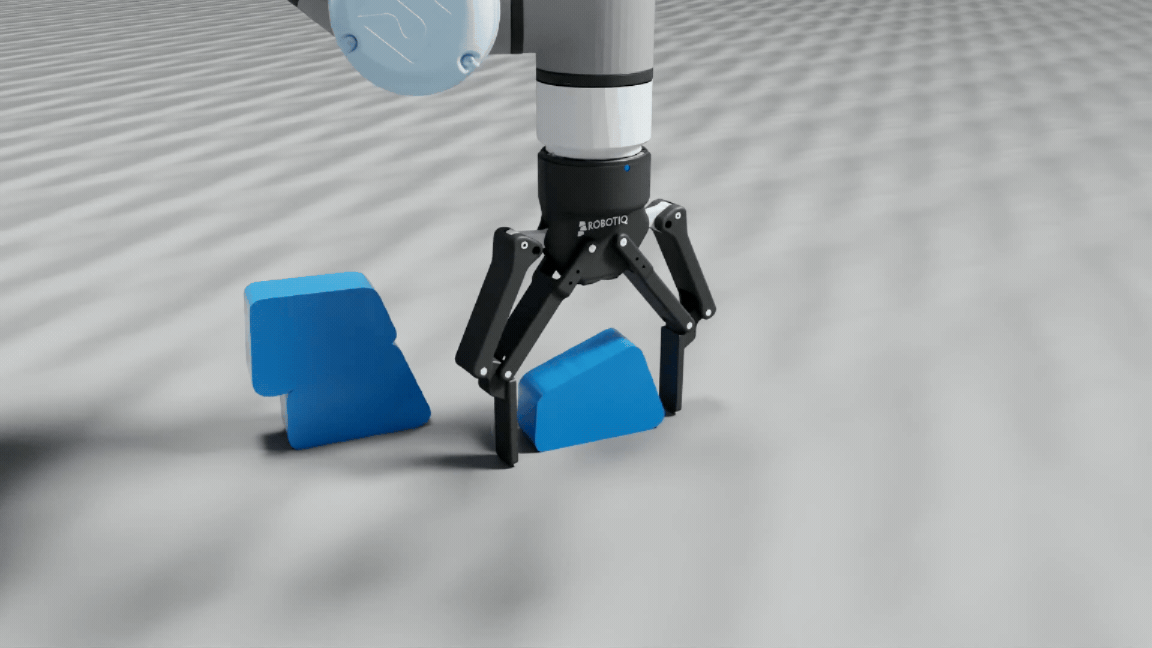
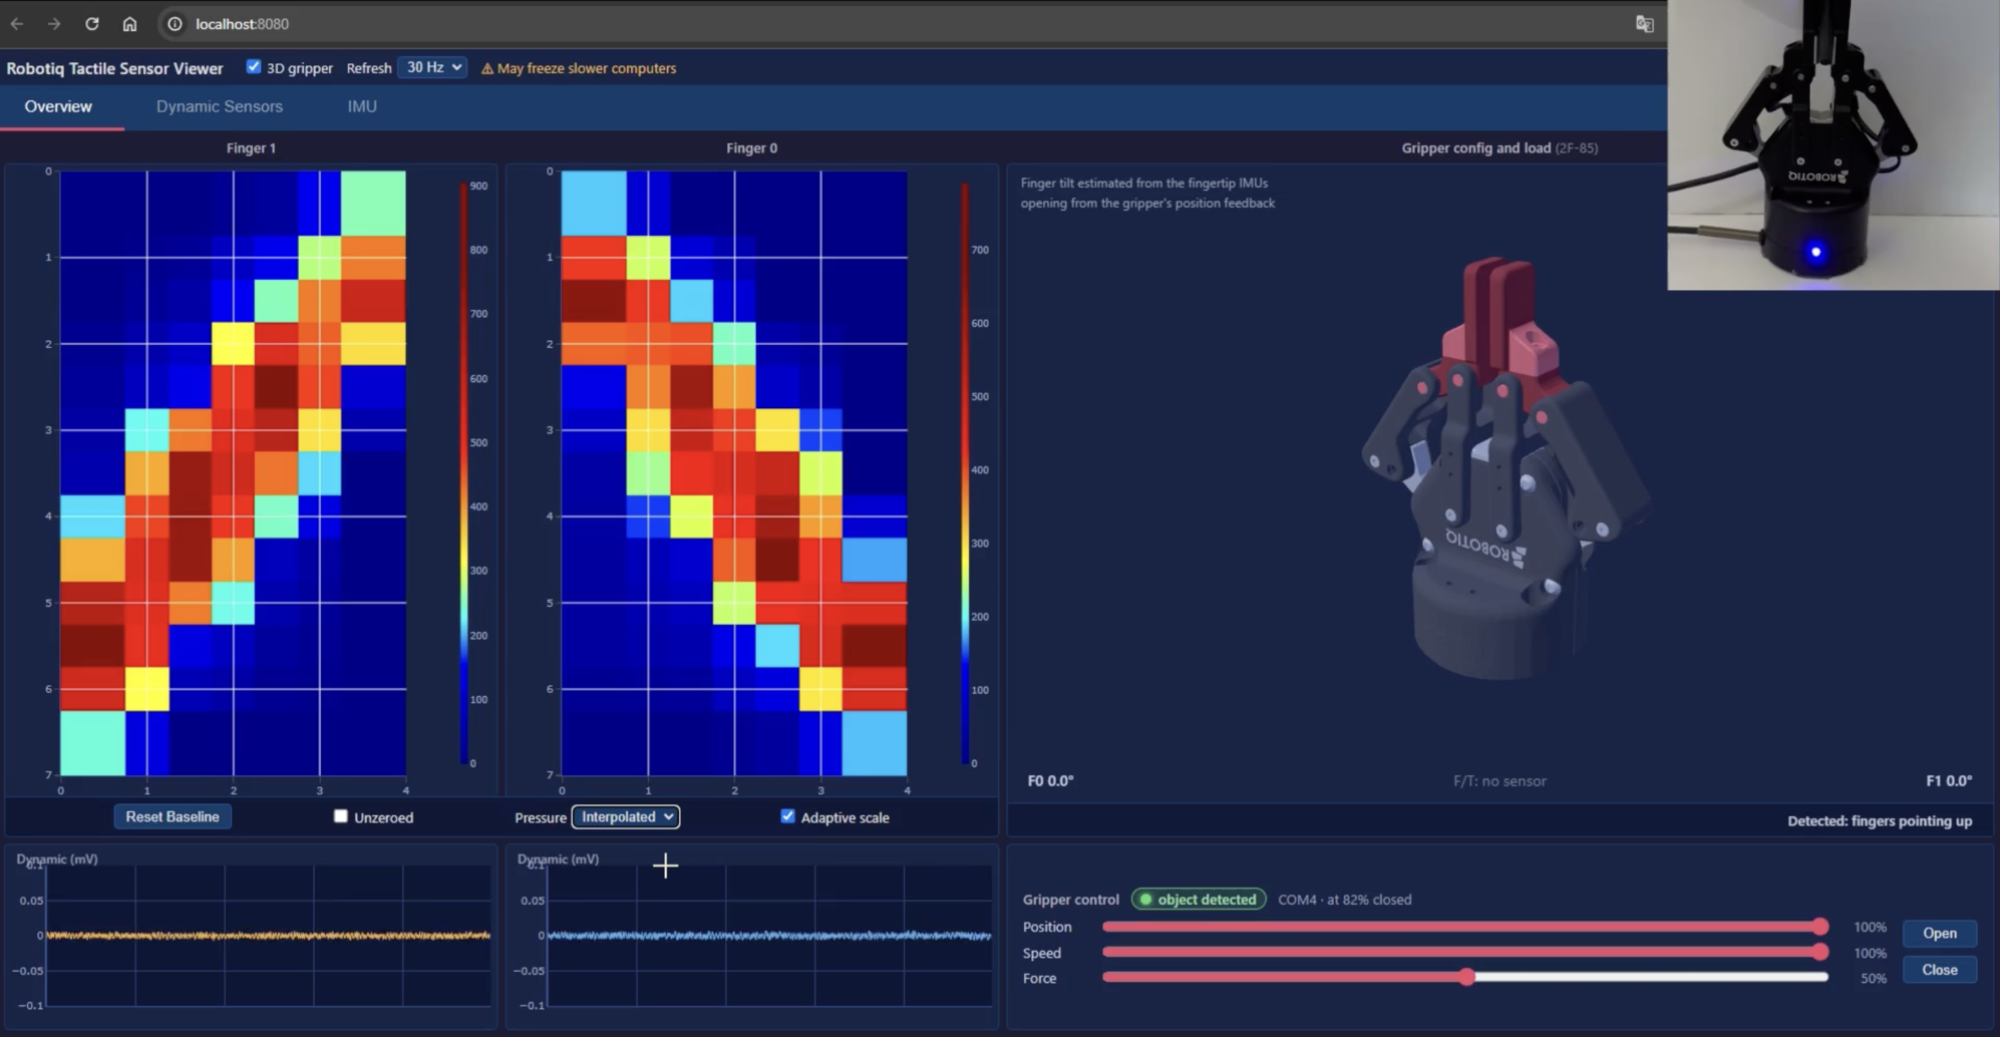
Il settore investe in visione, dimostrazioni e simulazione, ma la manipolazione dipende dal tatto. La maggior parte dei robot non sente ciò che afferra, quindi pressione, scivolamento, forza e posizione non vengono acquisiti.
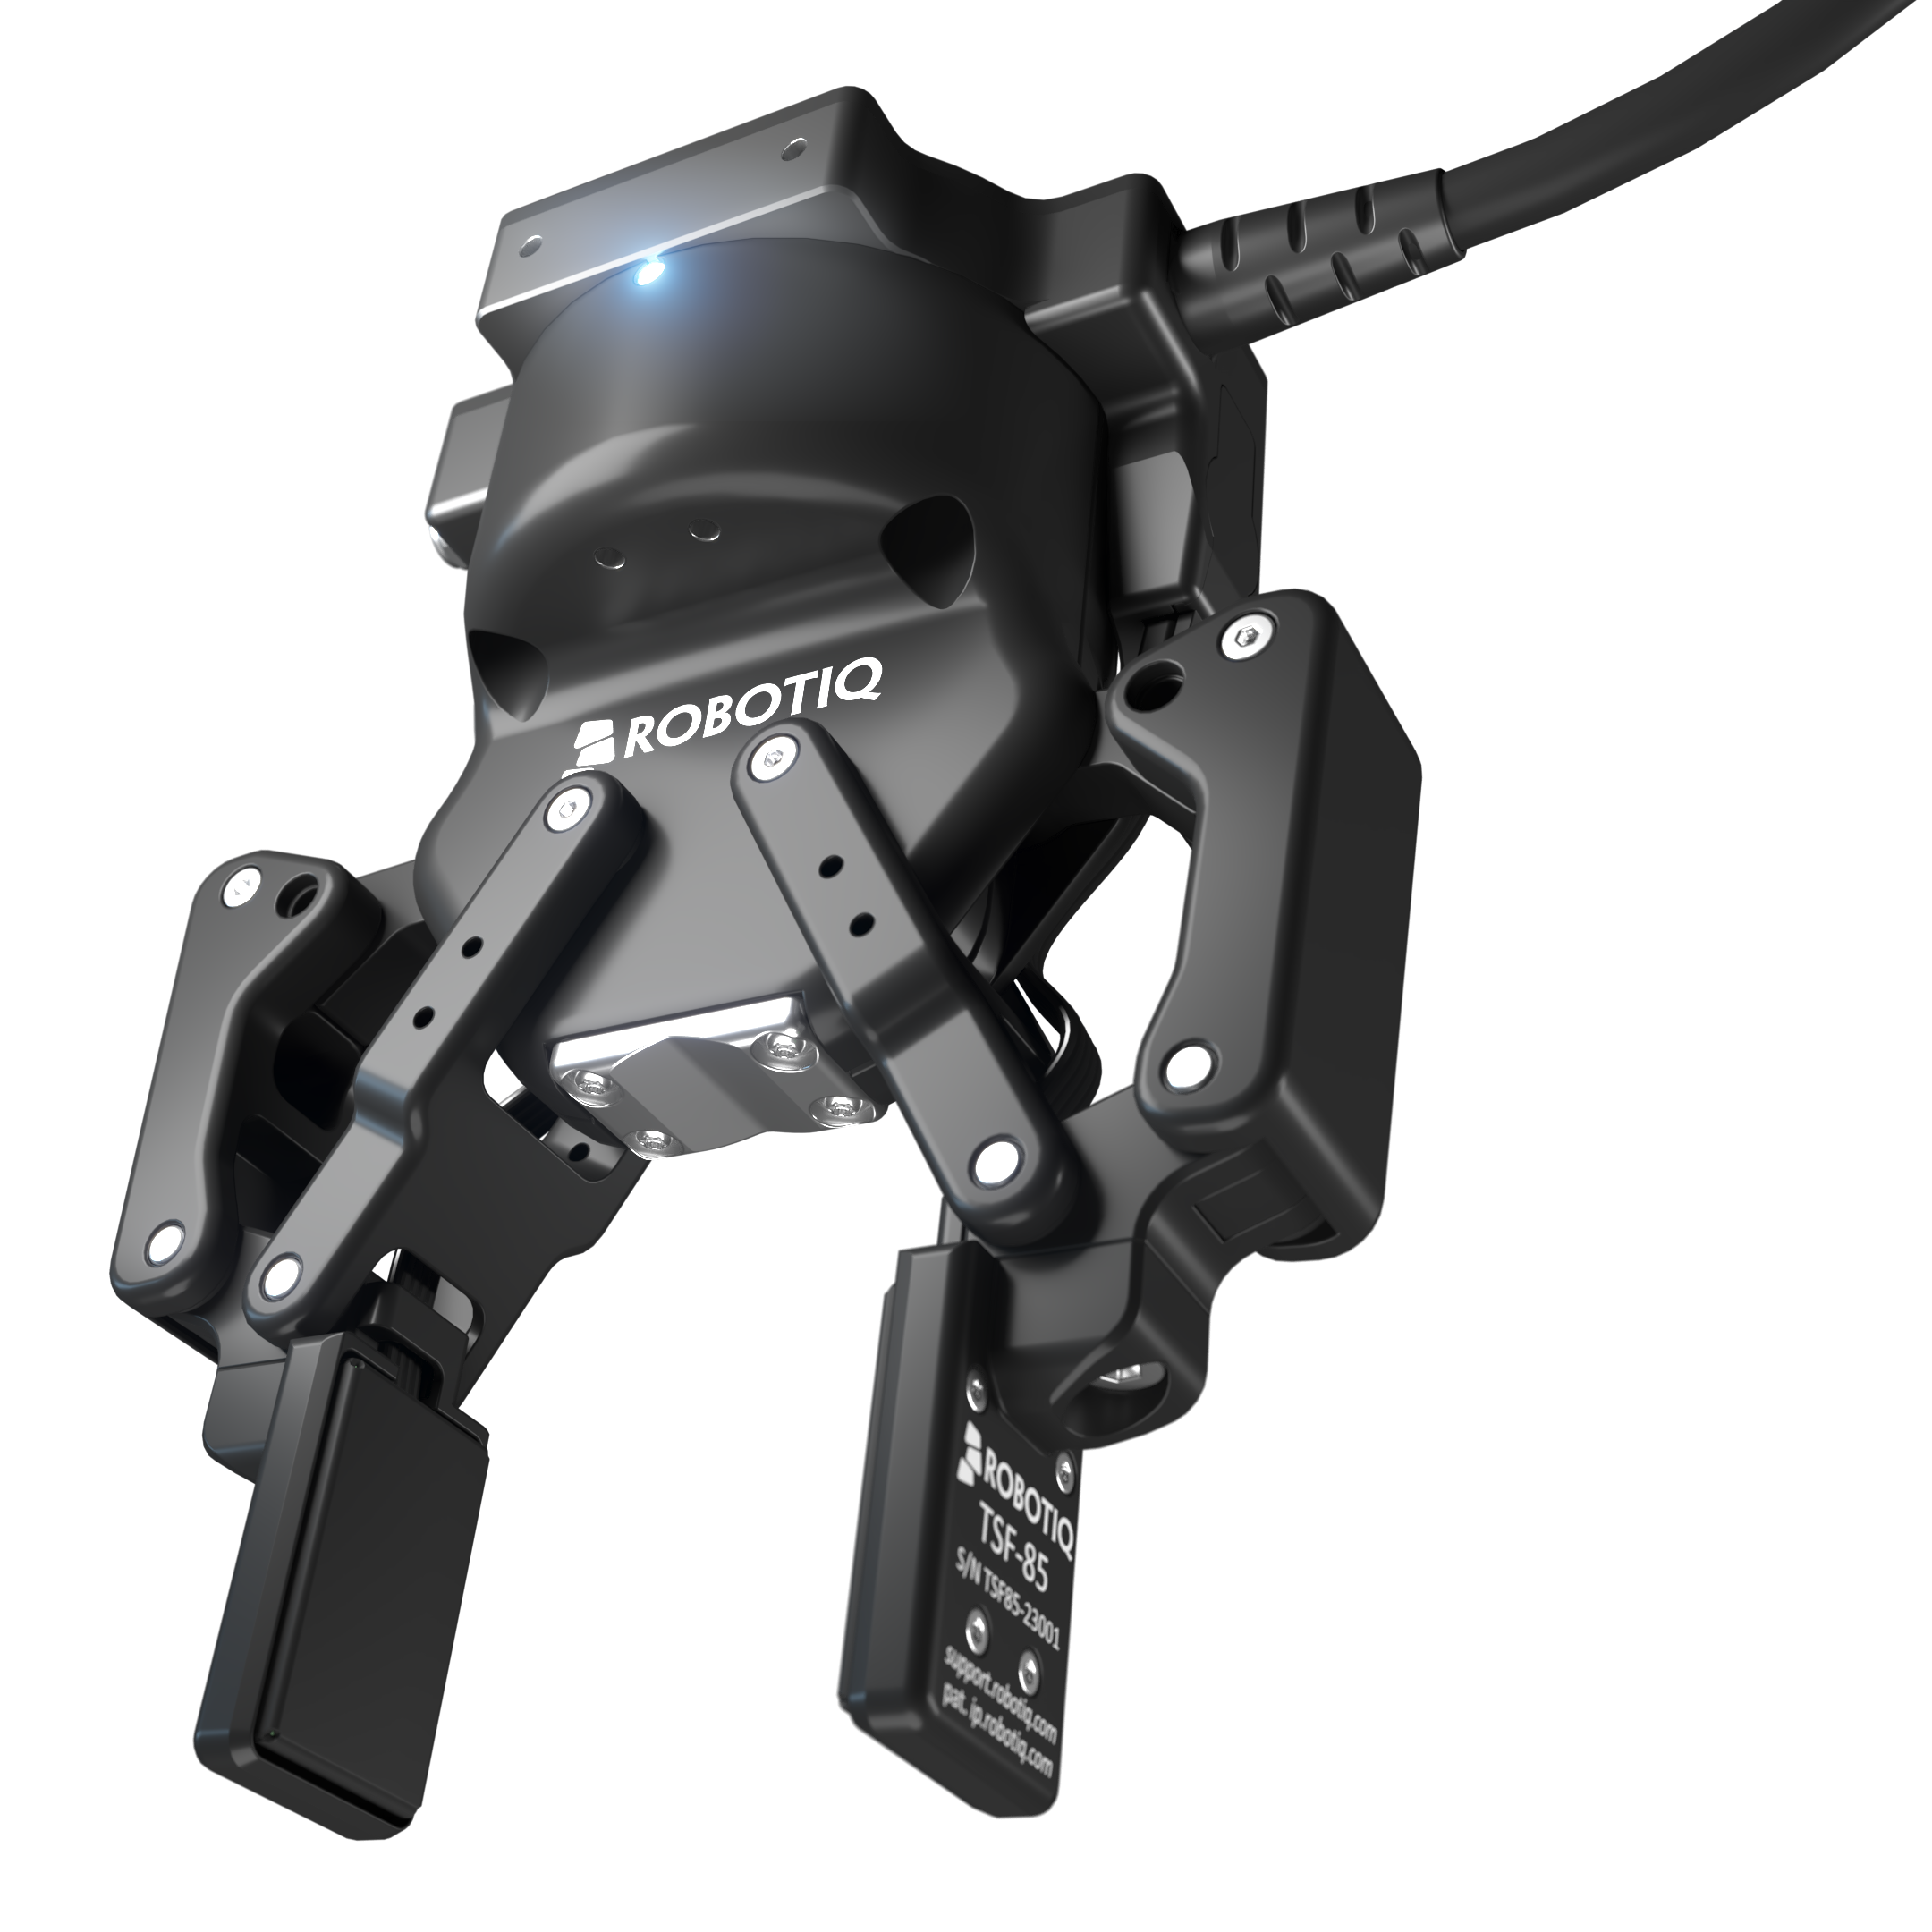
Il rilevamento tattile non è una novità; la parte difficile è trasformare il segnale grezzo in dati di addestramento e comportamento in tempo reale. La 2FC acquisisce dati ricchi di contatto, sincronizzati ed etichettati con gli eventi fisici, ed esegue l’intelligenza integrata direttamente sulla pinza, così i robot agiscono in base a ciò che sentono.