L'IA physique a un angle mort : le toucher
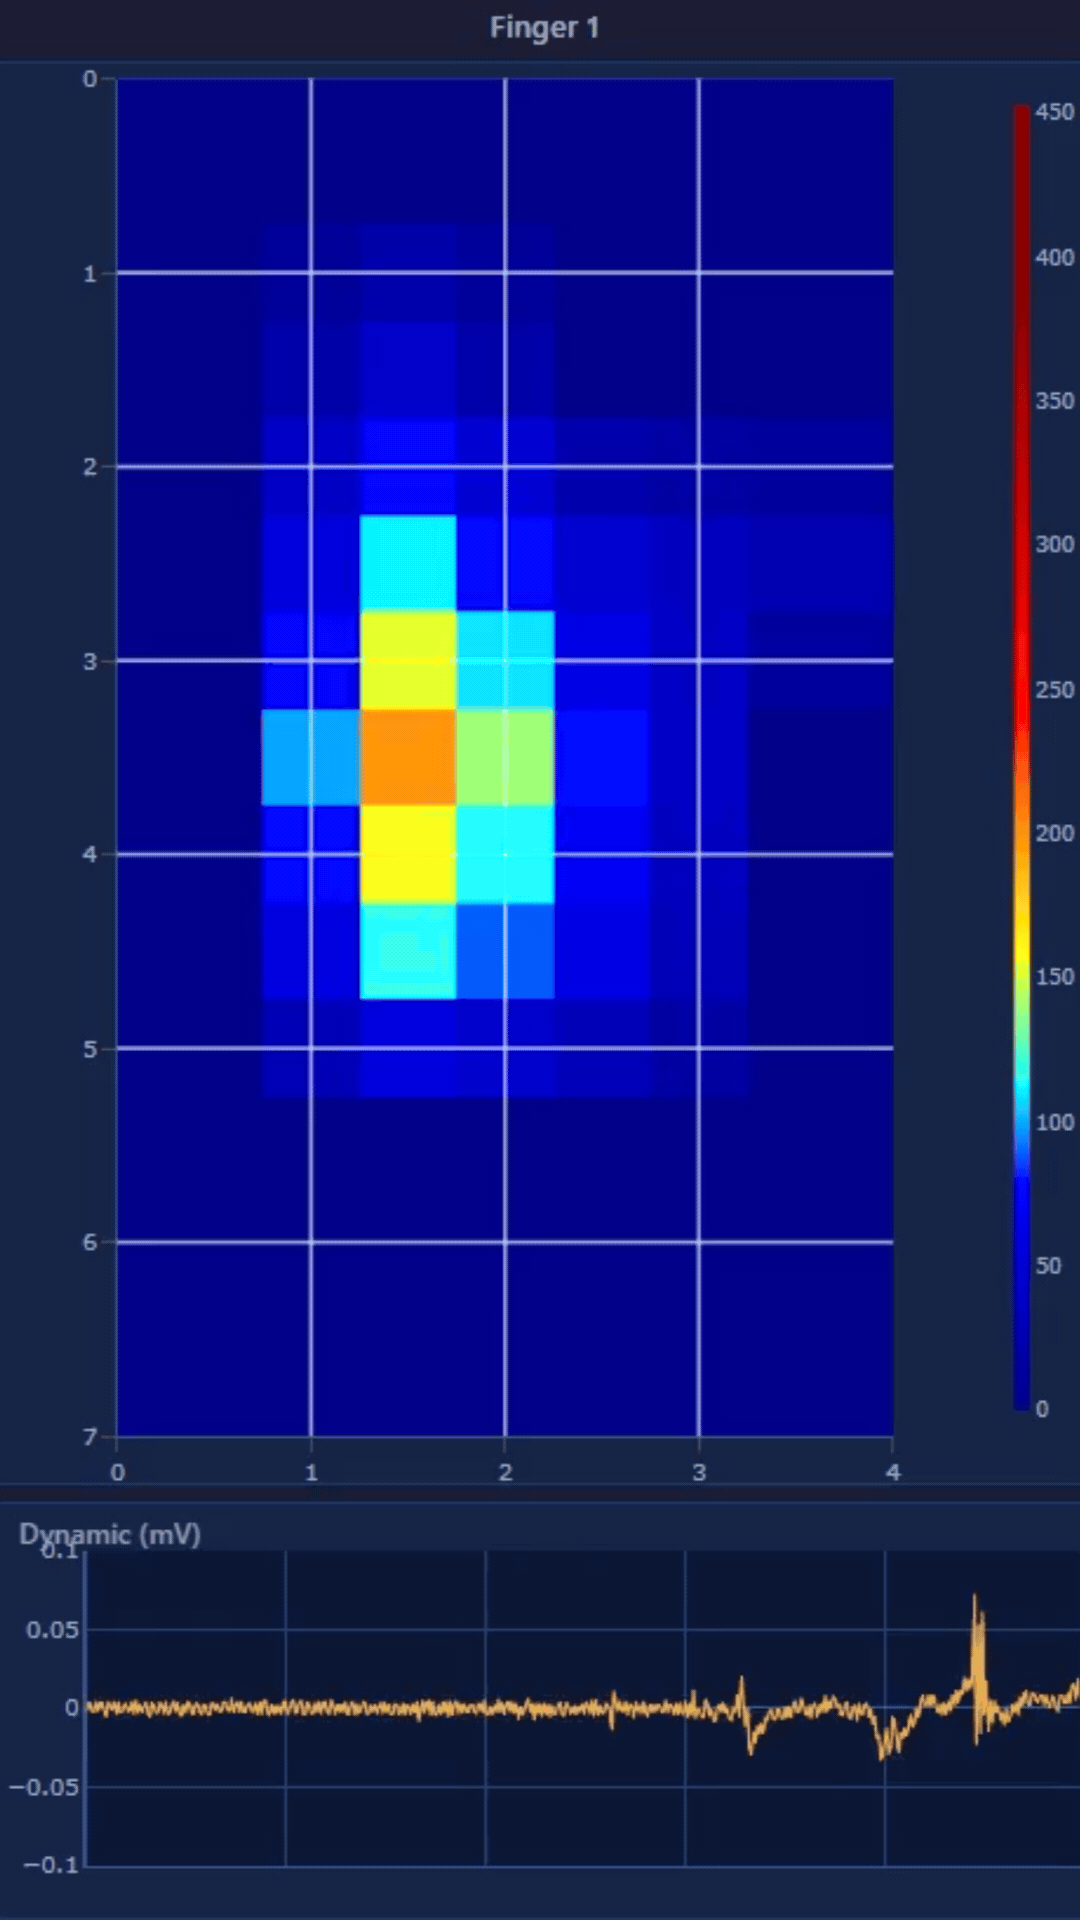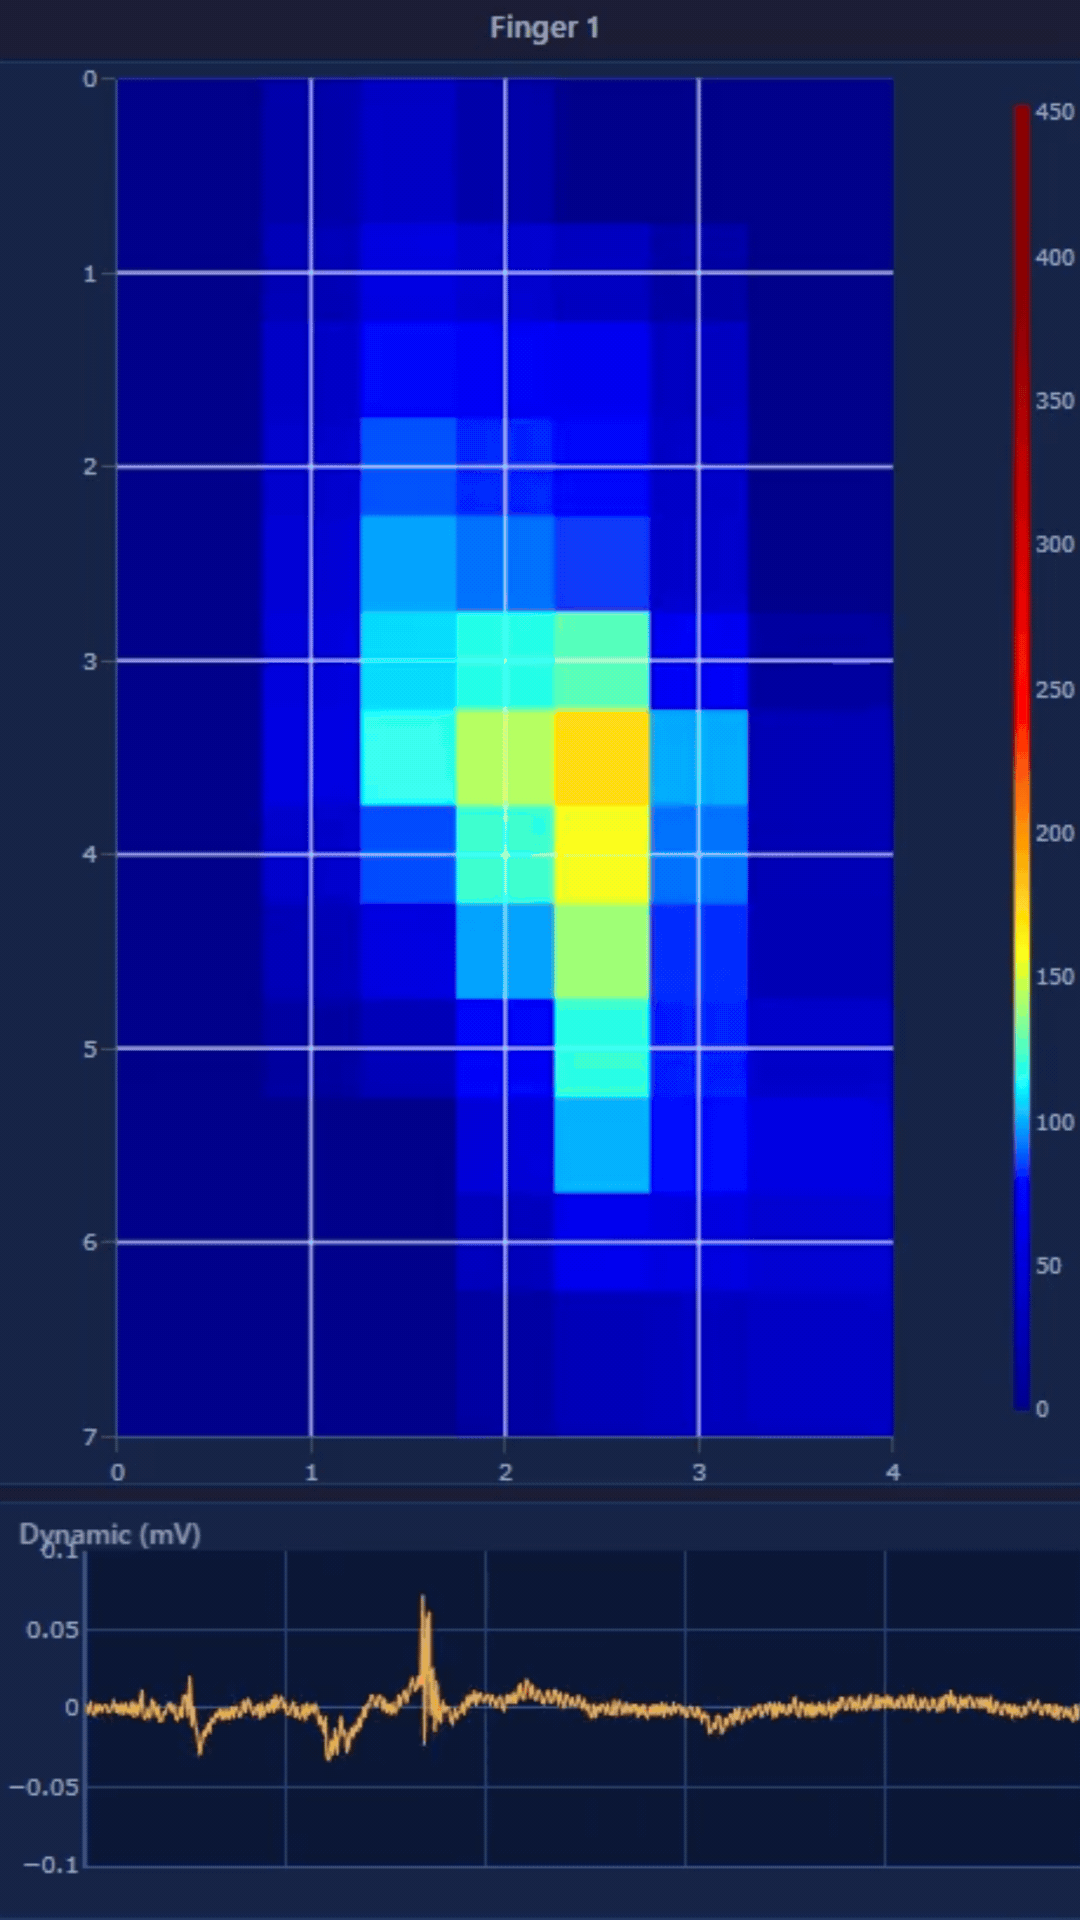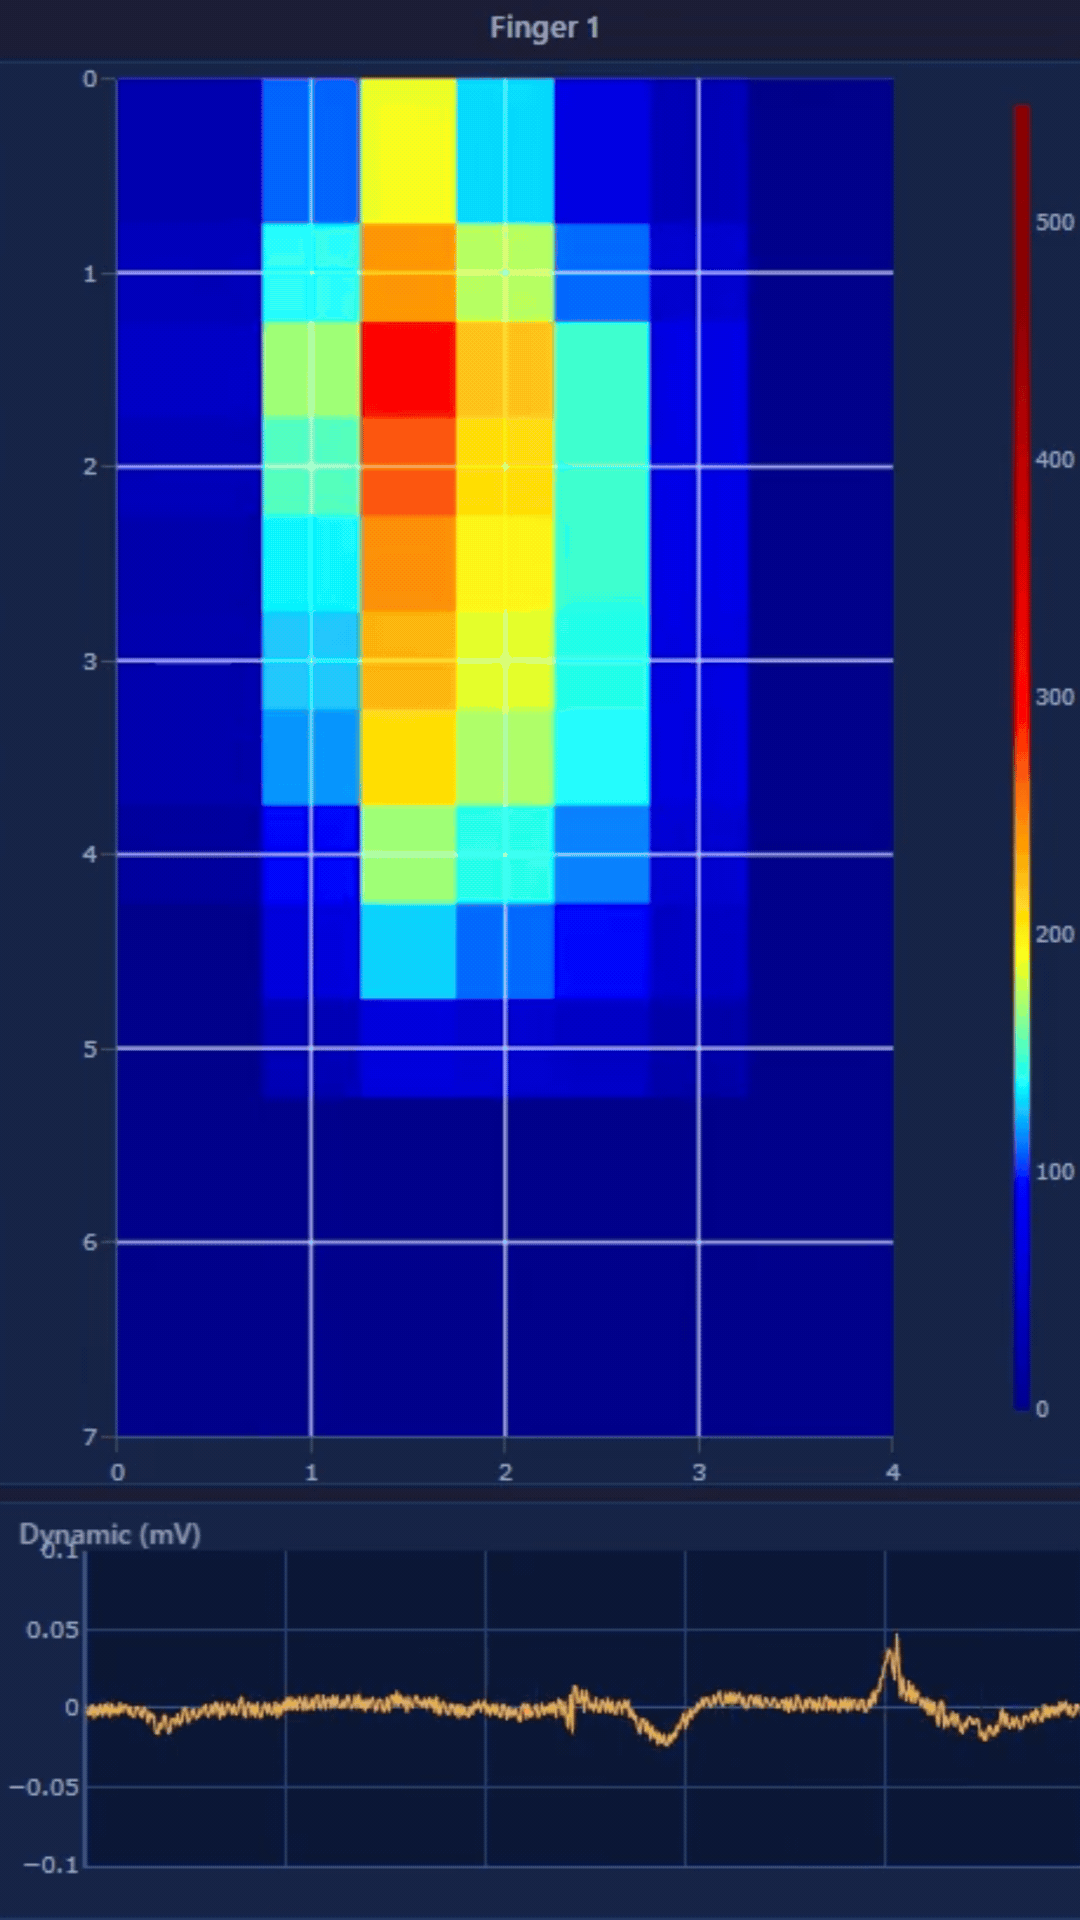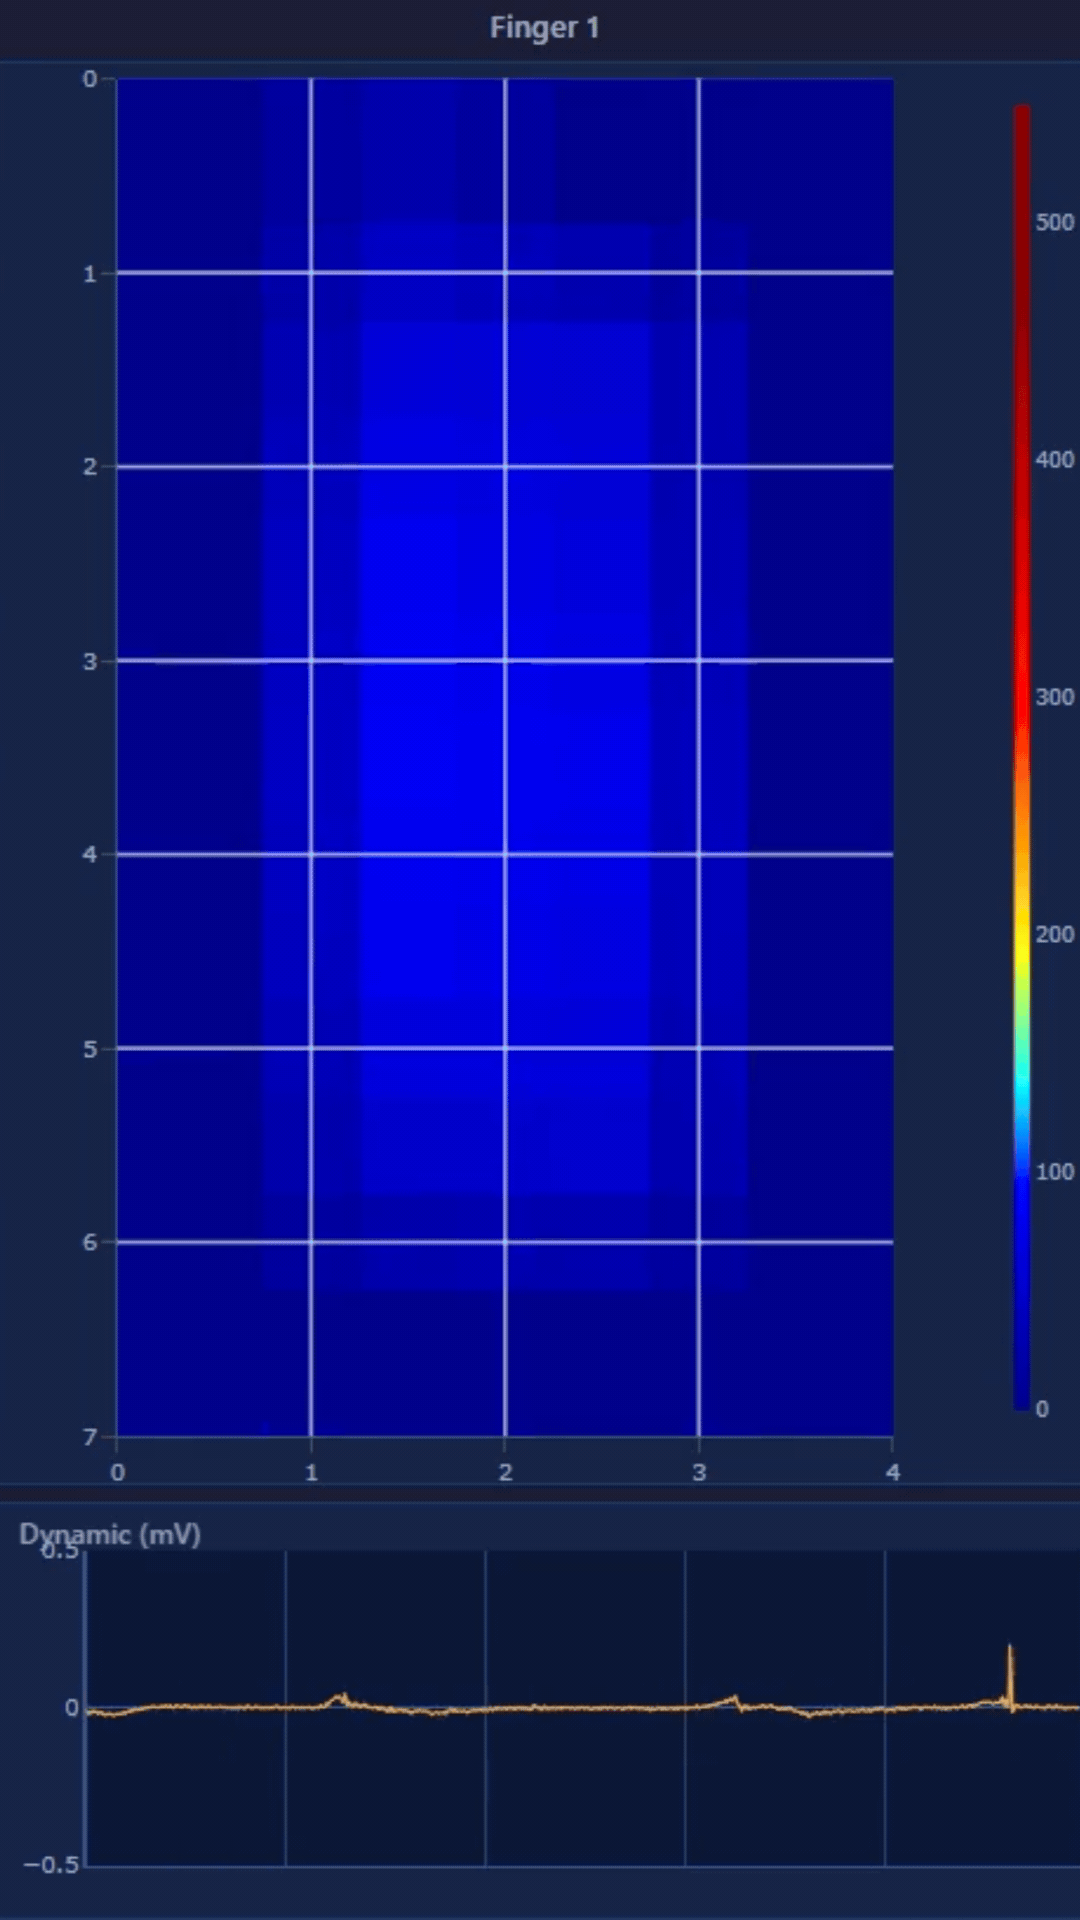
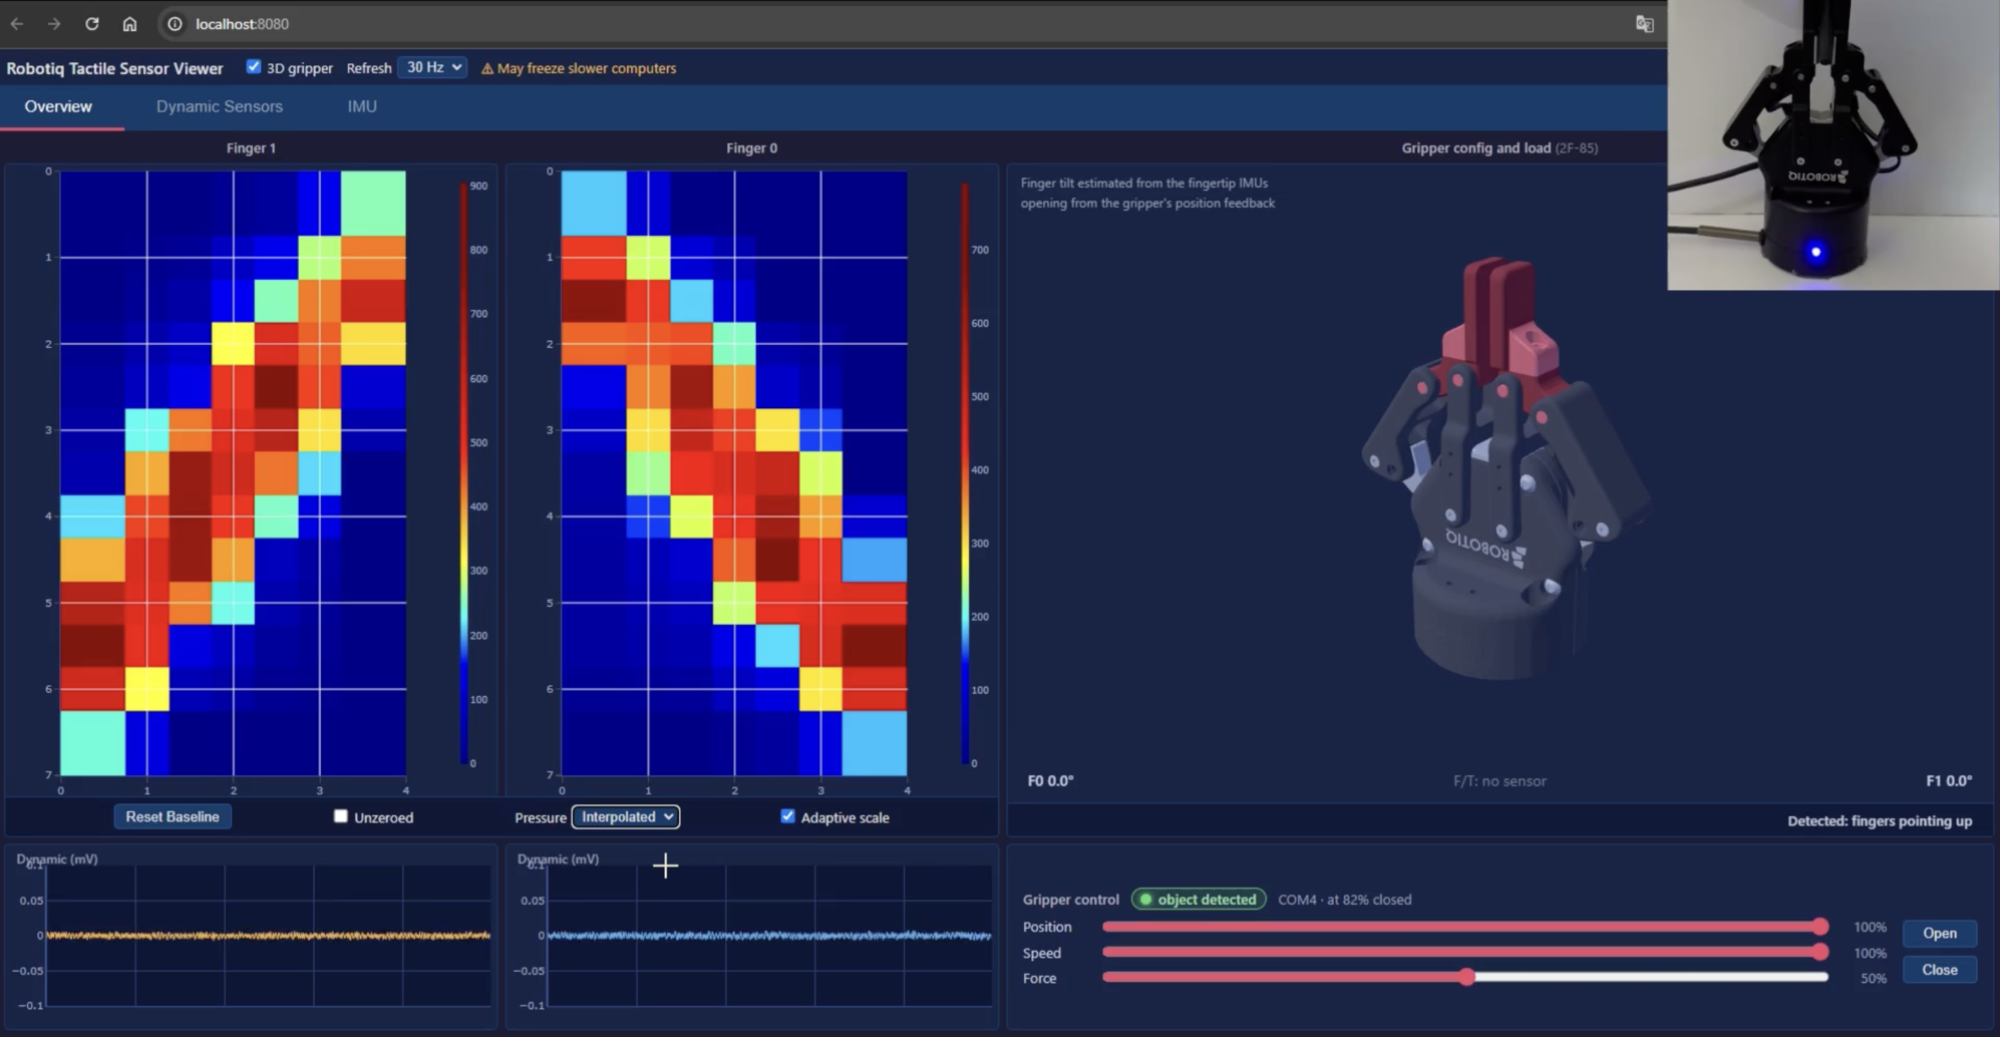
L'industrie investit dans la vision, les démonstrations et la simulation, mais la manipulation dépend du toucher. La plupart des robots ne sentent pas ce qu'ils saisissent : la pression, le glissement, la force et la position ne sont jamais capturés.
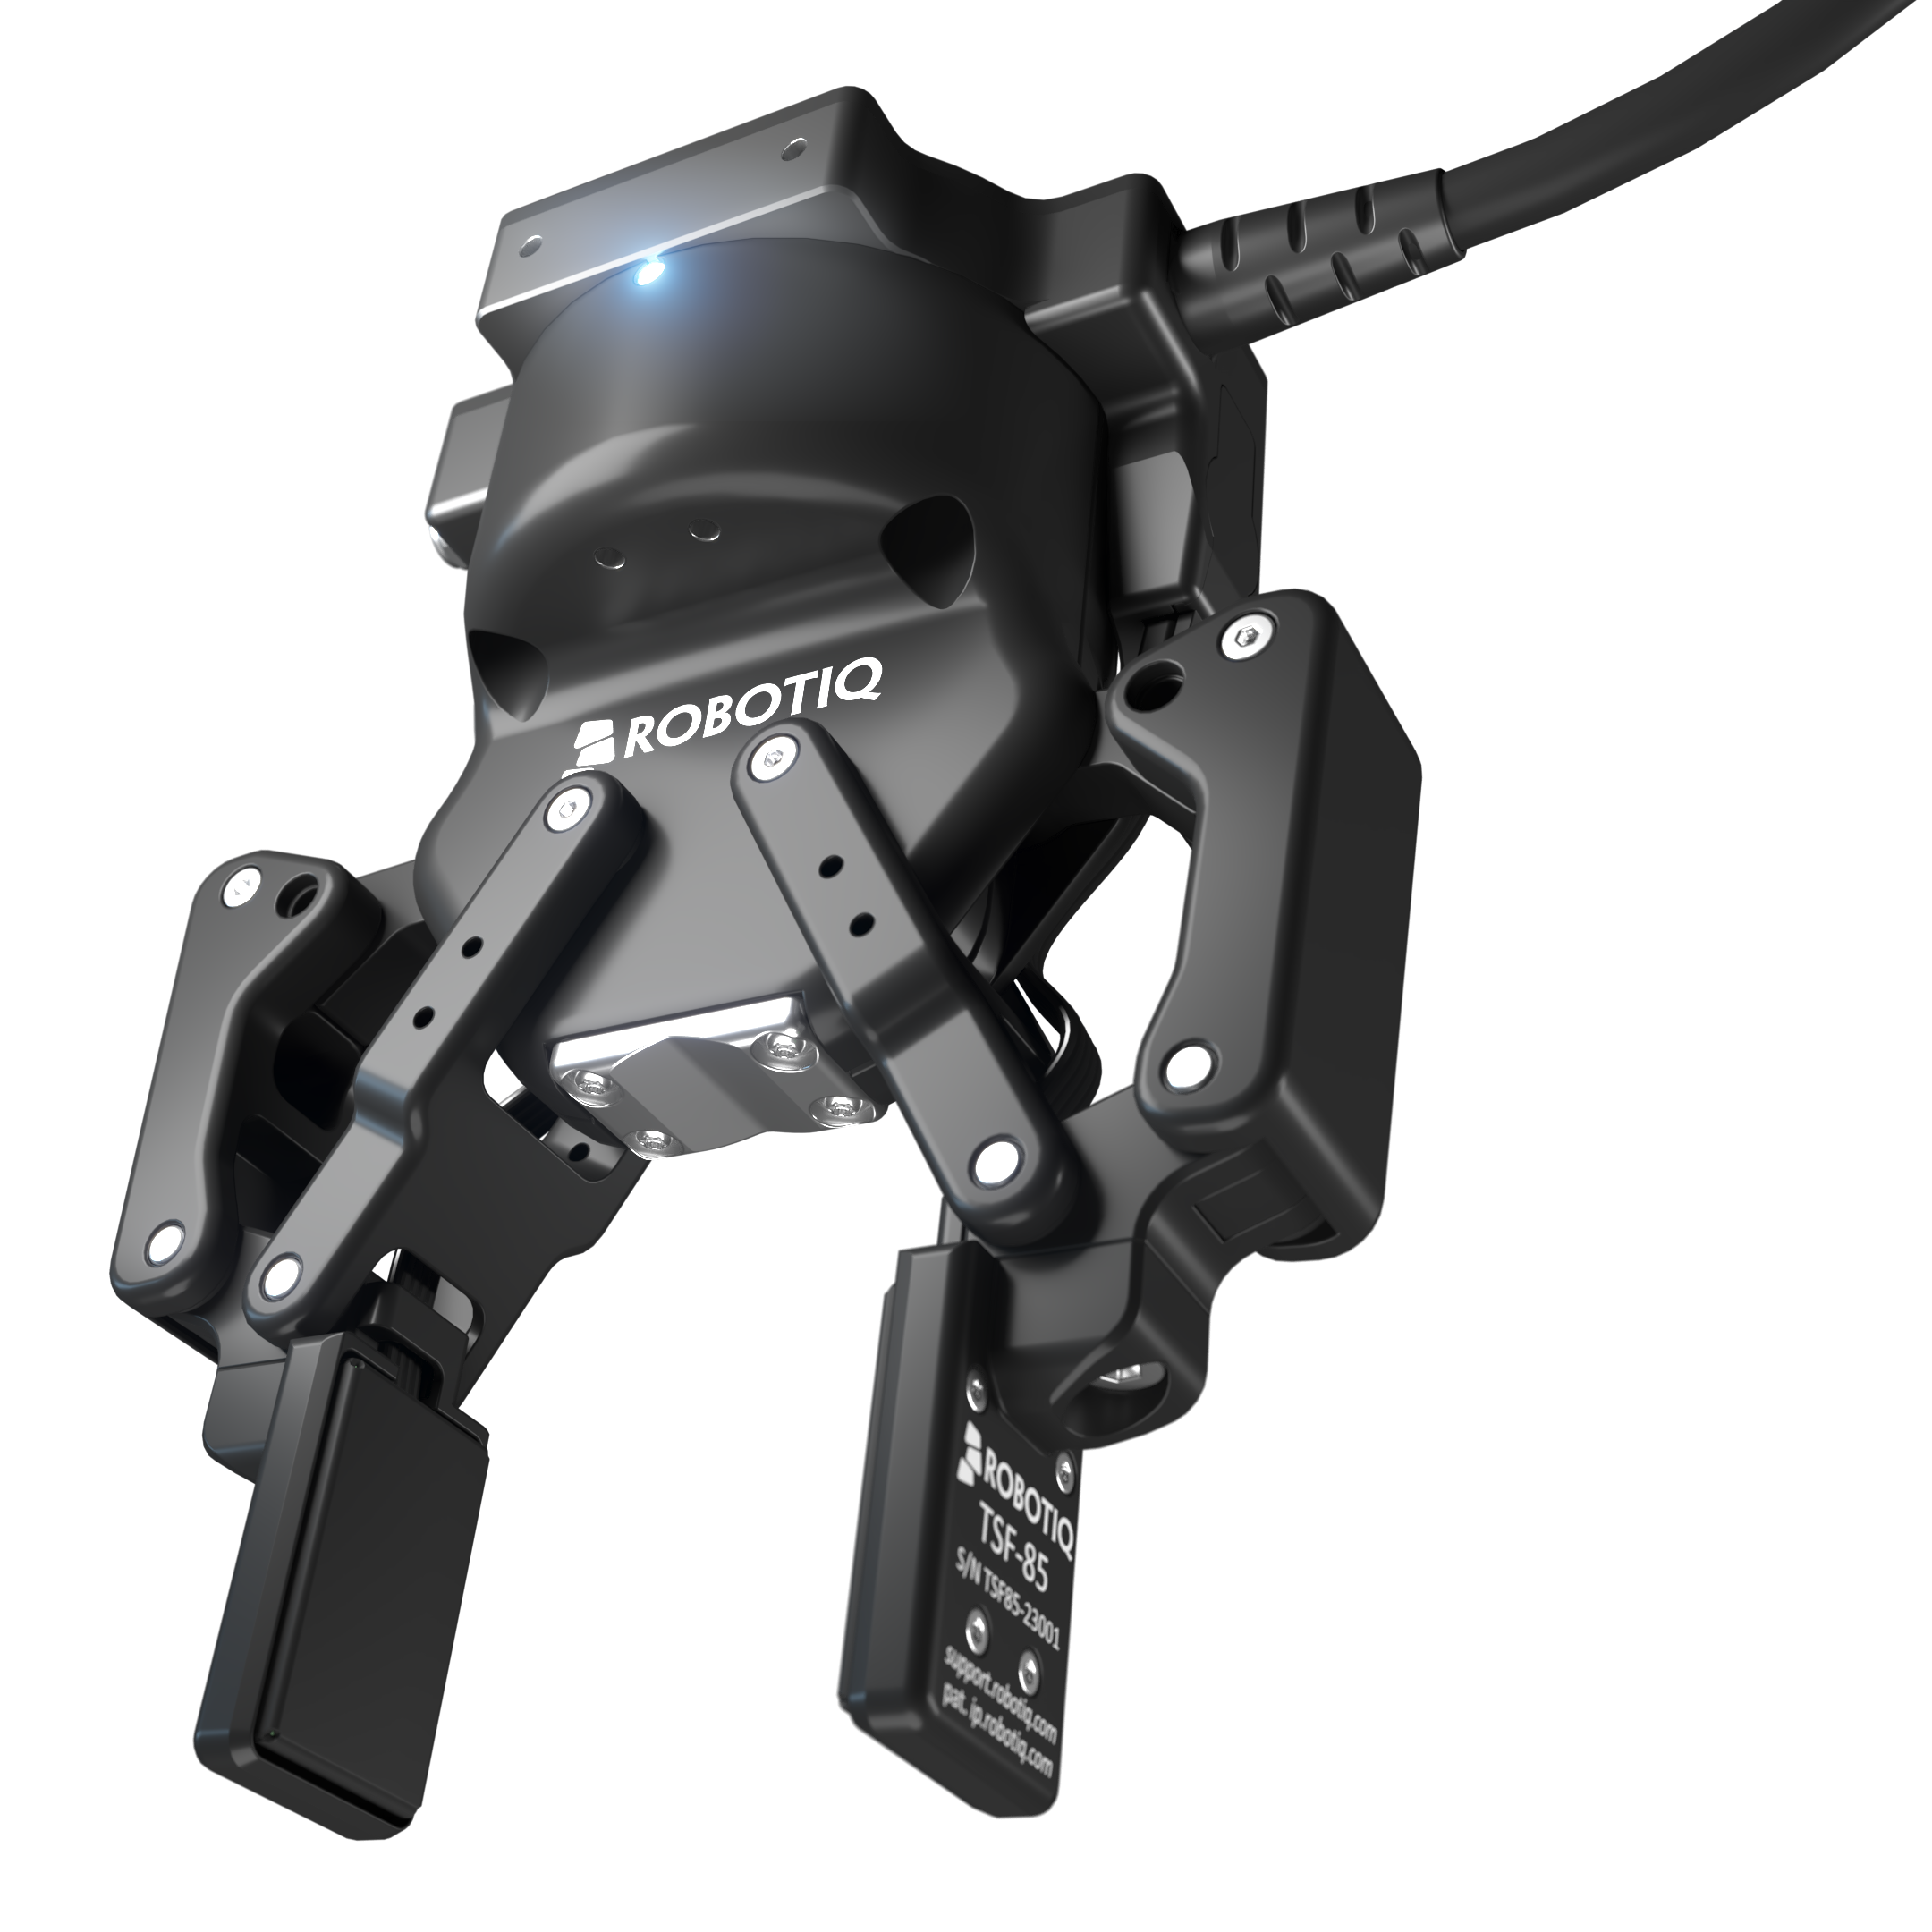
La détection tactile n'est pas nouvelle ; la difficulté est de transformer le signal brut en données d'entraînement et en comportement en temps réel. La 2FC capture des données riches en contacts, synchronisées et étiquetées selon les événements physiques, et exécute une intelligence embarquée directement sur la pince pour que les robots agissent sur ce qu'ils sentent.